AI整合如何重塑機器人標準 檢視不同標準對比應用範疇
在技術更迭的浪潮中,機器人不再僅是執行固定指令的機械手臂,而是逐漸轉向具備感知與決策能力的智慧系統。AI整合如何重塑機器人標準,已成為產業轉型的重要課題。本文將深入探討安全標準的演進路徑、協作機器人的技術規範,以及如何透過國際標準確保人機共存的安全性。
透過深入研究技術文獻,我們可以發現機器人技術的發展路徑。從早期的固定路徑操作,到現在的動態環境適應,標準的制定始終是技術進步的基石。
機器人技術的標準究竟是如何演進的? 走進充滿機械運作聲的實驗室,工程師們正對照著厚重的技術文件檢視新型號的參數。早期的標準制定是為了定義機械的動作範圍,而現代的標準則更強調智慧系統的整合。
根據 ISO 標準的發展脈絡,早期的標準是基於 ANSI/RIA R15.06-1999 所建立的。隨著技術進步,標準的範疇從單純的機械操作擴展到了更複雜的系統整合。這種演進反映了從單一功能設備轉向複雜系統的過程。
在 2011 年,ANSI/RIA R15.06 再次進行了更新,目前已成為 ISO 10218-1 與 ISO 10218-2 安全標準的國家採用版本。這種標準的整合,象徵著國際標準與區域標準的接軌。透過這種對齊,製造業能更有效地在全球範圍內部署一致的技術。
- 從單一功能自動化轉向多功能協作化。
- 從封閉式系統演進至具備感測能力的互動式系統。
- 從預設路徑執行轉向基於AI的動態環境適應。
協作機器人的安全規範是如何定義的?
站在繁忙的工廠生產線旁,我伸手觸碰冰冷的金屬外殼,深刻體會到AI整合如何重塑機器人標準。
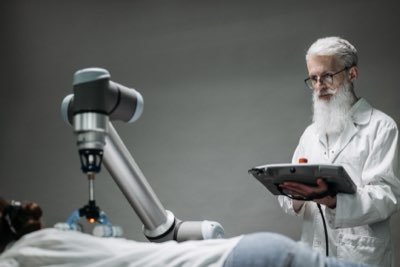
在工廠的生產線上,操作人員與機器人近距離作業,這種人機互動的場景對安全提出了極高的要求。為了應對這種新型態的作業模式,技術規範必須涵蓋更廣泛的互動情境。
關於協作機器人的技術細節,ISO TC299 WG3 開發了一份配套文件,並以 ISO 技術規範 ISO/TS 15066:2016 的形式發布。這份文件涵蓋了協作機器人的需求及其整合應用。透過精確的規範,開發者能更有效地解決人機共存時的風險。
這種技術標準的制定,是為了讓機器人能更自然地進入人類的作業空間。透過明確的技術路徑,產業得以解決傳統自動化設備無法解決的靈活性問題。
安全規範主要圍繞著人機共存環境下的風險評估,包含碰撞偵測、速度與間距監控,以及緊急停止機制,確保在人機互動時能即時降低動能以避免傷害。
機器人AI整合趨勢分析中的安全需求
站在繁忙的工廠生產線旁,我伸手觸碰冰冷的金屬外殼,深刻體會到整合如何重塑機器人標準。
觀察現代化的智慧工廠,可以看到機器人不再是隔離在圍欄內的設備,而是能與人類共處的夥伴。這種轉變對安全性的定義提出了全新的挑戰。
根據 ISO 10218-2:2011 與 ISO/TS 15066,其中包含了針對協作型與非協作型機器人應用的安全要求。這意味著無論是傳統的隔離式作業,還是新型的協作式作業,都有對應的標準可循。這種雙重性的規範,確保了技術遷移時的安全性。
透過對不同應用場景的精確定義,技術人員能更有效地設計安全機制。這種對安全性的全面覆蓋,是推動技術普及的關鍵。
隨著AI演算法介入決策過程,安全需求從硬體防護延伸至演算法的魯棒性,需確保AI在面對非預期輸入時仍能維持可預測的行為,並具備透明的失效處理機制。
智慧機器人工業應用中的標準對比
在檢視不同類型的機器人應用時,我們可以透過下表觀察不同標準所涵蓋的範疇。
| 標準名稱 | 主要涵蓋範疇 |
|---|---|
| ANSI/RIA R15.06 | 結合 ISO 10218-1 與 ISO 10218-2 的國家採用版本 |
| ISO/TS 15066:2016 | 協作機器人的需求及其整合應用 |
我曾經在檢視技術規格時發現,標準的精確性決定了系統的部署效率。透過對比不同版本的標準,可以更清楚地看到技術要求的提升。
傳統工業機器人著重於高精度與高速度的隔離式作業,而智慧機器人則強調感測整合與環境適應,兩者在安全標準上需兼顧物理防護與軟體邏輯的互補。
AI賦能製造業革新的安全限制
在試驗新型號的移動式機器人時,操作人員必須時刻注意系統的反應速度。雖然技術在進步,但標準的界限始終是保護人員的第一道防線。
關於智慧輔助設備的標準,Robotic Industries Association 在 2002 年 3 月發布了 RIA BSR/T15.1 這一智慧輔助設備的標準草案。這反映了產業組織對於新型態設備的早期關注。
在實際操作中,必須遵循以下步驟來確保符合標準的部署:
- 檢視設備的應用類型,確認是屬於協作型還是非協作型。 2. 對照 ISO/TS 15066 等最新技術規範,檢視整合應用的需求。 3. 進行風險評估,確保所有安全要求均已落實。 4. 最終檢查設備的感測與反應機制是否符合標準。
這種標準化的流程,能有效降低技術導入時的風險。
AI技術的導入可能導致決策路徑的複雜化,增加驗證難度,且在處理邊緣案例(Edge Cases)時可能出現不可預期的動作,這對現有的安全驗證框架提出了挑戰。
機器人技術在狹小空間的應用限制
在狹窄的物流通道或精密的組裝線,機器人的操作空間受到極大限制。在這種環境下,標準的精確度直接影響到作業的流暢度。
需要注意的是,標準的適用性取決於具體的應用條件。例如,某些標準僅針對特定類型的協作需求,若應用場景超出其定義的範疇,則需尋求更全面的安全規範。
在狹小空間內,機器人的運動自由度受到物理邊界限制,感測器的視野範圍可能受阻,且熱能散失與維護路徑的受限,增加了系統穩定性與操作安全的風險。
相關文章
機器人技術在不同應用場景下的標準差異點在哪裡? 機器人技術在不同應用場景下的標準差異點在於其對環境變動性的預期程度。當機器人處於受控的工業環境時,標準會更側重於機械的精度與重複性,這與早期的固定路徑操作概念相符。然而,在需要應對不確定性的動態環境中,標準則必須納入對感知系統的驗證要求,以確保機器人能安全地做出即時決策。這反映了在技術更迭的浪潮中,標準從「如何移動」轉向「如何理解環境」的根本性轉變。
在協作機器人的應用中,標準的差異點更聚焦於人機接觸的強度與頻率。ISO/TS 15066:2016 提供了具體的力與壓力限制,這些限制直接影響了機器人能否在人類緊密作業的空間內運行。相較之下,傳統的隔離式機器人標準則主要關注圍欄的結構完整性與緊急停止機制,這兩者在設計哲學上存在顯著區別。當我們討論到AI整合時,標準的差異點又延伸到了決策邏輯的透明度,要求系統不僅要安全,還必須可解釋。
評論 0