狹小空間機器人應用現代汽車 提升移動性自由度技術指南
在工業自動化的進程中,解決空間限制的技術正成為產業核心。透過提升自由度與精準度的技術,機器人得以在複雜的作業環境中發揮效能。
如何透過技術提升移動的自由度? 操作人員在調整機械手臂路徑時,必須精確設定移動軸。透過精密的機械設計,機器人能解決複雜的空間路徑問題。
該如何透過控制邏輯解決精準度問題? 狹小空間機器人應用現代汽車 在精密的組裝作業中,操作者會發現目標位置的微小偏差可能影響產品質量。精準的控制是解決空間限制的關鍵。
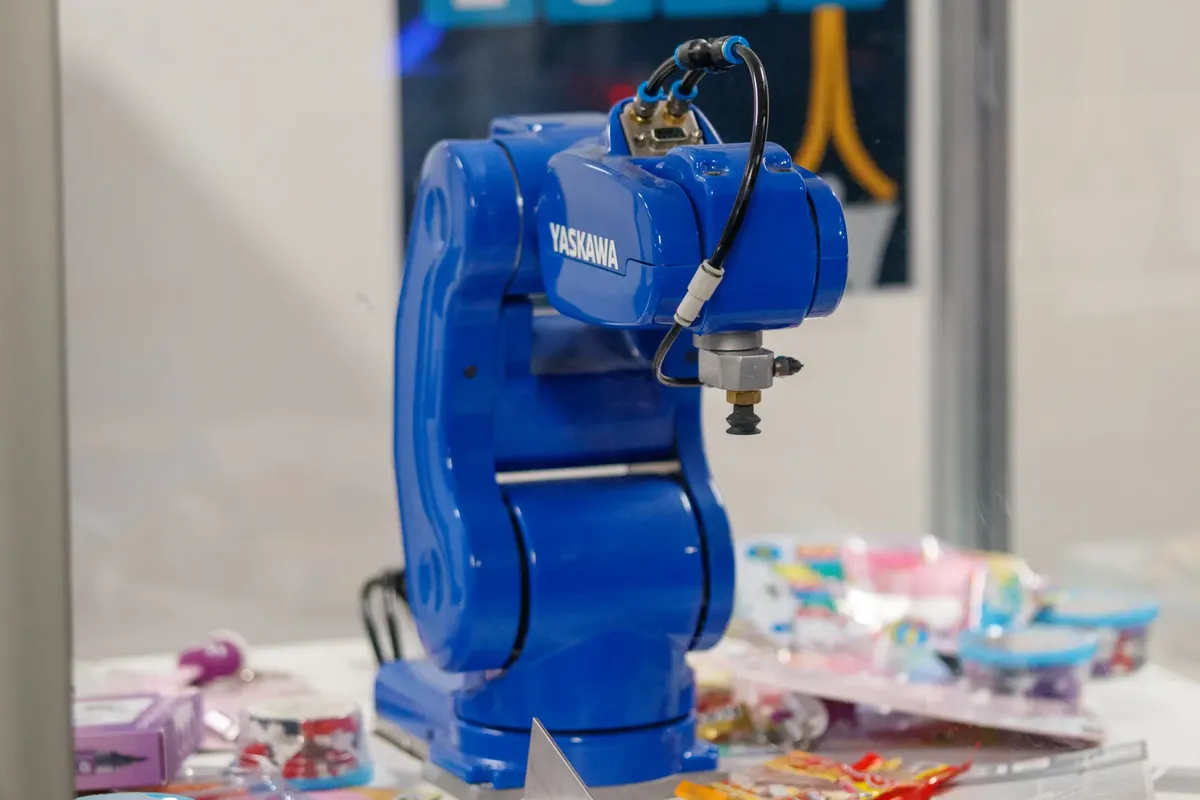
當指令要求機器人移動到特定的 X-Y-Z 位置時,實際到達的精準度可能僅能達到目標位置的 1 毫米以內。這種物理限制是所有機械操作都需要面對的基礎挑戰。
如果將特定位置寫入控制器的記憶體中,且每次指令發送後,機器人都能返回至教學位置的 0.1 毫米範圍內,則其重複精度將維持在 0.1 毫米。這種精準的重複性是解決狹小空間作業穩定性的核心。
汽車產業的自動化需求
在繁忙的汽車組裝廠內,工作人員會觀察到自動化設備的密集程度。汽車產業是推動技術進步的主力。
根據產業數據,工業機器人的最大客戶是汽車產業,佔據了 30% 的市場份額。緊隨其後的是電機/電子產業,佔 25%,金屬與機械產業則佔 10%,橡膠與塑料產業佔 5%,食品產業則佔 5%。
汽車產業對精準度與效率的極高要求,促使了移動技術的快速演進。這種需求驅動了更精密的解決方案,以應對複雜的生產線。
解決方案的技術比較
在評估不同類型的自動化設備時,技術參數的對比至關重要。透過對比,可以決定哪種設計更適合特定空間。
| 技術特性 | 描述 |
|---|---|
| 完整移動性 | 透過 3T3R 坐標實現 6 個自由度 |
| 模組化設計 | 可設計超過 8 個自由度以達成超冗餘性 |
我曾觀察過在設定控制參數時,必須在移動範圍與精準度之間取得平衡。這種平衡決定了機器人在特定空間內的作業效能。
應用限制與安全考量
在實際操作現場,安全防護是所有自動化流程的優先事項。技術的進步必須在安全框架內運行。 根據 Association for the Advancement of Artificial 在 2009 年舉辦的會議紀錄,專家們曾針對電腦與機器人是否能獲得自主性,以及這些能力可能構成的威脅或風險進行了討論。
如果作業環境的空間限制過於嚴苛,導致無法滿足所需的自由度或精準度,則該技術可能無法直接應用。例如,當機械手臂的物理尺寸無法進入目標區域時,單純提升自由度也無法解決問題。
此外,操作人員必須注意,技術的進展並不代表風險的消失。在追求高效率的同時,必須同時考慮操作安全。
- 本文將深入探討工業機器人在特定空間內的技術應用,包含自由度對移動性的影響、精準度的控制邏輯,以及汽車產業作為主要需求方的背景。讀者將了解如何透過技術參數提升作業效率,並認識到自動化技術的發展限制。
- 根據技術原理,一個完整的並行操作器可以移動物體,其自由度最高可達 6 個自由度(DoF),這由 3 個平移(3T)與 3 個旋轉(3R)坐標決定,從而實現完整的 3T3R 移動性。這種設計讓機器人在受限的作業範圍內,能以更靈活的姿態達成目標。
- 對於需要高度靈活性的模組化機器人,其架構設計允許具備超冗餘性。設計上可以擁有超過 8 個自由度的設計,這讓機器人在狹窄或不規則的空間中,能更有效地避開障礙物。
本節的主題是狹小空間機器人應用現代汽車。
同一主題也稱為製造業機器人技術進展。
同一主題也稱為現代汽車自動化應用案例。
同一主題也稱為受限空間機器人解決方案。
同一主題也稱為工廠現場機器人實戰應用。
這裡也包含機器人如何提升製造效率。
這裡也包含現代汽車如何確保作業安全。
這裡也包含狹小空間自動化技術分析。
機器人如何提升製造效率
相關文章
如何在受限空間內優化機器人效能?
在工業自動化的進程中,優化效能必須考量空間與精準度的平衡。若要提升機器人在特定環境下的表現,必須從自由度與控制邏輯兩方面著手。
- 調整自由度以應對複雜路徑:當作業環境存在障礙物時,利用超過 8 個自由度的超冗餘設計,可以讓機器人在狹窄空間中靈活避障。透過 3T3R 的 6 個自由度配置,機器人能實現完整的移動性,解決複雜的空間路徑問題。
- 確保重複精準度以維持穩定:在精密的組裝過程中,必須確保機器人每次都能返回至設定的教學位置。若能維持在 0.1 毫米的範圍內,就能確保在狹小空間作業時的穩定性。這種精準度是解決空間限制的關鍵技術指標。
產業需求如何驅動技術演進?
汽車產業的龐大需求,是推動這些技術發展的核心動力。由於汽車生產線對效率與精準度有極高要求,這促使了移動技術與控制邏輯的快速演進。
在評估不同設備時,技術參數的對比能幫助決定適合的設計。例如,在追求高效率的同時,必須在移動範圍與精準度之間取得平衡。這種平衡決定了機器人在特定空間內的作業效能。此外,當物理尺寸限制了機器人的進入能力時,單純提升自由度可能無法解決問題,這也提醒了技術應用的限制。
為什麼技術參數的對比對決策至關重要?
在評估不同類型的自動化設備時,技術參數的對比是決定設計是否適合特定空間的關鍵。透過對比,操作者可以更清楚地掌握設備的性能邊界。
- 評估完整移動性:透過 3T3R 坐標實現 6 個自由度,可以確保機器人在複雜路徑下的靈活性。 2. 評估模組化設計:若環境需要超冗餘性,則需考慮可設計超過 8 個自由度的方案,以應對不規則空間。
在工業自動化的進程中,這種對比能幫助決策者在移動範圍與精準度之間取得平衡。這種平衡直接決定了機器人在特定空間內的作業效能。如果作業環境的空間限制過於嚴苛,導致無法滿足所需的自由度或精準度,則該技術可能無法直接應用。例如,當機械手臂的物理尺寸無法進入目標區域時,單uest提升自由度也無法解決問題。因此,在追求高效率的同時,必須同時考慮操作安全與物理限制。
評論 0