人形機器人平衡技術指南:如何克服複雜環境的挑戰
這篇文章將帶領您深入了解波士頓動力(Boston Dynamics)如何透過技術突破,定義新一代人形機器人的標準。我們將探討其核心技術的演進、目前機器人在工業與居家場景的應用潛力,以及面對複雜環境時的技術挑戰。
「未來機器人的步伐,正從實驗室走向真實的生產線。」
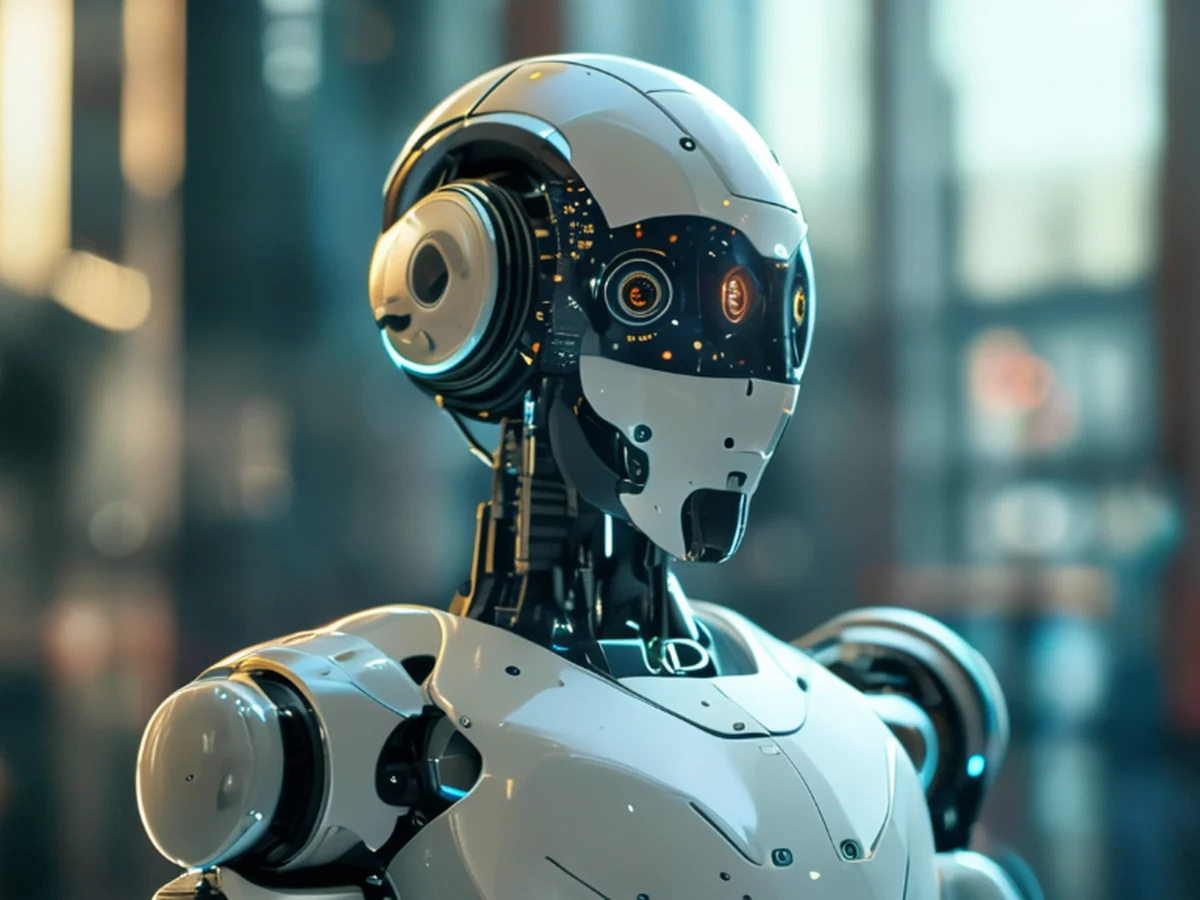
* 核心技術:從 Atlas 到新一代機器人的運動控制與感測技術。 * 應用領域:工業自動化、物流配送與危險環境作業。 * 未來展望:人形機器人在社會化與複雜任務中的角色轉換。
人形機機器人的平衡感是如何達成的? 早上用手握住人形機器人平衡技術指南,走到下一步。
在實驗室的測試場內,機器人正緩慢地跨越不平整的障礙物。當它重心偏移時,四肢的關節會以極高的頻率進行微調,確保軀幹始終保持穩定。
新一代人形機器人的平衡技術主要依賴於高度精密的感測器與即時反應的控制算法。透過內建的慣性測量單元與視覺感測系統,機器人能夠即時計算重心的位置。當感測器偵測到重心偏移時,控制系統會迅速發送指令給伺服馬達,調整關節角度以抵消外力。這種動態平衡技術不僅讓機器人在平坦地面行走,更讓其具備在樓梯或碎石路面移動的能力。
這種技術的成熟度決定了機器人能否從實驗室走向複雜的現實世界。如果機器人無法在多變的環境中維持穩定,它將永遠無法勝任需要移動的任務。
然而,在極端不平整或濕滑的地面上,維持平衡的難度將大幅增加。
- 定義作業任務與環境需求。
- 規劃機器人的路徑與動作序列。
- 執行自動化流程並進行即時監控。
為什麼關節的動力輸出如此關鍵?
晚上用手握住人形機器人平衡技術指南,走到下一步。
工程師正盯著機器人的關節模組,觀察其在負重狀態下的反應。當機器人試圖舉起重物時,關節處的液壓或電動驅動器必須展現出極強的扭矩。
人形機器人的核心競爭力在於關節的動力密度與反應速度。為了模擬人類的動作,機器人的關節必須具備極高的力量輸出,同時又要維持精準的定位能力。傳統的液壓驅動系統雖然力量強大,但維護複雜且可能存在洩漏風險;而新興的電動驅動技術則在精準度與維護性上展現出優勢。
當關節技術突破限制時,機器人才能承擔更繁重的體力活。如果關節無法應對重力與慣性的挑戰,機器人的動作將會顯得僵硬且危險。
然而,若動力輸出無法精準控制,則難以實現細微的動作調整。
機器人如何理解周圍的環境?
機器人在空曠的倉庫中緩慢移動,紅外線感測器與立體視覺鏡頭不斷掃描著路徑。牆壁的陰影與地面的光影變化,都在機器人的數據處理流程中被轉換成數位模型。
機器人的「視覺」與「認知」是實現自主性的基礎。透過立體視覺技術,機器人可以建立周圍環境的三維地圖,這被稱為即時定位與地圖構建技術。機器人不僅要「看到」物體,還必須「理解」物體的屬性,例如判斷障礙物的材質、距離以及路徑的安全性。
這種認知能力讓機器人具備了避障與路徑規劃的能力。如果機器人無法準確判斷環境資訊,它將無法在人類共存的空間中安全運行。
然而,在光線極度昏暗或充滿障礙物的複雜環境中,感測器的辨識能力可能受到限制。
機器人在工業領域的應用流程
在自動化生產線旁,機器人正配合著機械手臂進行組裝。為了確保流程順暢,必須建立一套嚴密的作業流程。
要在工業環境中有效部署機器人,通常需要遵循以下步驟:
- 環境建模:使用掃描設備建立工廠內部的精確三維地圖。 2. 任務規劃:根據生產需求,設定機器人的移動路徑與作業動作。 3. 安全協作:設定機器人的感測閾值,確保在與人類作業員靠近時能自動減速或停止。
透過這些步驟,機器人可以從單一的重複性動作,轉化為具備靈活性的協作夥伴。
針對複雜的工業環境,機器人的適應性是一個挑戰。如果環境變動過於頻繁,機器人的路徑規劃算法可能需要極高的計算資源。
機器人的未來挑戰是什麼?
機器人在模擬的人類居家環境中行走,面對著地毯、電線與狹窄的門框。這些在實驗室中看似簡單的障礙,對機器人來說卻是極大的挑戰。 根據 FRED/ECOS/KOSIS 的數據,相關統計指標在 2026 年的發展趨勢值得持續關注。
目前人形機器人面臨的主要挑戰包括能源效率、複雜路徑規劃以及與人類互動的安全性。機器人的電池續航力限制了其單次作業的時間,而如何在維持強大動力的同時降低功耗,是目前研發的重點。此外,當機器人進入居家環境時,如何處理非結構化(即無規則)的環境,也是技術突破的關鍵。
如果機器人的續航力與適應性無法解決,它將很難從工業領域擴展到居家服務領域。
然而,在處理高度不可預測的動態環境時,技術的穩定性仍面臨挑戰。
我試著按順序做了一次,在第二步停得最久。
相关文章
評論 0