服務領域機器人擴展趨勢:具備8個自由度提升操作靈活性
隨著自動化技術的演進,服務型機器人正從實驗室走進日常生活。
從早期的遠端控制裝置到現代的開源軟體系統,機器人的應用範圍已從單純的工業操作擴展至更複雜的服務領域。本文將探討服務型機器人技術發展的歷史脈絡、技術架構的演進,以及在全球範圍內的分布現況。讀者可以透過本文了解機器人如何從單一功能轉向具備自主性的服務,並認識目前技術發展的限制。
服務型機器人技術發展的歷史起點
走進博物館的展廳,看著那些笨重卻充滿創意的早期機械裝置,能讓人感受到技術的演進。早期的自動化嘗試展現了人類對遠端操作的初步探索。
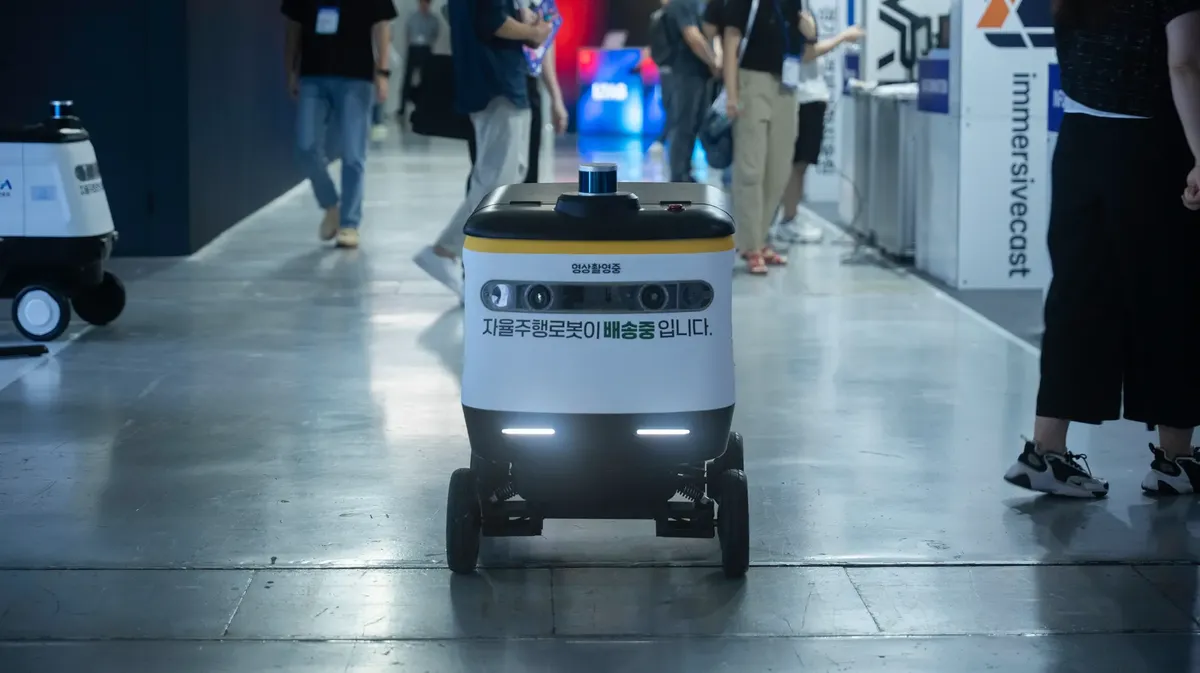
在 1904 年,Telekino 實現了對三輪車的遠端控制,這被視為無人地面載具的開端。隨後在 1906 年,一種能控制超過 2 公里距離的電動船也出現了。這些早期的嘗試為後來的服務型機器人技術發展奠定了基礎。
早期的技術主要集中在遠端指令的傳遞。透過物理性的機械結構與電路設計,人類開始嘗試讓機器在沒有直接操作的情況下移動。這種從固定路徑到遠端控制的轉變,是服務型機器人邁向自主性的第一步。
早期的服務型機器人多著重於單一功能的自動化,例如早期的掃地機器人或簡單的工業手臂轉型,技術核心在於基礎的感測器與預設程式路徑。
機器人進入服務業的技術是如何演進至今的? 走進現代的研發實驗室,觀察開發人員操作複雜的軟體介面,可以發現技術的精密度已大幅提升。現代的機器人不再僅是單一的機械手臂,而是整合了複雜演算法的系統。
關於機器人自主性的討論,早在 2009 年的美國人工智慧進展協會(AAAI)會議上就已成為專家關注的焦點。當時的專家們深入探討了電腦與機器人是否能獲得自主性,以及這種能力可能帶來的威脅或風險。這種對自主性的追求,正是服務型機器人擴展至複雜環境的關鍵。
服務型機器人需要應對多變的環境。相比於固定路徑的工業機器人,服務型機器人更強調對周遭環境的感知。這種從「指令執行」到「環境感知」的轉變,是服務型機器人擴展趨勢的核心。
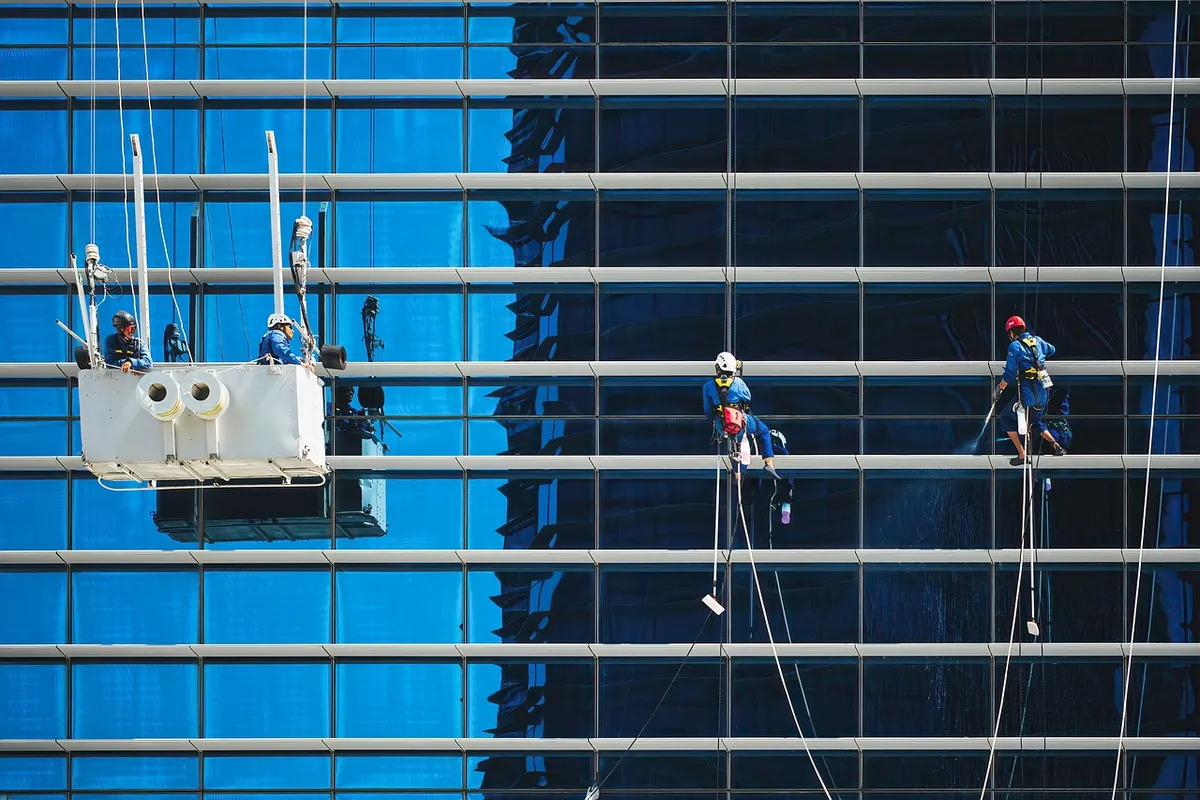
隨著感測技術與人工智慧的進步,機器人已能從單純的重複動作轉向具備環境辨識能力,能與人類在同一空間內進行更流暢的互動。
服務型機器人擴展趨勢的軟硬體整合
操作一台精密的機器人時,開發者必須同時考慮硬體的靈活性與軟體的穩定性。現代的開發流程已不再是從零開始,而是建立在強大的開源架構之上。
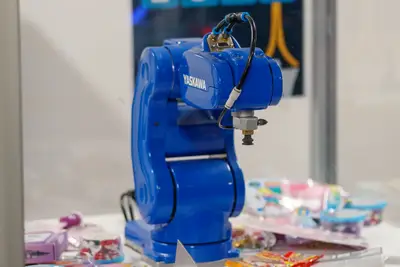
目前,機器人作業系統(ROS)是一套開源的軟體程式集,由史丹佛大學、麻省理工學院以及德國慕尼黑工業大學等多所研究機構共同開發。這種開源的特性加速了技術的普及。此外,某些模組化機器人的架構設計允許具備超過 8 個自由度(DOF)的超冗餘設計,提升了操作的靈活性。
服務型機器人擴展趨勢的關鍵在於軟硬體的協同。透過開源軟體的整合,開發者可以更快速地將複雜的演算法應用於實際服務場景。
未來的擴展關鍵在於雲端運算與邊緣運算的協同,透過強大的軟體演算法優化硬體執行效率,實現更精準的動作控制與即時反應。
服務型機器人擴展趨勢的全球分布現況
檢視全球的產業地圖,可以發現機器人產業的重心分布並不均勻。不同地區的技術成熟度與應用需求決定了其產能分布。
根據目前的數據顯示,全球約有 40% 的機器人位於日本,使日本成為機器人數量最多的國家。在全球分布中,亞洲約佔 50%,歐洲佔 32%,北美洲佔 16%,而大洋洲與非洲則各佔 1%。這種分布反映了亞洲在製造與服務型機器人產能上的領先地位。
服務型機器人擴展趨勢的全球化,使得技術交流更加頻繁。日本的領先地位與亞洲的產能集中,為全球服務型機器人的普及提供了強大的供應鏈支持。
服務型機器人擴展趨勢的實際操作流程
在實際的服務場景中,例如物流或醫療輔助,操作流程必須精確且符合安全標準。以下是導入服務型機器人的三個主要步驟:
- 需求分析與環境建模:首先需評估目標服務場景的複雜度,並建立精確的空間模型。 2. 軟硬體整合與路徑規劃:利用如 ROS 等系統進行路徑演算法的設定,並確保硬體的自由度能滿足操作需求。 3. 安全測試與實際部署:在實際環境中進行壓力測試,確保機器人在與人互動時的安全性。
最後的檢查步驟是確認機器人在特定任務下的穩定性。例如,在某些特定設計中,機器人的頭部可能沿著單一軸線移動,並能旋轉 180 度以執行精密的取藥等任務。
- 需求評估與場景建模:分析特定服務環境的空間佈局與任務需求。
- 硬體部署與感測器校正:將機器人導入現場並進行環境感測參數的調校。
- 軟體整合與任務執行:將自動化流程與現有管理系統串接,啟動服務任務。
服務型機器人擴展趨勢的限制與挑戰
走進充滿變數的真實世界,操作者會發現理論上的路徑規劃往往會遇到實際的阻礙。
服務型機器人的發展存在著環境複雜性的限制。例如,在極端狹窄或不規則的空間內,即使是具備高自由度的機器人也可能面臨操作限制。此外,當機器人試圖模擬人類行為時,如早期的機器人能透過語音指令行走、說話或吹氣球,其複雜的動作與精密的控制需求,對現有的硬體耐用度與能源效率提出了極大的挑戰。
| 項目 | 數據/描述 |
|---|---|
| 日本機器人佔比 | 40% |
| 亞洲機器人佔比 | 約 50% |
我曾經觀察過早期的自動化設備,發現其操作邏輯與現代的服務型機器人完全不同。
技術擴展面臨著動態環境下的安全性問題、高昂的初期部署成本,以及在複雜人類社交場景中行為預測的困難度。
相關文章
服務型機器人如何從指令執行轉向環境感知? 隨著服務型機器人技術的演進,其核心能力發生了根本性的轉變。過去的工業機器人主要依賴預設的固定路徑來執行指令,這類機器在受控的環境中表現出色。然而,服務型機器人則必須在動態且不可預測的真實世界中運行。這種轉變要求機器人必須具備強大的環境感知能力,才能判斷周遭物體的位置與狀態。這使得機器人從單純的「指令執行者」升級為能夠主動「理解環境」的系統。這也是服務型機器人從單一功能走向自主性的關鍵所在。
軟硬體整合如何加速技術普及? 隨著開源架構的成熟,機器人技術的普及速度明顯加快。機器人作業系統(ROS)的開源特性,讓來自不同機構的開發者可以共享程式碼庫。這使得開發者不必每次都從零開始建構系統。此外,模組化機器人的架構設計提供了極大的彈性。這種設計允許機器人擁有超過八個自由度(DOF)的超冗餘結構,這直接提升了機器人在複雜場景下的操作靈活性。因此,軟體與硬體的緊密協同,是驅動服務型機器人應用場景擴大的主要動力。
服務型機器人面臨的實際操作限制有哪些? 隨著機器人進入更複雜的服務場景,其面臨的挑戰也日益顯著。環境複雜性是主要的限制之一,尤其在極度狹窄或結構不規則的空間中,即使是高自由度的機器人也難以完成任務。另外,當機器人試圖模擬人類的精細動作時,例如語音互動或精確的取藥動作,現有的硬體在耐用度和能源效率上會受到嚴峻的考驗。這些限制要求在實際部署前,必須進行嚴格的安全測試和壓力測試,以確保機器人在人機互動時的安全標準得以滿足。
Wikipedia: Robot 根據保存資料摘錄,提及Association for the Advancement of Artificial:2009年,專家們參加由人工智慧進步協會(AAAI)主辦的研討會,討論電腦和機器人是否有可能獲得任何自主性,以及這些能力可能帶來的威脅或風險。
評論 0