現代汽車 導入 Atlas 提升機器人業務 供應鏈自動化趨勢分析
機器人技術的演進正從深空探索轉向日常產業應用,透過高度靈活的機械結構與智慧軟體,機器人已逐步具備與人類協作的潛力。
現代汽車導入 Atlas 機器人提升機器人業務的動向,正反映了製造業對於自動化技術的渴望。透過整合高精密馬達與感測技術,企業試圖在複雜的生產環境中實現自動化。本篇文章將探討機器人技術的發展背景、產業應用的數據趨勢、以及人形與四足機器人的技術特點,並說明在特定研發環境下的技術限制。
機器人開發的技術起源與目標
在昏暗的實驗室裡,我伸手觸碰著冰冷的金屬外殼,思考著這台現代汽車研發原型機的技術起源。
在實驗室與研發中心內,工程師們正不斷測試機器人的靈活性。早期的研發目標是開發能執行與人類相同任務的機器人,以便在特殊環境中協助人類。 根據 Johnson Space Center 的紀錄,1997 年 Johnson Space Center 的工程師開始著手研發一種能執行與人類相同任務的機器人,以便在太空協助太空人。
根據 NASA 相關資料顯示,1997 年,太空中心工程師便開始執行一項任務,目標是打造能夠執行與人類相同任務的機器人,以便在太空環境中協助太空人。這種對於靈活性的追求,為後來的人形機器人開發奠定了基礎。
透過與 DARPA 的合作,研發團隊曾致力於打造像 Robonaut 1 這樣的人形機器人,使其具備靈巧的操作能力,例如使用雙手進行精細動作,以便與人類夥伴並肩工作。這種技術的演進,展示了從單一功能向複雜協作轉化的過程。
供應鏈自動化的產業趨勢 現代汽車 導入 Atlas 提升機器人業務
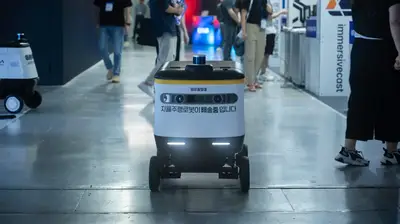
在物流中心與工廠內,自動化設備的部署速度正不斷加快。隨著技術成熟,企業對於導入自動化解決方案的意願顯著提升。
在這種趨勢下,機器人技術的發展與應用變得至關重要。面對不斷增長的自動化需求,企業如何將這些技術整合進現有的生產線,成為了競爭力的關鍵。
機器人結構與性能的技術特點
在測試場地中,工程師會針對機器人的動力與結構進行嚴格檢測。不同類型的機器人,其規格與設計目標有著顯著差異。
以下是兩款代表性機器人的規格對比:
| 規格項目 | 四足機器人原型 (Go1 類) | 人形/仿生機器人原型 |
|---|---|---|
| 重量與尺寸 | 約 12 公斤;長約 58.8 公分,高 22 公分 | 約 35 公斤;高度約 1.27 公尺 |
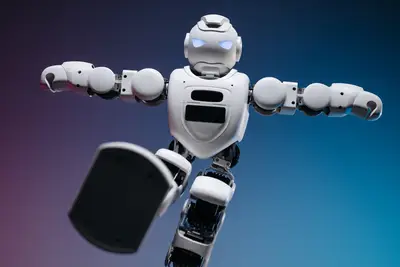
| 核心特點 | 使用客製化馬達驅動板與控制架構 | 具備 23 至 43 個自由度,配備深度攝影機 |
在操作過程中,我曾觀察到不同規格的機器人如何應對不同的環境挑戰。例如,輕量化的四足機器人適合在崎嶇地形移動,而具備多自由度的人形機器人則更適合執行精細的搬運任務。
機器人技術的應用與限制
在複雜的工業環境中,機器人的穩定性與功能完整性是首要考量。技術的應用範圍往往受限於特定的軟硬體整合能力。
若要將機器人應用於特定任務,通常需要遵循以下步驟:
- 任務環境建模:利用深度攝影機或感測器建立環境的數位模型。 2. 軟體演算法配置:設定路徑規劃與動作控制指令,例如利用 NASA 開發的軟體識別箱子並進行搬運。 3. 硬體執行與校準:啟動馬達驅動,並根據負載調整扭力與速度。
最後必須進行功能檢查,確認機器人的動作是否符合預期且安全。值得注意的是,當機器人面臨極端環境或特定負載時,其性能表現可能受限。例如,某些輕量化機器人的設計主要是為了消費級或教育用途,其承載能力與動力表現無法與重型工業機器人相比。
機器人技術發展的常見問題
機器人的技術起源與現代應用有何關聯?
早期的技術研發,例如為了協助太空人在太空工作的任務,為現代機器人的靈巧操作與複雜任務處理提供了技術基礎。
目前產業對機器人技術的採用程度如何?
透過對技術起源、產業趨勢與硬體規格的全面分析,可以更清楚地理解機器人技術的現狀。隨著技術持續演進,機器人將在更多領域展現其價值。
- 機器人開發的技術起源與目標
- 供應鏈自動化的產業趨勢
- 機器人結構與性能的技術特點
本節的主題是現代汽車 導入 Atlas 提升機器人業務。
同一主題也稱為現代汽車 Atlas 機器人應用。
同一主題也稱為現代汽車 機器人技術發展。
同一主題也稱為Atlas 機器人 產業革新。
同一主題也稱為現代汽車 智慧製造趨勢。
這裡也包含現代汽車如何推動機器人市場?。
這裡也包含現代汽車的機器人產品開發計畫。
現代汽車如何推動機器人市場?
相關文章
機器人技術在協作環境中的挑戰有哪些? 協作環境中的機器人技術面臨著多重挑戰,這主要集中在感測數據的即時處理與人機介面的自然性上。當機器人與人類並肩作業時,它必須即時判斷人類的意圖,這需要極高精準度的感測器輸入。此外,確保機器人動作的預測性,防止意外碰撞,是工程師必須克服的難題。這也牽涉到如何設計出直觀的溝通方式,讓人類操作者能輕鬆地指導或修正機器人的行為。
在實際的協作應用場景中,機器人需要處理非結構化的環境資訊。例如,工廠地板上的雜物或人員的突然移動,都可能干擾到預設的動作路徑。因此,機器人技術的演進必須包含更強健的即時環境感知能力。這項能力能讓機器人從單純的指令執行者,轉變為一個能主動應對變動的協作夥伴。這種對環境的深度理解,是衡量機器人技術成熟度的重要指標之一。
機器人技術的未來發展方向為何? 機器人技術的未來發展方向,正朝著更高度的自主性與更精細的環境適應性邁進。未來的研發重點,會更側重於提升機器人決策的層級,使其能從被動反應轉向主動規劃任務。這意味著機器人將不再只是執行預先編寫的步驟,而是能根據當下的複雜情境,自行調整執行策略。
此外,人形機器人的結構設計將會更加貼近生物力學原理。這項趨勢的目標是讓機器人能更有效率地在不同地形上移動,並在執行複雜操作時,能模仿人類的協調性。這種生物仿生設計,是機器人技術從特定工業場景走向更廣泛生活領域的關鍵一步。從技術起源來看,對靈活性的追求,正驅動著機器人技術朝向更貼近人類的形態發展。
評論 0