波士頓動力人形技術應用 市場規模預期增長至380億美元
在技術進步的浪潮下,人形機器人不再僅是實驗室裡的裝置。透過實際的工業部署與軟體模型整合,這些機器人正逐步走進生產線。
波士頓動力人形技術應用正從研究階段轉向大規模的產業部署。透過整合先進的行為模型與硬體設計,人形機器人已展現出解決複雜任務的潛力。本文將探討技術的實際應用路徑、產業規模的預期增長,以及目前技術的部署現況。
波士頓動力人形技術應用如何從實驗室走向工廠?
走進充滿金屬感的自動化廠房,機器人手臂精準地移動。技術的轉化需要從單一動作轉向複雜的行為邏輯。 根據 Boston Dynamics and Toyota Research Institute 的消息,雙方宣布在機器人與人工智慧研究方面取得了重大進展,展示了由大型行為模型(LBM)驅動的 Atlas 人形機器人。
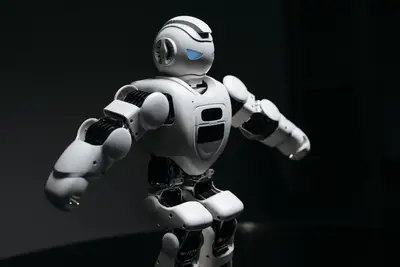
根據波士頓動力與豐田研究中心(TRI)的合作進展,他們展示了能驅動 Atlas 人形機器人的大型行為模型(LBM),這標誌著機器人從預設路徑轉向更具通用性的行為。這種技術進展讓機器人能應對更具變化的工作環境。
目前的技術路徑包含從精準操作到自主決策的演進。透過軟體模型與硬體的深度整合,機器人能更自然地模擬人類的動作。這種從單一任務到通用任務的轉型,是目前技術發展的核心目標。
然而,若環境中存在高度不規則的障礙物或極端地形,技術從實驗室轉移至工廠的過程仍可能面臨適應性挑戰。
產業規模的增長與人形機器人如何改變工廠生產線?
觀察繁忙的物流中心,機器人穿梭於貨架之間。市場的擴張反映了技術成熟度的提升。
根據高盛的預測,人形機器人市場規模將從 2024 年的 60 億美元,增長至 2035 年的 380 億美元。這種爆發性的增長反映了產業對自動化解決方案的強烈需求。
人形機器人如何改變工廠生產線的關鍵在於其靈活性。相比固定式的工業手臂,人形機器人能進入現有的工作空間。這種對現有設施的適應性,是其進入製造業的關鍵優勢。
不過,在高度自動化且專門化的生產線中,使用通用型人形機器人可能無法達到與專用自動化設備相同的效率。
實際部署的現況與人形機器人醫療技術應用?
在高度自動化的物流中心,機器人正處理著精密的組裝任務。實際的部署計畫展現了技術的落地的速度。
波士頓動力對 Atlas 的 2026 年部署計畫已全面分配。初步的機隊預計將在未來幾個月內,陸續運送到現代汽車的機器人超級工廠應用中心(RMAC)以及 Google Deep精進(DeepMind)。
雖然目前重點在於工業與物流,但人形機器人醫療技術應用等潛在領域也受到關注。目前的技術主要集中在提升操作精準度與移動穩定性。
但在涉及高度敏感或需要極精細觸覺的醫療臨床環境時,技術的應用效果仍受到限制。
解決複雜任務的步驟與人形機器人如何提升工業效率?
操作一台精密的機器人需要經過嚴謹的流程。從感知環境到執行動作,每一步都需要精確的控制。
- 環境感知:透過視覺系統與傳感器收集即時數據。 2. 行為規劃:利用大型行為模型決定下一步的動作路徑。 3. 精準執行:透過動力系統完成抓取或移動等物理任務。
我曾觀察過技術人員調整機器人的關節參數,確保動作的流暢性。這種精細的調整是達成高效率的必要條件。
協作機器人如何提升工業效率的關鍵在於任務的銜接。透過精準的動作控制,機器人能與人類在同一空間安全工作。
- 進行環境建模與任務拆解。
- 規劃機器人的動作路徑與力道控制。
- 執行任務並進行即時的感測回饋調整。
限制因素與技術的發展邊界
在充滿雜亂物件的實驗室,測試機器人的穩定性。技術的應用仍受到物理條件的限制。
目前的技術限制主要在於電池續航力與複雜地形的適應力。例如,某些設計的電池續航僅能維持 2 至 4 小時。
如果任務環境過於極端或缺乏標準化路徑,目前的技術可能無法完全取代人力。這種對特定條件的依賴是目前普及化的主要挑戰。
然而,在能源供應受限或需要長時間連續運作的情況下,技術的應用效果將受到電池續航力的限制。
本節的主題是波士頓動力人形技術應用。
同一主題也稱為人形機器人工業現場實例。
同一主題也稱為波士頓動力製造業創新。
同一主題也稱為AI整合自動化機器人。
這裡也包含波士頓動力技術在醫療領域的突破。
相關文章
評論 0