人工智慧定義機器人社交互動標準 運動規劃挑戰與技術限制指南
「當機器人開始走入人類生活的日常空間,它們不再僅僅是冰冷的鋼鐵與電路,而是逐漸成為社會互動中的參與者。隨著人工智慧技術的演進,我們正在重新定義這些機器人的行為準則與社會功能。」
人工智慧技術正在為機器人的社會互動建立新的標準與框架。透過提升運動規劃能力與感測精度,AI 讓機器人能更精準地應對動態環境,從而定義出更符合人類預期的互動模式。本文將探討機器人技術的現狀、運動自由度的限制,以及不同應用場景下的技術指標。
機器人技術如何定義社會互動?
在實驗室中觀察一台機器人緩慢移動,能感受到其動作與環境間的微妙關係。機器人的社會互動標準,往往取決於其能否在複雜環境中做出正確反應。人工智慧定義機器人社交互動標準的過程,本質上是在解決機器人如何模擬或適應人類行為規律的技術問題。
根據國際標準組織(ISO)的定義,機器人是一種可重新編程、多功能的機械手臂,旨在透過變化的程式化動作來移動材料、零件、工具或特定設備,以執行各種任務。這種定義為機器人的社會互動提供了技術底層邏輯。機器人社交標準的AI貢獻,正是在於讓這些多功能設備能更靈活地處理任務。
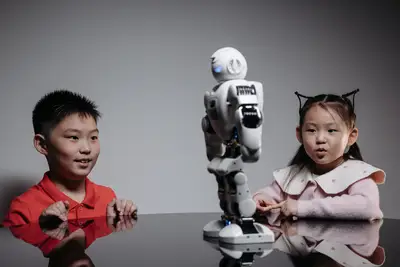
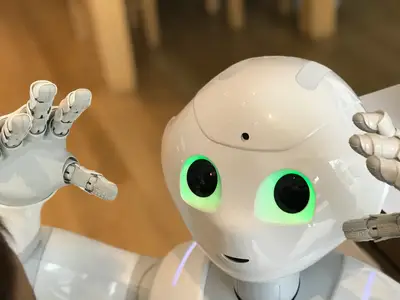
目前的技術發展正試圖縮小機器人與人類動作間的差距。例如,Willow Garage 的 PR2 機器人、NASA 的 Robonaut 以及 Honda 的 ASIMO,都是展現這種技術趨勢的代表性範例。這些機器人的出現,讓我們看到了從單純工具轉變為社交參與者的可能性。
然而,若僅追求技術參數的堆疊而忽略情感連結,機器人與人類的互動效果將會受到限制。
運動規劃與自由度的技術限制
調整機器人的關節角度,如同在複雜的迷宮中尋找路徑。在動態環境中的運動規劃是一個巨大的挑戰,目前技術僅能實現具有 3 到 10 個自由度的機器人完成此項任務。這種技術限制決定了機器人在社交互動中的動作精細度。
隨著技術進步,機器人互動中的作用變得更加複雜。雖然人形機器人甚至是擁有兩隻手臂、自由度可達 40 個的機器人,但在現今技術下,對於動態環境而言仍顯得不夠適應。這意味著目前的 AI 技術在處理高度複雜的社交動作時,仍面臨物理與演算法的雙重門檻。
機器人互動標準的演進與AI 發展密切相關。當我們討論機器人如何與人共處時,必須考慮其運動能力的邊界。若自由度過高而控制力不足,機器人在動態環境中的表現將無法達到穩定的社交互動標準。
然而,若僅追求技術參數的堆疊而忽略情感連結,機器人與人類的互動效果將會受到限制。
不同應用場景下的機器人規格比較
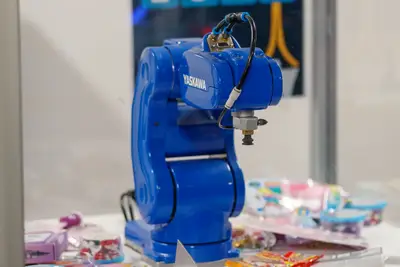
在工業廠房或家庭環境中觀察機器人工作,能發現規格設計與用途的直接關聯。不同類型的機器人針對特定任務設計了不同的物理參數,這直接影響了它們在社會中的角色。
下表列出了幾種典型機器人的規格對比,展示了用途與物理設計的關聯:
| 機器人類型 | 主要用途 | 關鍵規格 (高度/重量) |
|---|---|---|
| 工業輔助與家用自動化型 | 工業輔助與家用自動化 | 高度約 1.73 m / 重量約 57 kg |
| 家用輔助型 | 家用輔助 | 高度 1.67 m / 重量 30 kg |
| 工業檢測與搜救型 | 工業檢測、搜救與研究 | 高度 1.9 m / 重量 90 kg |
| 物流與服務自動化型 | 物流與服務部門自動化 | 高度約 1.4 m / 重量 40–50 kg |
透過觀察這些數據,可以發現機器人設計必須在活動範圍與穩定性之間取得平衡。例如,用於搜救的機器人擁有較高的體型與重量,以應對嚴苛環境;而家用型則設計得較輕巧。
然而,若僅追求技術參數的堆疊而忽略情感連結,機器人與人類的互動效果將會受到限制。
機器人如何融入社會生活?
在繁忙的城市街道或物流中心,機器人的身影日益增加。智慧化製造中的社交互動界限,正透過這些機器人的實際應用不斷被測試與定義。 根據 KOSIS 的相關官方統計表,可透過人口、社會一般及犯罪與安全等數據來進行分析。
機器人的設計重點與其社會功能息息相關。例如,用於城市導航與物流應用的機器人,其設計重點通常在於靈活性與成本效益。例如一款高度約 1.2 m、重量約 30 kg 且負載能力達 15 kg 的機器人,主要用於城市導航與物流應用。
我們需要理解,人工智慧技術推動機器人社會規範的過程,其實是將複雜的物理移動轉化為可預測的社會行為。當機器人的動作變得穩定且符合預期時,人類對其的信任度也會隨之提升。
然而,若僅追求技術參數的堆疊而忽略情感連結,機器人與人類的互動效果將會受到限制。
實務應用中的技術選擇與檢查
為特定任務選擇合適的機器人,需要考慮環境、任務需求與安全規範。以下是應用特定條件下的選擇流程:
- 評估環境動態性:確定任務是在穩定的工業環境還是變動劇烈的公共空間進行。 2. 計算自由度需求:根據任務的精細程度,選擇具備足夠自由度但又不至於失控的機器人。 3. 核對規格匹配度:檢查機器人的高度、重量、電池續航力與負載能力是否符合任務場景。 4. 最終安全檢查:確認機器人的動作範圍與碰撞防護機制是否能滿足社會互動的安全標準。
我曾在測試不同規格的機器人時發現,選擇過於複雜的機器人有時反而會增加維護難度。當我們在考慮將機器人導入特定場景時,必須在技術能力與實用性之間做出權衡。
如果是在極度不穩定的動態環境中,目前的技術可能無法讓高自由度的機器人表現良好。
然而,若僅追求技術參數的堆疊而忽略情感連結,機器人與人類的互動效果將會受到限制。
- 機器人技術如何定義社會互動?
- 運動規劃與自由度的技術限制
- 不同應用場景下的機器人規格比較
相關文章
機器人如何影響當機器在社會中的角色認知? 當機器人逐漸融入日常空間時,人們對其社會角色的認知會產生變化。這類認知轉變,本質上是基於機器人展現出的行為模式與穩定性。當機器人表現出可預測的動作時,社會對其接受度的門檻就會降低。這與我們如何看待當機器在特定情境下扮演的角色息息相關。
這種角色認知也受到技術限制的影響。例如,當機器人的自由度不足以應對複雜的動態環境時,人們會傾向將其視為一個受限的工具,而非一個完整的社會參與者。反之,當AI讓機器人能更精準地應對環境時,其被賦予的社會功能也會隨之擴大。這體現了技術進步如何直接影響社會對當機器行為的預期。
然而,若僅追求技術參數的堆疊而忽略情感連結,機器人與人類的互動效果將會受到限制。
評論 0