Hoe groeit de markt voor robotica beperkte ruimte Hyundai?
De opkomst van robotica in productieomgevingen verandert de manier waarop objecten worden verplaatst. De markt voor industriële robotinstallaties bereikte in 2026 een recordhoogte van 16,7 miljard dollar, wat de enorme schaal van deze technologische verschuiving onderstreept.
De wereldwijde adoptie van automatisering groeit razendsnel. Hier zijn de belangrijkste inzichten over de huidige stand van zaken:
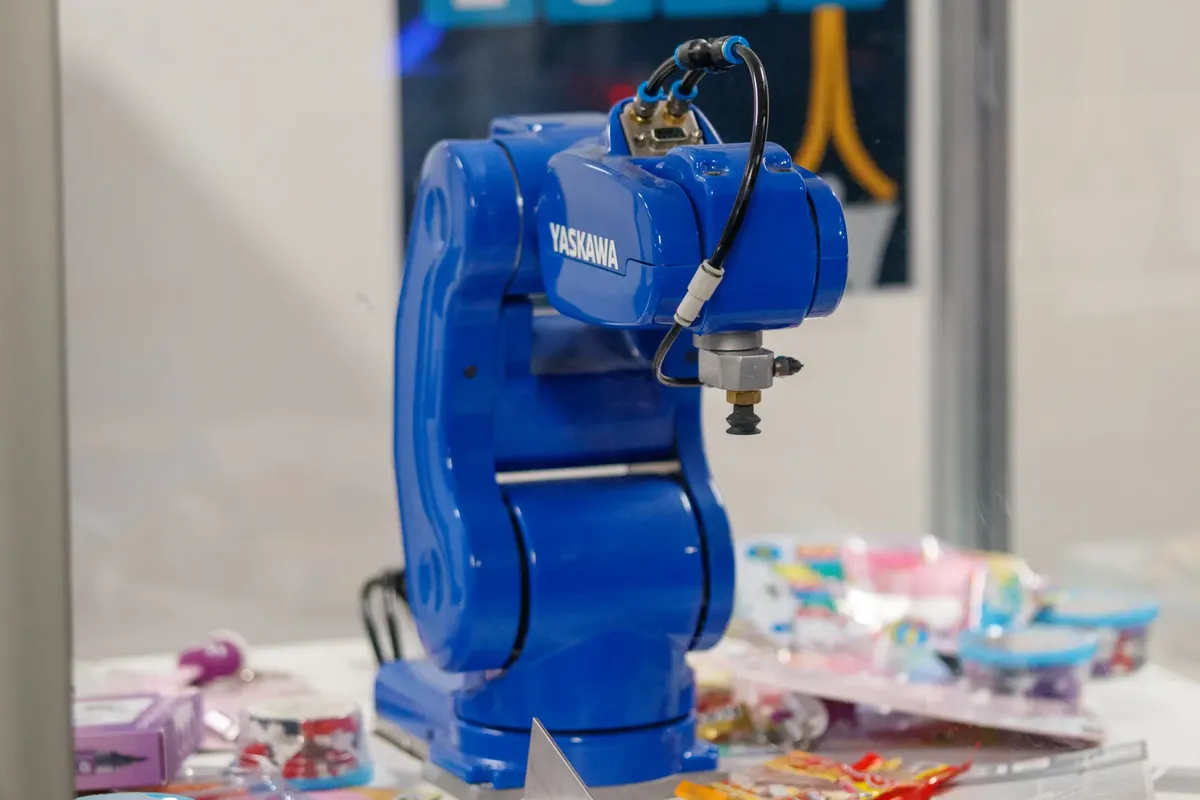
* De marktwaarde van robotinstallaties bereikte in 2026 een historisch hoogtepunt. * De automotive sector is de grootste afnemer van industriële robots. * Technologieën zoals parallelle manipulatoren bieden complexe bewegingsvrijheid. * De precisie van robots is cruciaal voor productieprocessen.
Hoe groeit de markt voor robotica beperkte ruimte Hyundai?
Een glanzende robotarm beweegt met uiterste precisie door een compacte assemblagelijn. De vraag naar automatisering in nauwe ruimtes neemt toe naarmate fabrieken efficiënter moeten werken.
De robotica beperkte ruimte Hyundai-toepassingen en vergelijkbare industriële oplossingen worden steeds vaker ingezet om productiecapaciteit te maximaliseren zonder de fysieke voetafdruk te vergroten.
Volgens de International Federation of Robotics bereikte de wereldwijde marktwaarde voor industriële robotinstallaties in 2026 een record van 16,7 miljard dollar. Deze enorme investering laat zien dat bedrijven wereldwijd zwaar inzetten op automatisering.
De groei van de robotica beperkte ruimte Hyundai-achtige toepassingen volgt deze trend van compacte en krachtige machines.
De automotive sector speelt hierin een leidende rol. De grootste klant van industriële robots is de automotive industrie met een marktaandeel van 30%. Hierna volgen de elektrische en elektronica-industrie met 25% en de metaal- en machine-industrie met 10%.
Deze sectoren vragen om robots die in beperkte ruimtes complexe taken kunnen uitvoeren.
In deze volgorde is de tweede stap het meest uitgebreid.
Wat kunnen slimme robots voor mij betekenen in de productie? Een technicus controleert de coördinaten op een scherm terwijl een robotarm een onderdeel pakt. Slimme robots in productie moeten vaak navigeren door complexe structuren. De techniek achter deze machines maakt het mogelijk om met hoge precisie te werken in uitdagende omgevingen.
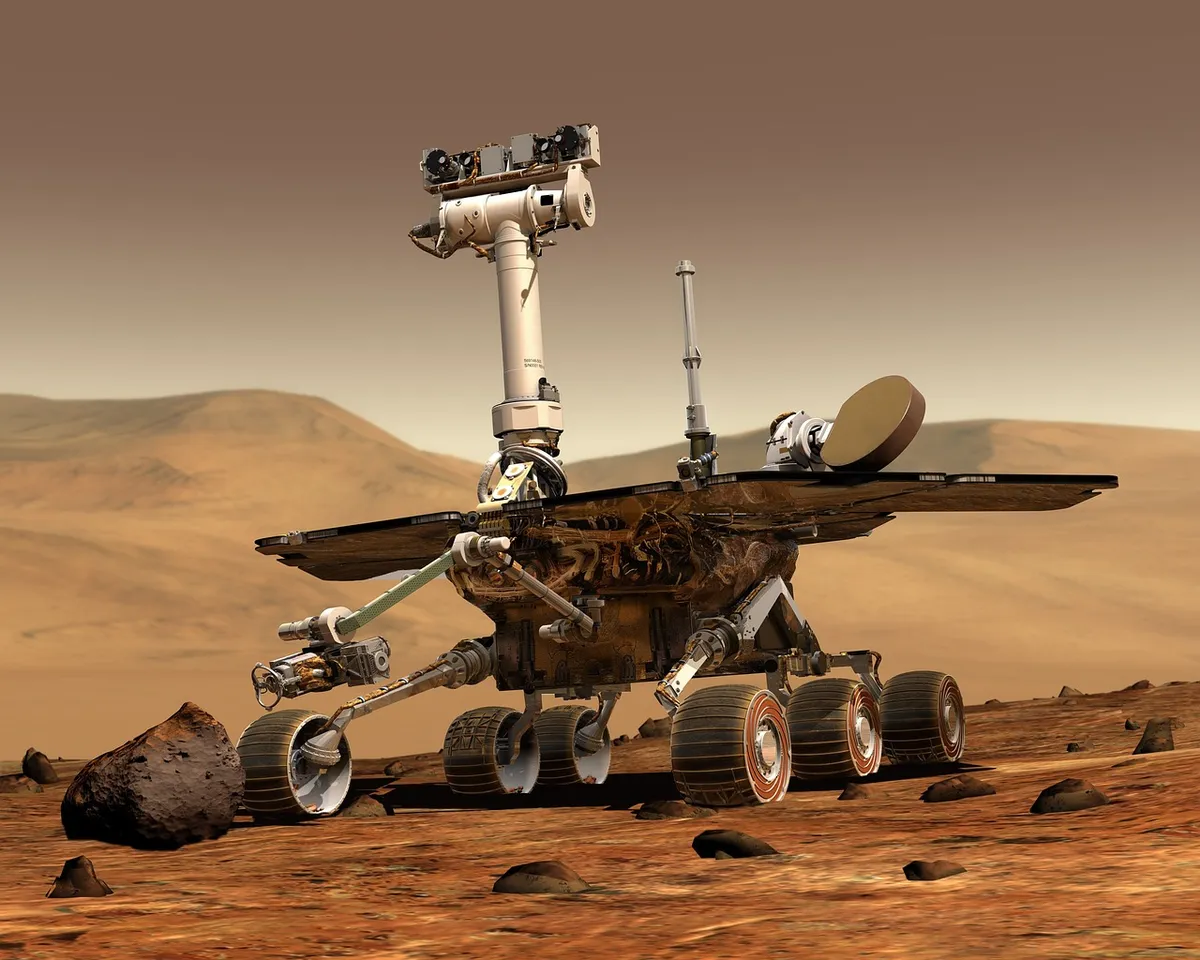
Een volledige parallelle manipulator kan een object bewegen met maximaal 6 vrijheidsgraden (DoF). Dit wordt bepaald door 3 translatie- (3T) en 3 rotatiecoördinaten (3R) voor volledige 3T3R-mobiliteit.
Deze veelzijdigheid is essentieel voor taken waarbij een object vanuit verschillende hoeken moet worden benaderd.
De architecturale structuur van bepaalde robots maakt hyper-redundantie mogelijk. Dit betekent dat modulaire robots kunnen worden ontworpen met meer dan 8 vrijheidsgraden (DOF).
Deze extra vrijheidsgraden zijn cruciaal voor robotica voor autoassemblage, waarbij de robot moet kunnen manoeuvreren tussen andere machineonderdelen.
Hoe werkt de precisie van een Hyundai slimme fabriek?
Een robot plaatst een klein onderdeel op een positie die bijna onzichtbaar is voor het menselijk oog. In een Hyundai slimme fabriek-omgeving is de nauwkeurigheid van de robot cruciaal voor de kwaliteit van het eindproduct.
De techniek moet garanderen dat elk onderdeel exact op de juiste plek terechtkomt.
De precisie van een positie kan variëren. Het is mogelijk dat een robot bij een opdracht naar een bepaalde X-Y-Z positie beweegt en slechts binnen 1 mm van die positie uitkomt. Dit is echter niet de enige maatstaf voor kwaliteit.
Als een positie in het geheugen van de controller wordt opgeslagen, kan de herhaalbaarheid veel groter zijn. Als de positie telkens wordt opgezocht, kan de robot terugkeren naar een positie binnen 0,1 mm van de opgeslagen waarde.
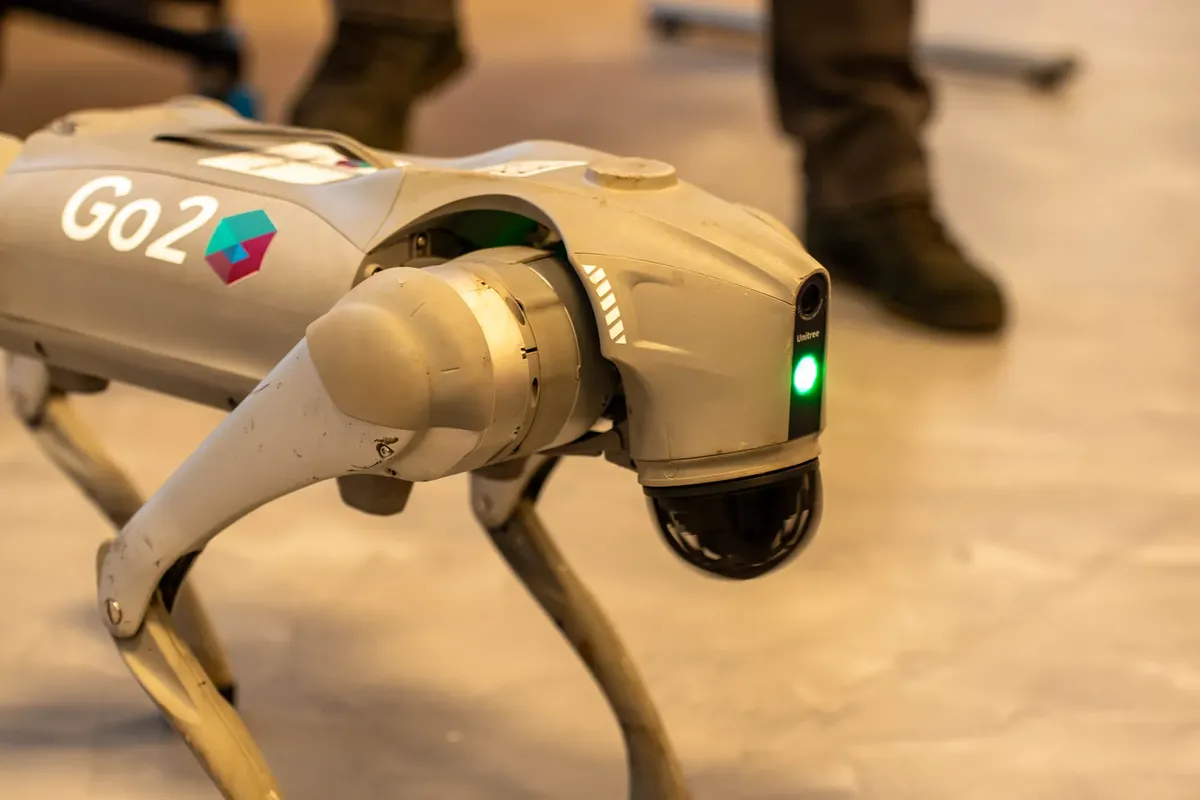
Deze hoge herhaalbaarheid is essentieel voor robotica kleine werkplekken waar ruimte voor correcties ontbreekt.
Hoe ziet het proces van robotica bij autoassemblage eruit? Een lopende band beweegt langzaam terwijl een robotarm een deurpaneel vastzet. Het proces van robotica voor autoassemblage vereist een strikte volgorde van handelingen. Elke stap moet perfect op elkaar zijn afgestemd om fouten in de assemblage te voorkomen.
Om een robot effectief in te zetten voor assemblage, kunnen de volgende stappen worden gevolgd:
- Definiëren van de gewenste coördinaten voor de beweging. 2. Programmeren van de positie in het geheugen van de controller voor maximale herhaalbaarheid. 3. Kalibratie van de vrijheidsgraden voor de specifieke taak.
Na het programmeren moet een laatste controle op de herhaalbaarheid worden uitgevoerd. Ik heb zelf gezien hoe een kleine afwijking in de coördinaten de hele assemblagegang kan verstoren.
- De voorbereiding van de componenten.
- De automatische assemblage van de onderdelen.
- De kwaliteitscontrole door sensoren.
- In deze volgorde is de tweede stap het meest uitgebreid.
Wat zijn de beperkingen van robotica kleine werkplekken?
Een inspecteur loopt langs een rij robots die in een smalle doorgang staan opgesteld. Bij robotica kleine werkplekken is de ruimte voor onderhoud en veiligheid beperkt. De techniek moet niet alleen effectief zijn, maar ook passen binnen de bestaande infrastructuur.
Volgens de Association for the Advancement of Artificial kwamen experts in 2009 tijdens een conferentie bijeen om te bespreken of computers en robots autonomie kunnen verwerven en in welke mate deze vermogens een bedreiging of gevaar kunnen vormen.
Een belangrijke beperking is dat niet alle robotsystemen geschikt zijn voor elke situatie. Bijvoorbeeld, een robot met een beperkt aantal vrijheidsgraden kan niet de complexe bewegingen maken die een parallelle manipulator wel kan.
Daarnaast moet de hardware passen binnen de fysieke grenzen van de fabriek.
| Kenmerk | Parallelle manipulator | Modulaire robot |
|---|---|---|
| Vrijheidsgraden (DOF) | Tot 6 DoF | Meer dan 8 DoF |
| Focus | 3T3R mobiliteit | Hyper-redundantie |
Robotiek beperkte ruimte Hyundai
Het onderwerp van dit deel is Robotiek beperkte ruimte Hyundai.
Hetzelfde onderwerp heet ook Autofabriek robotica innovatie.
Dit deel behandelt ook Technologie in productieproces.
Dit deel behandelt ook Veiligheid in industriële robots.
Gerelateerd
Reacties 0