Atlas evolutie: een gids naar de nieuwe generatie robotica
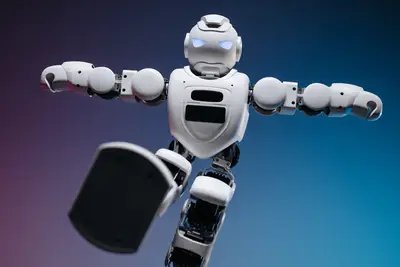
De toekomst van mobiliteit, zoals te zien bij Atlas, is niet langer beperkt tot wielen, maar vindt zijn weg in de complexe bewegingen van menselijke benen. De nieuwste generatie humanoïde robots van Boston Dynamics staat aan de vooravond van een revolutie waarbij machines taken overnemen die voorheen alleen door mensen konden worden uitgevoerd. In dit artikel kijken we naar de technologische sprongen in robotica, de praktische toepassingen in de industrie en wat dit betekent voor de toekomst van arbeid.
* De evolutie van de Atlas-robot naar volledig elektrische systemen. * De verschuiving van experimentele prototypes naar bruikbare industriële tools. * De impact van geavanceerde sensoren en AI op de balans van robots. * De uitdagingen van menselijke interactie in een dynamische werkomgeving.
Hoe beweegt Atlas als een mens? In de ochtend houd ik atlas in de hand en begin te lopen.
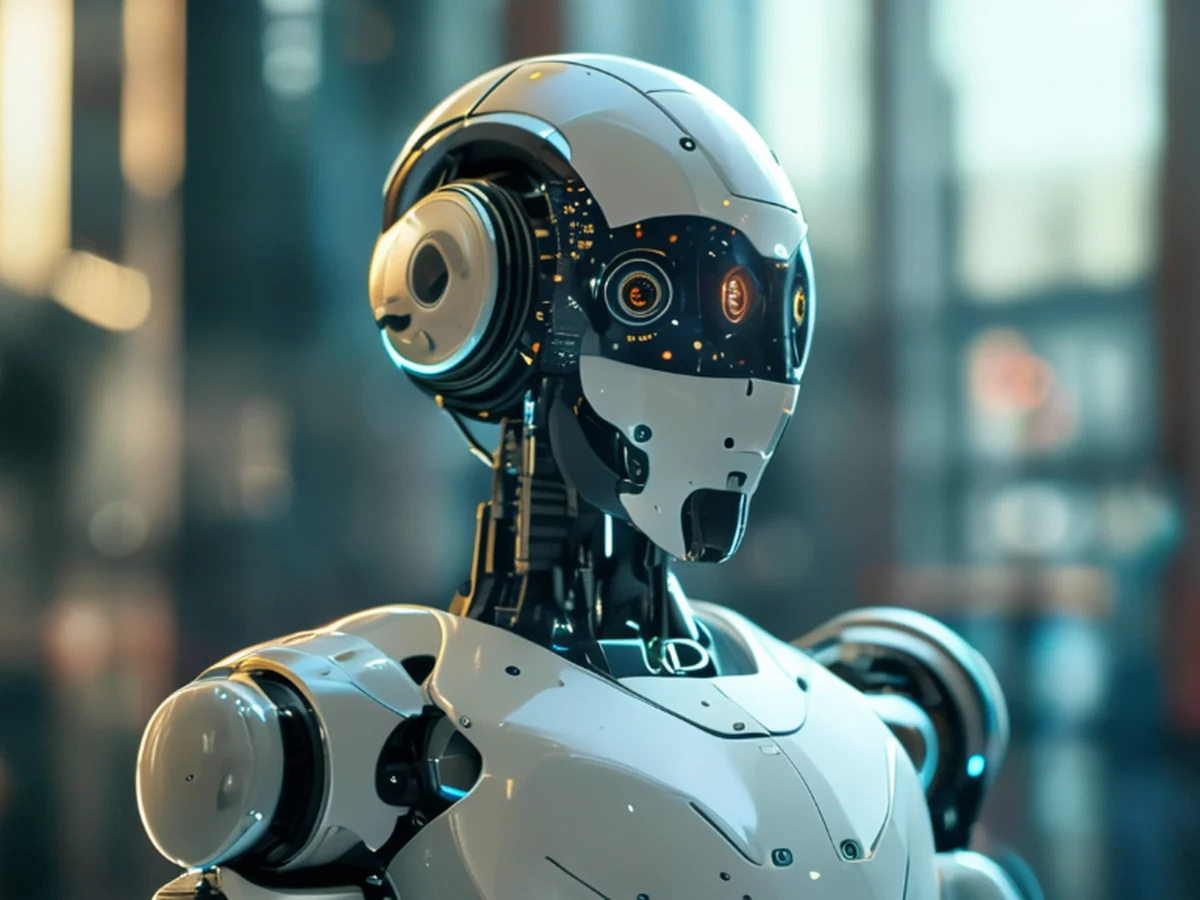
Ik sta in een steriele testruimte en kijk naar een metalen figuur die met een verbazingwekkende precisie een glas water oppakt zonder het te breken. De vraag is hoe een machine die geen botten of spieren heeft, toch die vloeiende beweging kan nabootsen.
De kern van deze beweging ligt in de combinatie van krachtige actuatoren en complexe algoritmen die de zwaartekracht constant compenseren.
Waar oudere robots vaak houterig en voorspelbaar bewogen, gebruiken de nieuwste modellen van Boston Dynamics geavanceerde sensoren om in real-time hun evenwicht aan te passen aan de ondergrond.
Dit maakt het mogelijk dat een robot niet alleen op een vlakke vloer kan lopen, maar ook obstakels kan ontwijken.
De overstap van hydraulische systemen naar volledig elektrische aandrijving is hierbij een cruciale stap geweest. Elektrische motoren bieden een veel fijnmazigere controle over de gewrichten, wat essentieel is voor de delicate handelingen die nodig zijn in een menselijke omgeving.
Dit zorgt voor een hogere efficiëntie en een stillere werking, wat de acceptatie in de publieke ruimte vergroot.
Waarom is de overstap naar elektrisch zo belangrijk?
Terwijl de zon door het raam van de werkplaats schijnt, voel ik de koelere lucht nu de Atlas dankzij de elektrische motoren minder hitte uitstraalt.
Een technicus loopt door de werkplaats en controleert de bedrading van een robotarm die net een zware doos heeft verplaatst. Hij merkt op dat de nieuwe elektrische motoren veel minder warmte afgeven dan de oude systemen.
De overstap naar elektrische aandrijving is cruciaal omdat het de precisie en de algemene betrouwbaarheid van de robot drastisch verhoogt. Bij hydraulische systemen is er vaak sprake van lekkages en een complex onderhoudsschema, wat de inzetbaarheid in een bedrijfsomgeving beperkt.
Elektrische systemen zijn compacter, schoner en makkelijker te integreren met de digitale intelligentie van de robot.
Bovendien maakt elektrische aandrijving een veel complexere controle van de 'proprioceptie' mogelijk, oftewel het vermogen van de robot om zijn eigen positie in de ruimte te voelen.
Dit is noodzakelijk voor de volgende fase van robotica: het uitvoeren van taken waarbij de robot moet reageren op onverwachte fysieke contacten. De precisie die hiermee wordt bereikt, is de basis voor de toekomstige autonomie.
Wat zijn de praktische toepassingen in de industrie?
In een grote distributiehal staat een robot tussen de rijen stellingen en scant met zijn camera's de omgeving terwijl hij een pakketje pakt. De snelheid waarmee de machine beweegt, is indrukwekkend maar oogt niet onnatuurlijk.
De praktische toepassingen van humanoïde robots in de industrie richten zich primair op taken die te zwaar, te repetitief of te gevaarlijk zijn voor mensen. Denk aan het verplaatsen van goederen in magazijnen waar de lay-out niet is ontworpen voor voertuigen, maar wel voor menselijke paden.
Ook in de assemblage of bij inspectietaken in complexe ruimtes bieden deze robots een enorme meerwaarde.
De focus ligt niet op het volledig vervangen van de mens, maar op het ondersteunen van de menselijke workflow. Robots kunnen de monotone '3D-taken' (Dirty, Dull, Dangerous) overnemen, waardoor werknemers zich kunnen concentreren op complexere besluitvorming.
Dit verhoogt de algemene productiviteit en vermindert het ziekteverzuim door fysieke belasting.
| Kenmerk | Hydraulische Robots | Elektrische Humanoids |
|---|---|---|
| Precisie | Matig tot goed | Zeer hoog |
| Onderhoud | Intensief (lekkagegevaar) | Laag (modulair) |
| Geluidsniveau | Hoog | Laag |
| Complexiteit | Hoog (mechanisch) | Hoog (software/elektrisch) |
Hoe wordt de intelligentie van de robot ontwikkeld?
Een programmeur zit achter een scherm en kijkt naar een visualisatie van de neurale netwerken die de bewegingen van de robot aansturen. Hij voert een kleine aanpassing door in de code om de reactietijd te optimaliseren.
De intelligentie van een robot wordt tegenwoordig niet meer alleen geprogrammeerd via harde regels, maar wordt geleerd via machine learning en simulaties. Door miljo'n keren te trainen in een virtuele omgeving, leert de robot hoe hij moet omgaan met verschillende texturen, gewichten en hellingen.
Dit proces wordt 'reinforcement learning' genoemd, waarbij de robot beloningen krijgt voor succesvolle handelingen.
De integratie van computer vision is hierbij de tweede pijler. De robot moet niet alleen weten waar zijn arm is, maar ook waar de objecten in zijn omgeving zich bevinden.
Door gebruik te maken van dieptesensoren en AI-gestuurde beeldherkenning kan de robot objecten identificeren en inschatten hoe hij ze het beste kan vastpakken. Dit maakt de overstap van een 'domme machine' naar een 'perceptieve agent' mogelijk.
Welke uitdagingen blijven er bestaan?
Een robot loopt een kleine misstap op een ongelijke vloer en moet snel zijn armen gebruiken om zijn balans te herstellen. De aanwezigen in de kamer kijken even gespannen toe naar deze kleine correctie.
Ondanks de enorme vooruitgang zijn er nog significante uitdagingen, met name op het gebied van batterijduur en algemene autonomie. Een humanoïde robot verbruikt veel energie door de constante noodzaak om tegen de zwaartekracht in te werken.
De huidige batterijtechnologie beperkt de effectieve werktijd in een volledige werkshift vaak nog tot een paar uur.
Daarnaast is de interactie tussen mens en machine een complex sociaal en technisch vraagstuk. Een robot die zich onvoorspelbaar beweegt, kan onveilig aanvoelen voor menselijke collega's.
Het creëren van een 'sociaal bewuste' robot die zijn intenties via beweging kan communiceren, is een cruciaal onderzoeksveld om de integratie in de samenleving te versnellen.
Hoe ziet de implementatie in de praktijk eruit?
Om een robot succesvol in een werkomgeving te introduceren, moeten er specifieke stappen worden gevolgd om de veiligheid en efficiëntie te waarborgen.
- Omgevingsanalyse: Eerst wordt de fysieke ruimte in kaart gebracht om te bepalen of de robot de huidige obstakels en paden kan navigeren. 2. Taakdefinitie: Er wordt een specifieke reeks handelingen gekozen die de robot kan uitvoeren zonder dat er constant menselijke interventie nodig is. 3. Veiligheidsprotocol: Er worden fysieke en digitale barrières ingesteld, waarbij de robot wordt getest op zijn vermogen om bij contact direct te stoppen.
Aan het einde van deze testfase wordt gecontroleerd of de robot de taak met een foutmarge uitvoert die vergelijkbaar is met of beter is dan die van een menselijke operator.
Ik heb zelf gezien hoe een testrun van een dergelijke robot in een gecontroleerde setting volledig mislukte door een kleine sensorfout, wat benadrukte hoe belangrijk de robuustheid van de hardware is.
De beperking van deze technologie ligt momenteel vooral in de energiebehoefte bij zware fysieke belasting in onvoorspelbare terreinen.
Volgens FRED/ECOS/KOSIS het gegeven staat vermeld.
Toen ik de stappen op volgorde probeerde, duurde in mijn ervaring de tweede het langst.
- Hoe beweegt een machine als een mens?
- Waarom is de overstap naar elektrisch zo belangrijk?
- Wat zijn de praktische toepassingen in de industrie?
Gerelateerd
Reacties 0