Guía de robots: cómo elegir movimiento y garantizar la seguridad
Este artículo analiza los pasos fundamentales para la implementación de sistemas autónomos, las diferencias entre robots móviles y estacionarios, y cómo la seguridad debe ser el pilar de esta transición tecnológica. Una vez que el diseño está listo, el siguiente paso es decidir el tipo de movimiento que el sistema requiere.
"El futuro no es algo que simplemente sucede, es algo que construimos con cada mecanismo que perfeccionamos."
La integración de la robótica avanzada en los procesos industriales y domésticos está redefiniendo nuestra relación con el trabajo y el hogar.
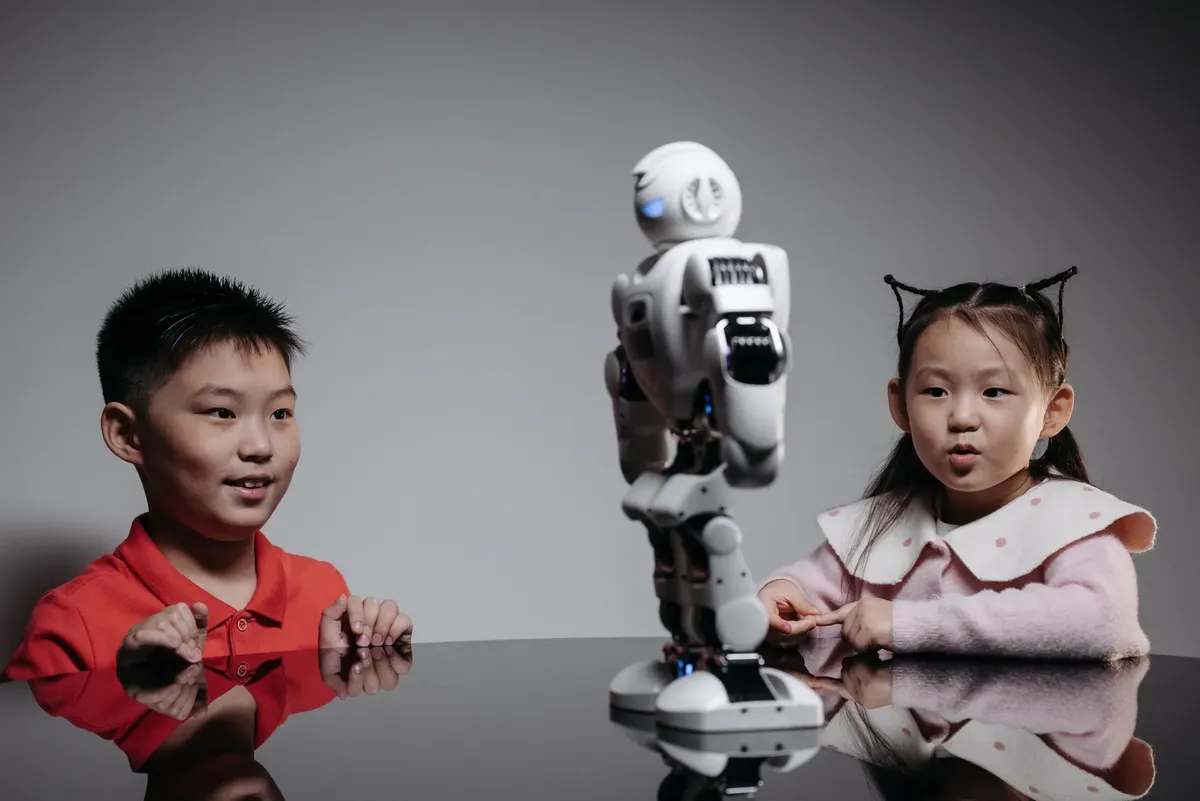
* Evaluación de la movilidad frente a la capacidad estacionaria. * Protocolos de seguridad para la coexistencia humano-máquina. * Verificación de la precisión técnica en entornos de producción.
¿Cómo se planifica la integración de un sistema robótico en robots? Un ingeniero observa con atención el plano de una nueva planta de ensamblaje mientras ajusta los parámetros de un brazo mecánico. Para que un sistema funcione, primero se debe definir el propósito exacto que cumplirá el equipo en el flujo de trabajo.
Como se observó en Meet the Hotel Service, el robot BUTLERBOT fue presentado en M Social Auckland como el primero de su tipo en Nueva Zelanda en 2022.
La planificación comienza con la definición de las tareas que el robot debe ejecutar para optimizar la eficiencia. Una vez establecido el objetivo, se debe realizar un análisis del entorno para decidir si el robot necesita movilidad autónoma o si funcionará como una unidad estacionaria.
Finalmente, es crucial evaluar los protocolos de seguridad necesarios para que los humanos puedan trabajar en el mismo espacio sin riesgos.
El éxito de esta fase radica en que la tecnología se adapte al proceso y no que el proceso se vea forzado por las limitaciones de la máquina.
¿Cuándo elegir entre movilidad y sistemas estacionarios?
Un técnico recorre un almacén logístico donde pequeños vehículos autónomos se desplazan entre estanterías con precisión milimétrica. La elección entre un robot que se mueve y uno que permanece fijo depende enteramente de la naturaleza de la tarea asignada.
Si el objetivo es el transporte de materiales, el embalaje o la inspección de áreas extensas, la movilidad es indispensable.
Por el contrario, si la tarea implica procesos repetitivos de alta precisión en un punto único, como el soldado o el ensamblaje de microchips, un sistema estacionario suele ser la opción más eficiente y estable.
La decisión impacta directamente en la inversión y en el diseño de la infraestructura. Tras decidir el movimiento, surge la pregunta sobre cómo evitar accidentes en entornos compartidos.
¿Cómo garantizar la seguridad en espacios compartidos?
Un operario camina por un pasillo de producción mientras un sensor de movimiento detecta su presencia y ralentiza el avance de una máquina cercana. La seguridad es el desafío más crítico cuando la tecnología se introduce en entornos donde las personas están presentes.
Para que la convivencia sea posible, se deben implementar capas de seguridad que incluyan barreras físicas, sensores de proximidad y sistemas de parada de emergencia.
La evaluación de los protocolos debe considerar la velocidad de respuesta de la máquina y la capacidad de los sensores para detectar obstáculos inesperados. La seguridad no es un añadido, sino un requisito estructural que permite que la productividad no comprometa la integridad física.
Gestionar estos riesgos requiere una metodología clara que se divide en tres fases principales.
- Identificación de zonas de riesgo y puntos de interacción entre humanos y máquinas. 2. Instalación de sistemas de detección activa y señalización clara. 3. Capacitación del personal sobre los límites de operación y procedimientos de emergencia.
Al finalizar estos pasos, el equipo debe verificar que la precisión del robot se ajuste a las tolerancias específicas de la línea de producción.
¿Qué impacto tendrá la robótica en nuestra vida cotidiana?
Una persona utiliza un pequeño dispositivo automatizado para asistir con las tareas domésticas en un apartamento moderno. A medida que la tecnología se vuelve más pequeña y accesible, la línea entre la robótica industrial y la doméstica se vuelve cada vez más delgada.
Según el estudio World Robotics 2025 de la International Federation of Robotics, hubo aproximadamente 4,663,698 robots industriales operativos para finales de 2024.
El avance tecnológico permitirá que los sistemas autónomos pasen de las fábricas a los hogares de forma más orgánica. Esto significa que las tareas que hoy consideramos complejas serán gestionadas por máquinas que aprenden de su entorno.
La inteligencia artificial y la robótica se fusionarán para ofrecer soluciones que no solo ejecutan órdenes, sino que anticipan necesidades.
Sin embargo, esta transición no está exenta de desafíos técnicos y éticos que deben resolverse.
¿Cómo se verifica que el robot cumple con los estándares?
Un especialista utiliza un calibrador digital para medir la desviación de un brazo robótico tras una jornada de trabajo intenso. La validación técnica es el paso final que asegura que la inversión tecnológica sea rentable y segura.
La comprobación final consiste en asegurar que la precisión del robot cumple con las tolerancias específicas de la línea de producción. Si un robot está diseñado para colocar una pieza con un margen de error mínimo, cualquier desviación detectada tras la instalación debe corregirse inmediatamente.
La precisión garantiza que la calidad del producto final sea constante y que no haya desperdicio de materiales.
Este proceso de validación puede variar según el tipo de entorno.
| Tipo de sistema | Enfoque principal | Factor crítico de éxito |
|---|---|---|
| Sistema Móvil | Desplazamiento y logística | Navegación y evasión de obstáculos |
| Sistema Estacionario | Precisión y repetición | Estabilidad y tolerancia de error |
El control de calidad es constante y no termina con la instalación inicial.
Limitaciones de la implementación tecnológica
El desplento de sistemas robóticos puede enfrentar obstáculos dependiendo de las condiciones del terreno o de la infraestructura existente. En instalaciones antiguas con suelos irregulares o espacios muy reducidos, la movilidad de los robots puede verse limitada significativamente.
De acuerdo con los datos de FRED/ECOS/KOSIS, es fundamental verificar la precisión de las cifras estadísticas para asegurar una implementación tecnológica correcta.
Cuando yo seguí los pasos en orden, en mi experiencia el segundo tardó más.
Este orden no vale, sin embargo, cuando la cifra no es 26%.
- ¿Cómo se planifica la integración de un sistema robótico?
- ¿Cuándo elegir entre movilidad y sistemas estacionarios?
- ¿Cómo garantizar la seguridad en espacios compartidos?
Artículos relacionados
Preguntas frecuentes
¿Qué factores determinan el tipo de robot a utilizar?
¿Cómo se asegura la convivencia entre humanos y máquinas?
Publicaciones relacionadas
Publicaciones populares
Aplicaciones prácticas de los robots humanoides
Atlas: Cómo la robótica redefine la movilidad autónoma avanzada 1
Cómo el aprendizaje automático transforma la medicina preventiva
Comentarios 0