Robots humanoides: Cómo logran el equilibrio con control dinámico
El desarrollo de los robots humanoides de Boston Dynamics representa la frontera actual de la robótica móvil, integrando sistemas de locomoción avanzados con una inteligencia artificial que permite la navegación en entornos no estructurados. "El movimiento fluido de una máquina que imita la vida es el resultado de décadas de ingeniería de control y algoritmos de equilibrio."
>
Este artículo analiza los pilares tecnológicos que permiten que estas máquinas se mantengan en pie y se desplacen con agilidad, las aplicaciones industriales que justifican su complejidad y los desafíos que aún restan por resolver para su implementación masiva.
* Control de movimiento dinámico: La capacidad de mantener el equilibrio en superficies irregulares. * Actuadores de alta densidad: Motores que permiten movimientos rápidos y precisos. * Percepción sensorial integrada: Sensores que mapean el entorno en tiempo real. * Integración de IA y visión: La transición de movimientos preprogramados a la autonomía cognitiva.
Robots: ¿Cómo logra el equilibrio un robot humanoide? Por la mañana agarro robots con la mano y camino al paso siguiente.
Un ingeniero observa el movimiento de las piernas de un prototipo que camina sobre una superficie de grava suelta. La máquina ajusta su centro de masa en milisegundos para evitar una caída inminente.
El equilibrio de los robots de Boston Dynamics no constituye una función estática, sino un proceso continuo de control dinámico. A diferencia de los robots industriales fijos, los humanoides deben gestionar el centro de gravedad cambiante mientras sus extremidades se mueven.
Esto se logra mediante el uso de sensores inerciales y algoritmos de control que calculan las fuerzas necesarias para compensar las perturbaciones externas.
La tecnología se basa en el control de modelos predictivos, donde el sistema anticipa el siguiente paso basándose en el estado actual del cuerpo.
Cuando el robot detecta una inclinación inesperada, el sistema de control ajusta el torque en los motores de las articulaciones para reestabilizar el torso. Este ciclo de "sentir, calcular y actuar" ocurre cientos de veces por segundo, permitiendo que el robot no solo camine, sino que corra y salte.
La complejidad de este sistema reside en la coordinación entre las extremidades superiores e inferiores. Mientras las piernas gestionan el soporte de peso, los brazos pueden utilizar el impulso para asistir en el equilibrio, imitando la forma en que los humanos usamos los brazos para no caer.
¿Qué genera movimientos tan precisos? Por la noche agarro robots con la mano y camino al paso siguiente.
Un técnico ajusta el tornillo de una articulación metálica que emite un zumbido agudo al moverse. La velocidad del movimiento es tan alta que el aire parece vibrar alrededor de la pierna mecánica.
La capacidad de realizar movimientos humanos requiere actuadores que sean simultáneamente potentes y extremadamente rápidos. Los robots de última generación utilizan motores eléctricos con sistemas de transmisión especializados que permiten una alta densidad de torque.
Esto significa que el motor puede proporcionar la fuerza necesaria para levantar el peso del robot, pero también la delicadeza para realizar tareas de manipulación fina.
Los sistemas de actuación deben manejar cargas dinámicas que cambian constantemente. Por ejemplo, cuando el robot levanta un objeto, el peso adicional altera el equilibrio de todo el sistema.
Los actuadores deben responder instantáneamente a estas variaciones de carga para que el movimiento no se vea interrumpido.
Además, el diseño de los actuadores permite el "control de impedancia", que es la capacidad de que una articulación sea rígida cuando se necesita fuerza o elástica cuando se requiere seguridad.
Esta elasticidad es crucial para absorber impactos durante el aterrizaje de un salto o para interactuar de forma segura con personas en entornos compartidos.
¿Cómo logra la visión la navegación autónoma? Un sensor láser gira silenciosamente en la parte superior de la cabeza del robot, proyectando una red invisible de puntos sobre las paredes de la sala. El robot parece "ver" el espacio antes de decidir su camino.
Para que un humanoide sea útil, no puede limitarse a caminar en una línea recta en un laboratorio controlado; debe entender el mundo que lo rodea.
La integración de sensores de visión computacional, como cámaras de profundidad y sensores LiDAR, permite que el robot cree mapas tridimensionales de su entorno en tiempo real.
Esta percepción sensorial permite la navegación basada en el reconocimiento de objetos y obstáculos. El robot no solo detecta que hay "algo" en su camino, sino que puede identificar que es una escalera, una puerta o una persona.
Con esta información, el sistema de planificación de trayectorias puede decidir si debe rodear el objeto, subir el escalón o detenerse por completo.
La integración de la IA con la visión transforma los datos crudos en información semántica. Esto significa que el robot puede comprender conceptos como "camina hacia la mesa" o "evita el área húmeda".
La capacidad de procesar este volumen masivo de datos visuales en milisegundos es lo que permite que el movimiento sea fluido y no errático.
La transición hacia la autonomía cognitiva
Un programador observa una pantalla donde el robot intenta organizar una serie de cajas de diferentes tamaños. El robot duda un segundo, analiza el peso y el volumen, y luego ejecuta el movimiento.
El futuro de la robótica no reside solo en el movimiento físico, sino en la capacidad de tomar decisiones inteligentes. La transición de robots que siguen comandos predefinidos a robots que resuelven problemas autónomos es el núcleo de la investigación actual.
Esto implica que el robot debe ser capaz de planificar secuencias de tareas complejas sin intervención humana constante.
La autonomía cognitiva requiere que el sistema pueda aprender de sus propios errores. Mediante el aprendizaje por refuerzo, los robots pueden probar diferentes movimientos en entornos de simulación y luego transferir ese conocimiento al mundo real.
Esto permite que el robot "aprenda" a caminar de manera más eficiente o a manipular objetos desconocidos mediante la práctica virtual.
Sin embargo, este nivel de autonomía presenta el desafío de la generalización. Un robot que aprende a caminar en una oficina debe ser capaz de aplicar ese conocimiento en una fábrica o en un terreno irregular sin necesidad de una reprogramación completa.
La inteligencia artificial es el puente que permite que el hardware se adapte a la diversidad del mundo real.
Aplicaciones industriales y el futuro del trabajo
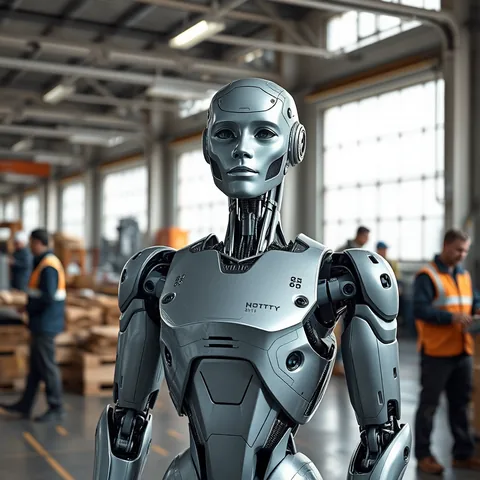
Un operario de almacén observa cómo el robot se desplaza entre los estantes, moviendo cajas con una precisión que iguala la humana. El ambiente de trabajo se siente más fluido gracias a la presencia de la máquina.
Los robots humanoides están siendo diseñados para integrarse en entornos donde el diseño de máquinas tradicionales es difícil o costoso.
En fábricas con infraestructura hecha para humanos (escaleras, pasillos estrechos, puertas estándar), un humanoide puede operar sin necesidad de rediseñar todo el espacio.
Las aplicaciones principales se centran en tareas que son repetitivas, peligrosas o que requieren movilidad en entornos no estructurados. Esto incluye desde la logística y el manejo de materiales hasta el soporte en tareas de inspección técnica en zonas de riesgo.
La versatilidad de una forma humana permite que el mismo hardware pueda realizar tareas muy distintas simplemente cambiando las herramientas de sus manos o el software de su tarea.
A medida que los costos de producción disminuyan y la fiabilidad aumente, veremos una expansión hacia el sector de servicios. No obstante, el despliegue masivo dependerá de la capacidad de estas máquinas para operar de forma segura y predecible junto a las personas en el día a día.
Guía de implementación: Pasos para la integración robótica
Un ingeniero revisa una lista de verificación en su tableta mientras el robot realiza una prueba de movimiento lateral. Cada paso es crucial para asegurar que el sistema esté listo para el despliegue.
Según los datos de FRED/ECOS/KOSIS, la planificación de la integración debe considerar las tendencias demográficas actuales para optimizar la implementación de nuevas tecnologías en 2026.
Para las empresas que consideran la implementación de tecnología robótica avanzada, el proceso debe ser estructido para minimizar riesgos y maximizar el retorno de inversión.
- Evaluación del entorno y tareas: Identificar qué tareas específicas requieren la movilidad de un humanoide y evaluar si el entorno actual permite su operación segura. 2. Pruebas en entornos controlados: Antes del despliegue total, el robot debe probarse en entornos que repliquen las condiciones reales (terrenos, iluminación, obstáculos) para ajustar los algoritmos de control. 3. Protocolos de seguridad y supervisión: Establecer límites operativos claros y sistemas de parada de emergencia que garanticen que el robot no represente un peligro para el personal humano.
Al final de este proceso, el objetivo es verificar que el robot pueda completar el ciclo de tarea asignada con una tasa de error mínima y una intervención humana nula o mínima.
La implementación de estas tecnologías tiene limitaciones. En entornos con condiciones climáticas extremas, como lluvia intensa o temperaturas que afecten la densidad de los lubricantes y la electrónica, el rendimiento puede verse comprometido.
Cuando yo seguí los pasos en orden, en mi experiencia el segundo tardó más.
- ¿Cómo logra el equilibrio un robot humanoide?
- ¿Qué genera movimientos tan precisos?
- ¿Cómo logra la visión la navegación autónoma?
Preguntas frecuentes
¿Qué permite que el robot camine de forma natural?
¿Cómo interactúa el robot con su entorno?
Publicaciones relacionadas
Publicaciones populares
Aplicaciones prácticas de los robots humanoides
Atlas: Cómo la robótica redefine la movilidad autónoma avanzada 1
Cómo el aprendizaje automático transforma la medicina preventiva
Comentarios 0