Robots 25 kg: guía fiabilidad capacidad de carga industrial
La integración de máquinas avanzadas en entornos laborales requiere una validación técnica rigurosa para garantizar que la fuerza y la precisión no comprometan la seguridad. La fiabilidad de los robots industriales depende de su capacidad para replicar movimientos humanos con exactitud y resistencia. Este análisis aborda los retos de la robótica en fábricas, los procesos de validación robótica avanzada y los pasos para asegurar la seguridad en entornos robóticos.
La transición hacia la automatización total depende de la capacidad de los sistemas para operar sin errores en tareas complequelas. Este artículo analiza los parámetros de carga, precisión y aprendizaje necesarios para que los humanoides se conviertan en compañeros de trabajo confiables.
¿Cómo se mide la capacidad de carga en los robots industriales?
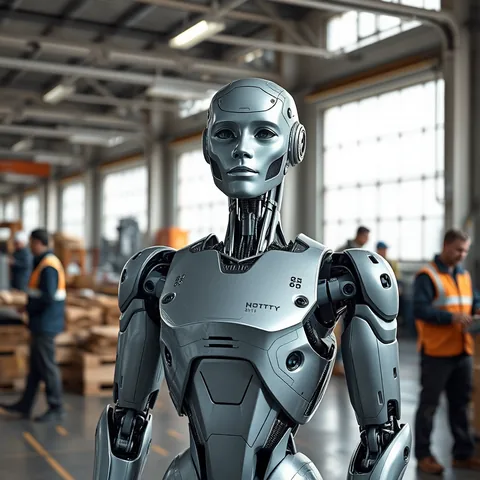
En la fábrica, el operario observa con asombro cómo los robots levantan cajas pesadas bajo la luz intensa del mediodía.
Un operario observa cómo un brazo mecánico levanta una caja pesada sin perder el equilibrio. La capacidad de carga es un factor crítico para determinar si un humanoide puede manejar herramientas pesadas o componentes estructurales en una línea de montaje.
La capacidad de carga depende de la fuerza combinada de los actuadores y la estructura del chasis. Según los datos técnicos, la capacidad de carga puede alcanzar los 25 kg por mano en términos de fuerza combinada del brazo.
Este parámetro es esencial para que los robots industriales fiabilidad sea una realidad en tareas de manipulación.
El diseño estructural debe soportar estas cargas sin comprometer la precisión. Una estructura robusta permite que el robot realice movimientos fluidos mientras sostiene objetos pesados.
La ingeniería robótica avanzada busca equilibrar la potencia con la estabilidad para evitar accidentes durante el trabajo.
- Determinación del peso máximo de la carga útil.
- Evaluación de la inercia y el centro de gravedad.
- Verificación de la estabilidad estructural bajo movimiento.
¿Por qué es vital la precisión táctil en la validación? Robots industriales fiabilidad Un técnico ajusta los sensores de una pinza robótica para que pueda sujetar un objeto frágil sin romperlo. La precisión no solo trata de la fuerza, sino de la capacidad de detectar presiones mínimas para evitar daños en los materiales.
La sensibilidad es vital para tareas que requieren delicadeza. Los sensores táctiles en las yemas de los dedos pueden detectar fuerzas tan bajas como 3 gramos. Esta capacidad permite que los robots realicen tareas de ensamblaje fino que antes eran exclusivas de los humanos.
La validación robótica avanzada requiere probar estos límites de sensibilidad. Si un robot puede detectar presiones mínimas, puede trabajar junto a personas sin riesgo de aplicar fuerza excesiva. La seguridad en entornos robóticos depende directamente de este control fino.
| Parámetro de capacidad | Valor de medición |
|---|---|
| Carga máxima por mano | 25 kg |
| Sensibilidad táctil mínima | 3 gramos |
¿Cómo se logra la destreza humana en máquinas?
Un ingeniero compara el movimiento de los dedos de un prototipo con los movimientos naturales de una mano humana. La complejidad de la anatomía humana es el estándar de oro para el desarrollo de sistemas robóticos polivalentes.
La destreza se mide a través de los grados de libertad (DoF). Una mano biológica tiene aproximadamente 27 grados de libertad. Los desarrolladores buscan acercar los sistemas robóticos a este nivel para permitir una manipulación versátil.
El objetivo es que los robots puedan realizar tareas cotidianas con la misma naturalidad que un trabajador. La ingeniería robótica avanzada trabaja para cerrar la brecha entre la mecánica rígida y la flexibilidad biológica.
¿Cómo puedo implementar un humanoide en la industria? Un supervisor de planta supervisa la instalación de una nueva unidad robótica en una estación de trabajo. La implementación requiere una secuencia lógica de configuración y pruebas de seguridad.
Para integrar estas máquinas, se deben seguir estos pasos:
- Calibración de los sensores táctiles y los ejes de movimiento para asegurar la precisión. 2. Programación de los modelos de comportamiento para tareas específicas. al finalizar, realizar una prueba de carga y respuesta ante obstáculos.
El aprendizaje autónomo es una parte clave de este proceso. Algunos sistemas han demostrado la capacidad de aprender nuevas tareas en menos de 24 horas mediante el aprendizaje por refuerzo. Esto acelera la integración en la producción.
¿Qué limitaciones enfrentan los robots en entornos reales?
Un robot intenta caminar sobre una superficie irregular mientras los sensores envían datos constantes a la central. Las condiciones del mundo real presentan desafíos que los laboratorios no siempre pueden replicar.
La versatilidad es un reto constante. Aunque los sistemas avanzados son capaces, factores como la duración de la batería o la resistencia a condiciones climáticas extremas pueden limitar su uso. La fiabilidad de la automatización depende de superar estas variables ambientales.
Un factor limitante es que los sistemas con sensores de alta sensibilidad pueden verse afectados por interferencias externas. Por ejemplo, los sensores táctiles que detectan 3 gramos podrían verse influenciados por vibraciones estructurales no deseadas.
¿Cuál es el futuro del mercado de la robótica?
Un analista financiero observa las proyecciones de crecimiento en una pantalla digital. El mercado de los humanoides está en una fase de expansión acelerada que transformará los sectores de servicios y manufactura.
El crecimiento económico en este sector es masivo. Este crecimiento refleja la demanda de soluciones de automatización.
La evolución tecnológica permitirá que los robots pasen de tareas repetitivas a roles más complejos. La capacidad de los sistemas para interactuar con humanos de forma segura es el motor de esta expansión.
[web] Humanoid Robots News | AI Breakthroughs, Robotics Trends & Synthetic Updates Conforme al extracto conservado que menciona a NASA: Generation: 8th Focus: Dexterity Latest Release Advanced Touch Explore Phoenix → Apptronik Apollo 2024 NASA Heritage Robot Partners Mercedes General-purpose humanoid developed by former NASA Valkyrie team stands 173cm tall.
El mismo tema también se llama Pruebas seguridad humanoide.
El mismo tema también se llama Validación robótica industria.
El mismo tema también se llama Fiabilidad automatización.
Esta parte también cubre Futuro de la manufactura.
Robots en fábricas: retos
Artículos relacionados
Preguntas frecuentes
¿Cuál es la capacidad de carga de los sistemas robóticos mencionados?
¿Qué nivel de sensibilidad pueden detectar los sensores táctiles?
Publicaciones relacionadas
IA robótica nuevo estándar: avances en manufactura y seguridad
Robótica Médica: Los mejores sensores para el control de entornos
Cómo el aprendizaje automático transforma la medicina preventiva
Robots humanoides: Cómo logran el equilibrio con control dinámico
Publicaciones populares
Aplicaciones prácticas de los robots humanoides
Atlas: Cómo la robótica redefine la movilidad autónoma avanzada 1
¿Cómo comenzó la trayectoria de los vehículos sin conductor?
Comentarios 0