機器人安全防護技術指南:從碰撞停止到主動預防
本文的主題是機器人安。 透過持續優化機器人的感測與決策系統,機器人故障與碰撞等意外情況的發生率將大幅降低,這正是現代自主系統發展的核心。這項技術進步不僅提升了安全性,也讓機器人能更穩定地融入人類生活與工作環境。
這篇文章將帶領讀者了解: * 機器人自主性與安全性之間的權衡關係。 * 現代化防護裝置如何從硬體與軟體兩端進行改善。 * 實際軍事與民用場景中的技術應用。 * 未來技術發展的關鍵方向。
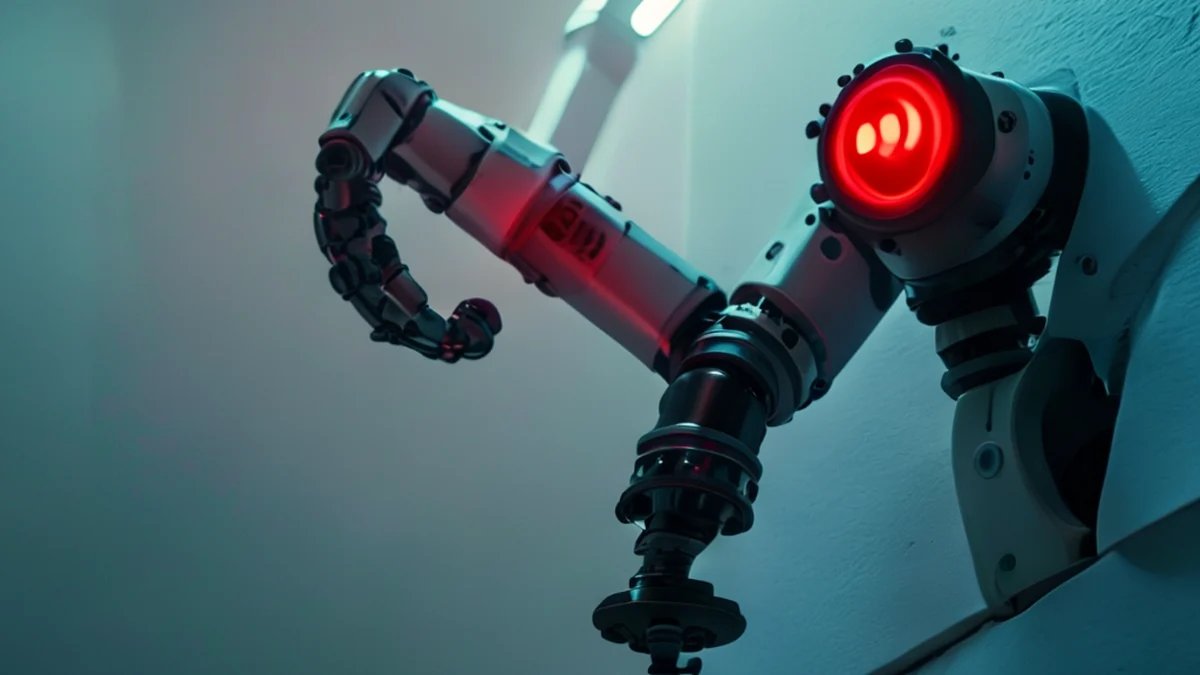
機器人要追求自主性,該如何兼顧安全性? 實驗室內,一隻機械手臂正緩慢地伸向桌面上的玻璃杯,感測器不斷發出微弱的訊號。機器人自主性的提升雖然帶來了效率,但也伴隨著不可預見的風險,這正是目前技術開發者面臨的首要挑戰。
機器人自主性的發展始於對「自主性程度」與「潛在危害」的深入討論。根據 Wikipedia 的相關紀錄,2009 年專家們在人工智慧促進協會(AAAI)舉辦的會議上,針對電腦與機器人是否能獲得自主性,以及這種能力可能構成多少威脅或危害進行了深入討論。當時的討論奠定了現代安全性規範的基礎,讓開發者意識到,當機器人具備更高層次的決策能力時,必須同時開發對應的防護機制。
這種技術上的拉鋸,迫使開發者必須在功能與安全性之間尋求平衡。如果機器人過於謹慎,會導致動作遲緩、效率低下;如果過於冒險,則可能造成物理傷害。目前的改善方向是透過更精密的感測器與演算法,讓機器人在維持高效動作的同時,能即時辨識並避開潛在危險。
機器人安 — 現代化防護裝置的改善方向 實驗室的燈光閃爍,工程師正對著複雜的電路板與感測模組進行調整。為了確保機器人在複雜環境中不發生意外,防護裝置的改善已從單純的「碰撞停止」演進到「主動預防」。
目前的改善技術主要可以從以下三個層面來看:
- 感測層級的精準化:利用立體視覺與雷達感應,讓機器人能提前感測到障礙物。 2. 演算法的預測性:透過機器學習,機器人可以預測人類或物體的移動路徑,提前做出避讓動作。 3. 硬體結構的柔性化:採用柔性材料或力控技術,確保即便發生碰撞,傷害也能降到最低。
這種從感測到動作的完整閉環,是目前技術發展的重要支柱。透過感測器與控制邏輯的緊密結合,機器人不再只是盲目地執行指令,而是具備了初步的環境理解能力。
| 改善層面 | 傳統技術特點 | 現代化改善技術 |
|---|---|---|
| 碰撞偵測 | 觸碰後停止動作 | 遠距離主動避障 |
| 路徑規劃 | 固定軌跡執行 | 動態路徑重規劃 |
| 交互安全性 | 隔離式操作 | 人機共存式操作 |
實際場景中的技術應用與挑戰
在崎嶇的山區地形,一輛特製的機器平台正緩慢爬行,載重設備與地形的變化考驗著系統的穩定性。機器人在不同場景下的表現,展現了防護技術的廣泛適用性。
除了民用領域,軍事應用也展示了機器人技術的極限與挑戰。2023 年 9 月,美國海軍陸戰隊將 M72 LAW 反坦克火箭發射器安裝在 Go1 機器人上進行測試。這種極端情況下的應用,不僅考驗著機器人的結構強度,更對其動作的精準度與安全性提出了極高要求。在這種高壓環境下,任何微小的感測錯誤或動作偏差,都可能導致嚴重的後果。
這種從軍事轉向民用的技術溢出效應,也為現代機器人的安全性提供了豐富的數據與經驗。雖然軍事與民用的目的不同,但對於「精準控制」與「意外預防」的需求卻是共通的。
機器人故障與意外如何透過技術手段減少?
實驗室內,一組感測器正對著機器人的關節進行數據抓取,數據流在螢幕上快速跳動。當機器人能夠自主感測環境變化時,意外發生的機率自然會隨之下降。
減少意外的核心在於「預見性」。現代化的機器人不再只是對撞擊做出反應,而是透過感測器與演算法,提前感測到危險。當感測器發現物體接近時,系統會立即重新計算路徑,這就是所謂的動態避障。這種從「事後補救」轉向「事前預防」的思維轉變,是機器人技術發展的重要里程碑。
此外,軟體層面的安全性檢查也扮演了關鍵角色。透過模擬環境進行大量的壓力測試,開發者可以找出演算法中的漏洞,確保機器人在面對未見過的場景時,仍能維持穩定的安全性。
關於安全性與自主性的限制與界限
雖然技術在不斷進步,但我們必須承認,目前的機器人技術並非萬能。
首先,感測器的極限始終存在。在極端天氣、強光或極度混亂的環境下,感測器可能失效,這會導致預防功能失效。其次,演算法的複雜性也可能帶來新的問題,例如「決策衝突」導致機器人動作異常。最後,安全性始終存在一個界限,即機器人必須在「完全避開所有風險」與「完成任務」之間做選擇,這在某些高度動態的環境中仍然是一個難題。
我試著按順序做了一次,在第二步停得最久。
然而,這並非在所有情況下都同樣適用。
評論 0