Robôs em serviços e indústria: como a tecnologia molda o setor
"A tecnologia não é apenas uma ferramenta, mas uma extensão da nossa capacidade de interagir com o mundo físico."
A expansão robótica serviços reflete a transição de máquinas isoladas para sistemas integrados que operam em ambientes humanos. Este movimento envolve a transição de tarefas repetitivas para a gestão de processos complexos, exigindo novos protocolos de segurança e software.
Este artigo explora a trajetória desde os primeiros veículos remotos até a automação sofisticada, destacando como a tecnologia robótica aplicada molda a indústria e os serviços.
Como surgiu a trajetória dos robôs em serviços e indústria?
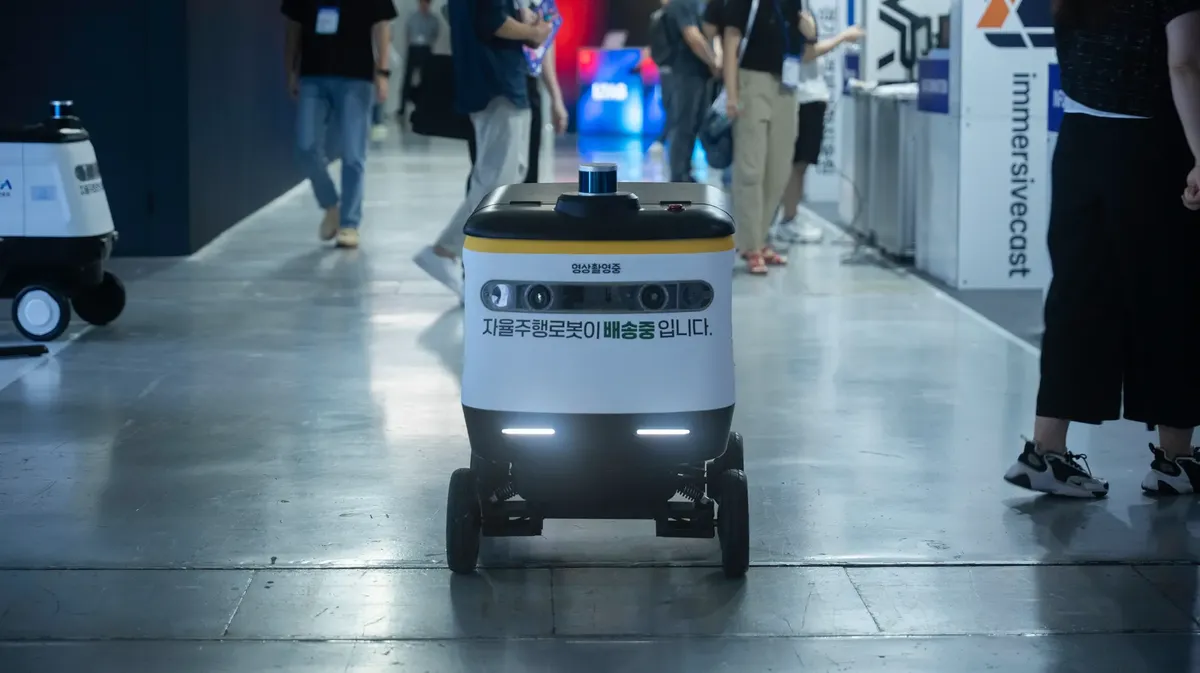
Um triciclo controlado remotamente em 1904 marcou o início do que hoje entendemos como veículos terrestres não tripulados. O controle à distância, uma característica essencial para a robótica moderna, já demonstrava potencial prático no início do século XX.
Segundo registros históricos, o Telekino conseguiu controlar um triciclo em 1904, sendo considerado o primeiro caso de um veículo terrestre não tripulado. Em 1906, a tecnologia avançou para o controle de um barco elétrico com tripulação a uma distância superior a 2 km.
Esses marcos iniciais estabeleceram a base para a autonomia que buscamos hoje.
A evolução técnica permitiu que máquinas simples se tornassem sistemas complexos. O desenvolvimento de hardware e software permitiu que a robótica saísse de laboratórios para o cotidiano.
Quais são os desafios da autonomia e segurança robótica?
Uma conferência de especialistas em 2009 trouxe à tona questões sobre a capacidade de máquinas adquirirem autonomia. O debate focava no equilíbrio entre a eficiência operacional e os riscos potenciais para a sociedade.
De acordo com a Association for the Advancement of Artificial, em 2009, especialistas participaram de uma conferência para discutir se computadores e robôs poderiam adquirir qualquer autonomia e o quanto essas habilidades poderiam representar uma ameaça ou perigo.
Em 2009, especialistas participaram de uma conferência organizada pela Association for the Advancement of Artificial Intelligence (AAAI) para discutir se computadores e robôs poderiam adquirir autonomia. O debate central envolvia o quanto essas habilidades poderiam representar uma ameaça ou perigo.
A discussão sobre a segurança robótica em ambientes restritos permanece um tema central para engenheiros e reguladores.
A busca por sistemas que operam sem supervisão humana constante exige protocolos rigorosos. A previsibilidade do comportamento robótico é o que permite a convivência entre humanos e máquinas.
Como o software impulsiona a inovação em processos industriais?
O desenvolvimento de sistemas operacionais de código aberto permite que pesquisadores de todo o mundo colaborem em soluções robóticas. Isso acelera a inovação e a padronização de movimentos e tarefas.
O Robot Operating System (ROS) é um conjunto de programas de software de código aberto que está sendo desenvolvido em diversas instituições. Entre os centros de desenvolvimento estão a Stanford University, o Massachusetts Institute of Technology e a Technical University of Munich, na Alemanha.
O uso de sistemas como o ROS facilita a aplicação robótica em manufatura em escala global.
A colaboração acadêmica e técnica é o motor que alimenta a complexidade dos sistemas atuais. Sem um software robusto, a precisão necessária para tarefas delicadas seria impossível.
Onde a tecnologia robótica aplicada é mais concentrada no mundo?
A distribuição geográfica da robótica reflete o poder industrial e tecnológico de cada região. Ásia e Europa lideram a presença de máquinas nos centros de produção e serviços.
A distribuição mundial mostra que aproximadamente metade de todos os robôs do mundo está na Ásia. A Europa detém 32% do total, enquanto a América do Norte possui 16%. O restante é distribuído entre Australásia (1%) e África (1%).
A concentração em certas regiões reflete a maturidade do setor de tecnologia. O Japão, com 40% de todos os robôs do mundo, é o país com o maior número de robôs.
Como a estrutura física permite a versatilidade robótica?
A engenharia de design permite que robôs tenham movimentos que imitam ou superam a flexibilidade humana. A modularidade é uma característica chave para a adaptação a diferentes tarefas.
A estrutura arquitetônica permite a hiper-redundância para robôs modulares. Esses sistemas podem ser projetados com mais de 8 graus de liberdade (DOF). Essa característica é essencial para que a robótica em chão de fábrica possa lidar com obstáculos e tarefas de precisão.
A versatilidade depende do equilíbrio entre força e precisão. Estruturas modulares permitem que um mesmo robô seja adaptado para diferentes funções.
Como a robótica pode ser aplicada em tarefas específicas?
A aplicação de robôs em setores como saúde e logística depende de mecanismos de precisão. Movimentos simples, como a rotação de uma cabeça, podem ser cruciais para tarefas de atendimento.
Um proprietário descreveu o sistema de agendamento de serviços via aplicativo móvel da Tesla como um "black hole" em 2019, segundo a black hole.
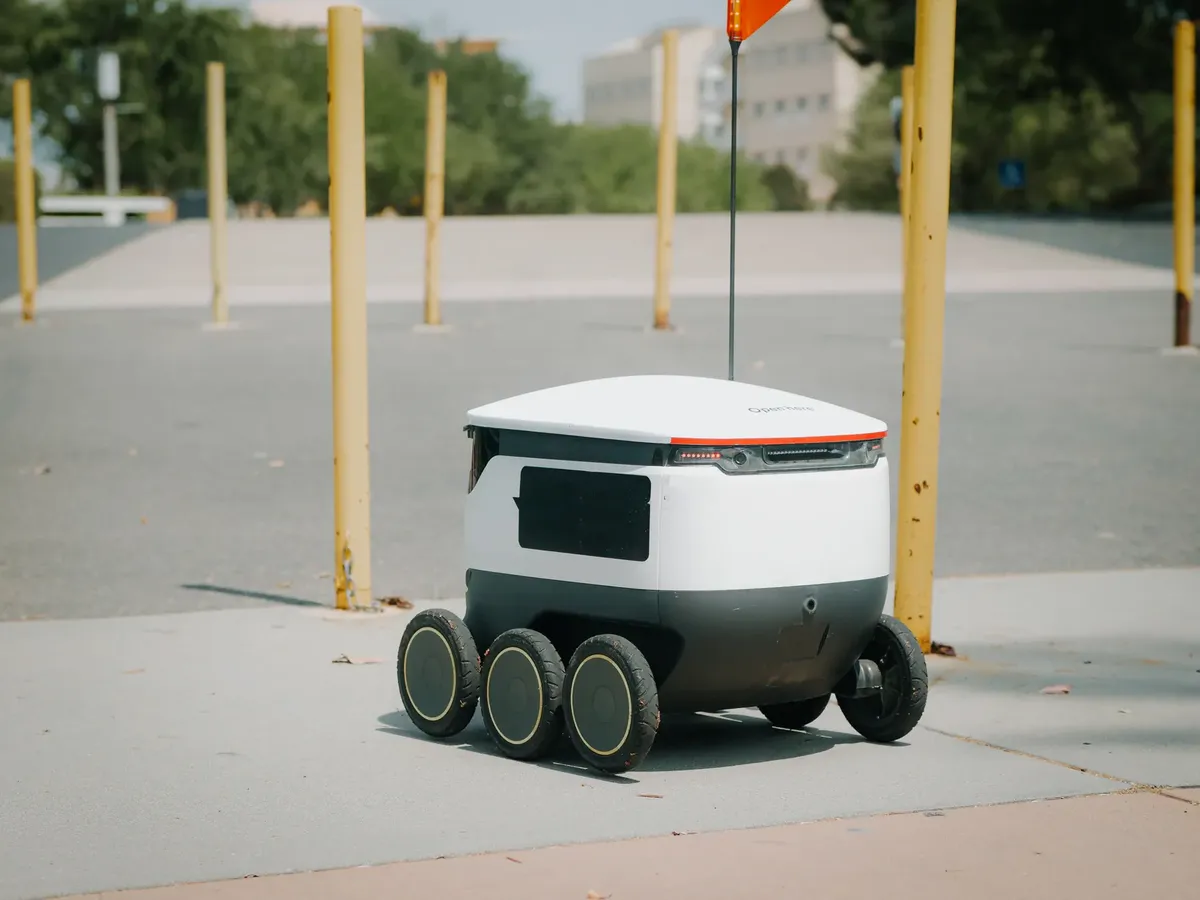
Em certos sistemas, a estrutura permite que a cabeça se mova ao longo de um único eixo enquanto gira 180 graus. Esse tipo de movimento é utilizado, por exemplo, para facilitar a entrega ou retirada de medicações. A precisão do movimento é o que garante a segurança em tarefas de serviço.
A tecnologia deve ser ajustada para a finalidade específica do uso. O design funcional é o que permite a transição do laboratório para a vida real.
O tema desta seção é robôs em serviços e indústria.
O mesmo tema também se chama robôs em chão de fábrica.
Esta parte também cobre impacto robôs setor serviços.
impacto robôs setor serviços
Artigos relacionados
- Robôs em espaços confinados: como garantir mobilidade 6 DoF
- Ortopedia: como a tecnologia auxilia na rotina médica
Quais são as implicações da integração de sistemas robóticos? 1. A integração de sistemas robóticos transforma a tecnologia de uma mera ferramenta em um componente ativo do ambiente de trabalho. 2. Essa integração exige que os protocolos de segurança sejam atualizados constantemente para acomodar a complexidade crescente das máquinas. 3. A transição para sistemas integrados implica que a máquina não executa apenas uma função isolada, mas participa de um fluxo de trabalho maior. 4. A capacidade de interagir com o mundo físico se torna mais sofisticada quando a tecnologia se expande além do controle remoto simples.
Como a modularidade afeta a aplicação prática dos robôs? 1. A modularidade, que é uma característica chave, permite que o mesmo robô seja reconfigurado para atender a demandas muito distintas. 2. Essa adaptabilidade é crucial porque as tarefas industriais variam muito em termos de precisão e força exigida. 3. A estrutura física, ao ser modular, facilita a troca de componentes para otimizar o desempenho em diferentes cenários operacionais. 4. Essa flexibilidade demonstra como a tecnologia pode ser ajustada para uma finalidade específica, saindo do ambiente controlado de laboratório.
A tecnologia robótica, ao se tornar extensiva, força uma reavaliação constante dos limites entre o que é possível e o que é seguro. Os sistemas mais avançados dependem de um equilíbrio delicado entre a força bruta e a exatidão milimétrica.
O desenvolvimento de software de código aberto, como o ROS, permite que a comunidade global teste e aprimore essas estruturas modulares de forma colaborativa. Essa colaboração acelera a maneira como a tecnologia se torna aplicável em escala real.
Perguntas frequentes
Como a autonomia robótica é discutida tecnicamente?
Qual é a distribuição mundial da robótica?
Publicações relacionadas
Publicações populares
Aplicações práticas de robôs humanoides: possibilidades se
Como a IA e robôs transformam o cuidado médico e o paciente
Drones na pesca moderna: monitoramento aéreo e logística no mar
Comentários 0