Atlas: Hoe LBM's robots intelligent en adaptief maken Guide
"De grens tussen machine en beweging vervaagt nu de intelligentie de fysieke wereld betreedt."
Deze tekst gaat over intelligent. De nieuwe generatie Atlas-robots herdefinieert wat we verwachten van mobiliteit door de integratie van geavanceerde gedragsmodellen.
Dit artikel verkent hoe deze technologische sprong de standaard voor mobiele robots verlegt, wat de rol van AI in fysieke bewegingen is en waar deze machines in de nabije toekomst zullen worden ingezet.
* De integratie van Large Behavior Models (LBM) zorgt voor een ongekende adaptiviteit. * Samenwerkingen tussen pioniers zoals Boston Dynamics en onderzoeksinstituten versnellen de ontwikkeling. * De focus verschuift van specifieke taken naar algemene, mensachtige functionaliteit. * De overgang van pure mechanica naar intelligente beweging vormt de nieuwe standaard.
Hoe transformeert AI de mogelijkheden van Atlas?
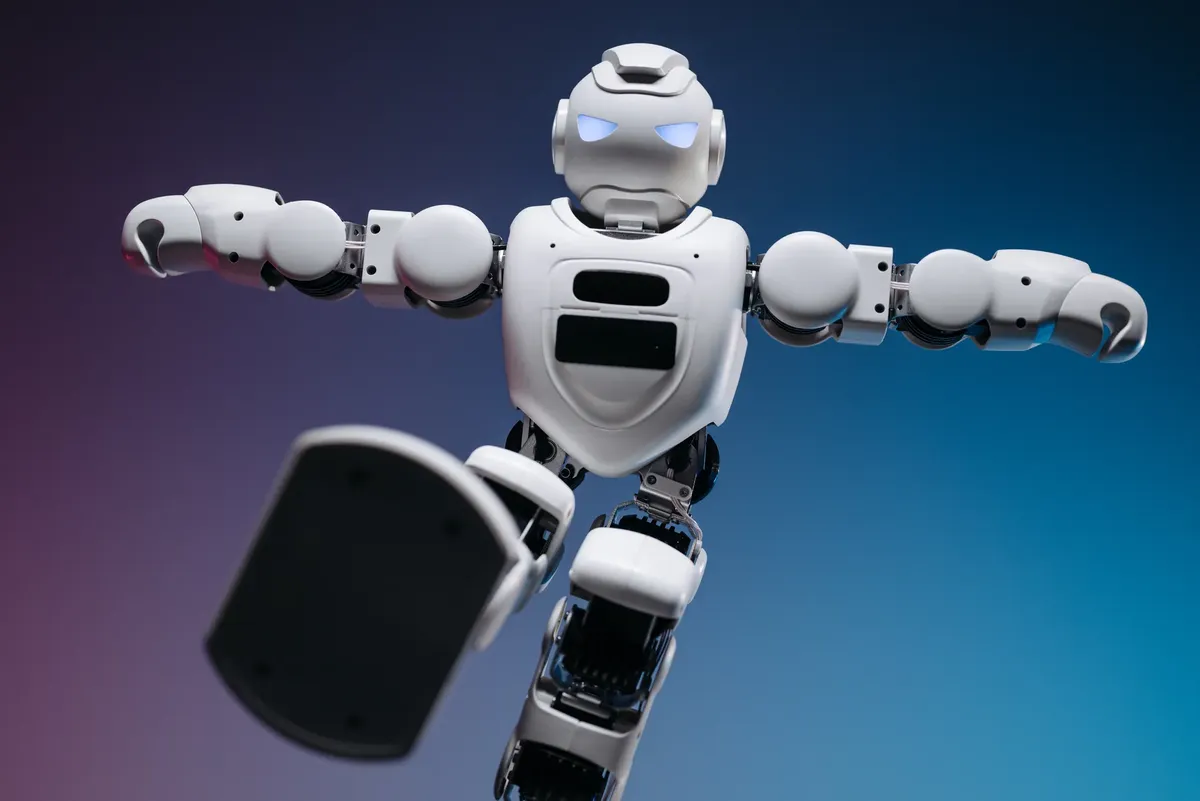
In de schemering van het laboratorium glijdt een metalen hand vloeiend langs een obstakel terwijl het zachte gezoem van motoren door de lucht trilt.
In een steriele testfaciliteit beweegt een metalen arm soepel door een onverwachte hindernis heen. De beweging is niet geprogrammeerd als een vaste reeks commando's, maar lijkt een reactie op de omgeving.
De integratie van een Large Behavior Model (LBM) vormt de kern van deze revolutionaire verandering in de capaciteiten van de Atlas-humanoid.
De kern van deze vooruitgang ligt in de manier waarop de robot leert hoe hij zich moet verplaatsen. Traditionele robots volgden rigide paden, maar de nieuwe aanpak stelt de machine in staat om complexe patronen te begrijpen.
Volgens een aankondiging in 2025 over de samenwerking tussen Boston Dynamics en het Toyota Research Institute (TRI) was de demonstratie van dit LBM een cruciale stap in de robotica en AI-onderzoek.
Door deze technologie kan de robot niet alleen een doel bereiken, maar ook begrijpen hoe hij zijn gewicht moet verdelen of hoe hij moet herstellen na een struikeling. Dit maakt de weg vrij voor robots die in onvoorspelbare omgevingen kunnen werken.
De focus ligt niet langer op het enkel uitvoeren van een taak, maar op het begrijpen van de fysieke context.
Deze verschuiving betekent dat de robot een vorm van 'intuïtieve' beweging ontwikkelt. In plaats van elke stap te berekenen, leert het systeem de essentie van balans en voortbeweging.
Dit is de fundamentele verandering die de weg plaveit voor robots die echt autonoom kunnen opereren in een menselijke wereld.
Waar passen robots zoals Atlas eigenlijk in de wereld? Tussen de bedrijvige voorbijgangers in het drukke magazijn tilt de machine een zwaar object op met een krachtige, vloeiende beweging.
Een medewerker in een magazijn kijkt verbaasd naar een machine die een zwaar pakket oppakt zonder te aarzelen. De omgeving is druk, mensen lopen langs en de vloer is niet overal vlak. De vraag is hoe een machine met een menselijk postuur zich verhoudt tot de chaos van de dagelijkse realiteit.
De rol van humanoids zoals Atlas is momenteel in een overgangsfase van experimentele prototypes naar praktische toepassingen. In eerste instantie werden deze robots ontwikkeld voor specifieke, gecontroleerde omgevingen zoals testbanen of fabrieksfaciliteiten.
Nu de intelligentie toeneemt, verschuift de focus naar omgevingen waar menselijke vorm een voordeel biedt.
De aanwezigheid van een humanoid is logisch in situaties waar de infrastructuur is ontworpen voor mensen. Denk aan trappen, smalle gangen of werkstations die op een specifieke hoogte zijn afgesteld.
Een robot met een mensachtige vorm kan deze ruimtes gebruiken zonder dat de hele omgeving moet worden aangepepast.
Hoewel de technologie indrukwekkend is, zijn er beperkingen. De huidige batterijduur en de complexiteit van de hardware betekenen dat ze nog niet de volledige werkdag van een mens kunnen vervangen.
De focus ligt daarom op taken die fysiek zwaar zijn of repetitief, maar waarbij een menselijke vorm een voordeel biedt bij de interactie met de omgeving.
Wat vormt de basis van deze nieuwe beweging? Een sensor registreert een lichte trilling in de vloer terwijl de robot zijn positie corrigeert. De mechanische gewrichten maken een zacht, bijna organisch geluid bij elke beweging. De technische basis van deze nieuwe standaard rust op de symbiose tussen hardware-precisie en software-intelligentie.
De hardware van Atlas is ontworpen om de enorme krachten van real-time correcties op te vangen. De motoren en actuatoren moeten extreem snel kunnen reageren op de data die de AI genereert.
Zonder een razendsnelle fysieke respons zou de intelligentie van een LBM waardeloos zijn in een dynamische omgeving.
De kernaspecten van deze technische revolutie zijn: 1. Hoge-resolutie sensorische feedback die de omgeving in real-time in kaart brengt. 2. Geavanceerde actuatoren die de precisie van een chirurg combineren met de kracht van een industrieel systeem. 3.
Gedistribueerde rekenkracht die de complexe berekeningen van het gedragsmodel direct vertaalt naar beweging.
Deze drie elementen moeten naadloos samenwerken. Als de sensor een obstakel detecteert, moet de AI direct een nieuw pad berekenen en de motoren moeten die beweging onmiddellijk uitvoeren. De integratie van deze systemen is wat de robot 'levend' doet lijken.
De uitdaging blijft het beheersen van de energie-efficiëntie. Krachtige motoren die snelle reacties mogelijk maken, verbruiken veel stroom. De zoektocht naar lichtere materialen en efficiëntere aandrijvingen is daarom een essentieel onderdeel van de verdere ontwikkeling.
Hoe ziet de toekomst van mobiele robots eruit?
Een zonsopgang werpt lange schaduwen over een werkplaats waar een robot stilstaat in zijn oplaadstation. De stilte suggereert een moment van rust, maar de interne processen zijn constant bezig met data-analyse.
De toekomst van mobiele robots wordt gekenmerkt door een beweging richting algemene bruikbaarheid.
De huidige generatie robots is vaak 'specialistisch': ze zijn goed in één ding. De toekomst die door de integratie van LBM wordt ingeluid, is die van de 'generalistische' humanoid.
Dit betekent dat een robot niet meer alleen een pakket kan verplaatsen, maar ook een gereedschap kan pakken of een deur kan openen zonder specifieke herprogrammering.
De evolutie zal waarschijnlijk de volgende stappen volgen: 1. Specialisatie in specifieke industriële niches (huidige fase). 2. Hybride toepassingen in logistiek en service (opkomende fase). stof 3. Volledige integratie in de menselijke leefomgeving (toekomstig doel).
Deze ontwikkeling vereist dat robots niet alleen fysiek capabel zijn, maar ook sociaal veilig. Een robot die in een menselijke omgeving beweegt, moet voorspelbaar zijn voor de mensen om hem heen. De 'intelligentie' moet dus ook sociale intelligentie omvatten.
De grens tussen een machine die een taak uitvoert en een entiteit die een omgeving begrijpt, wordt steeds dunner. De technologie ontwikkelt zich van 'reageren op input' naar 'anticiperen op de situatie'.
Wat zijn de grootste uitdagingen bij de adoptie?
Een ingenieur kijkt met een frons naar een scherm vol foutmeldingen na een mislukte testrun. De complexiteit van de data is overweldigend en de onvoorspelbaarheid van de fysieke wereld is de grootste vijand.
Ondanks de technologische sprongen zijn er fundamentele hindernissen die de brede adoptie kunnen vertragen.
De eerste grote uitdaging is de betrouwbaarheid in ongestructureerde omgevingen. Een fabriekshal is vaak gecontroleerd, maar een echt huis of een drukke winkel is dat niet. De variabiliteit in vloeroppervlakken, lichtinval en menselijk gedrag vormt een enorme test voor de algoritmen.
Andere belangrijke factoren zijn: * De kosten van productie: De huidige hardware is extreem duur om te bouren en te onderhouden. * Veiligheid en ethiek: Hoe garanderen we dat een krachtige machine nooit schade toebrengt aan een mens?
* De complexiteit van de software: Het trainen van een LBM vereist enorme hoeveelheden data en rekenkracht.
Het oplossen van deze problemen vereist een multidisciplinaire aanpak. Het gaat niet alleen om betere motoren, maar ook om betere ethische kaders en robuustere software-architecturen. De weg naar een alledaagse robot is een marathon, geen sprint.
De interactie tussen mens en machine zal ook vragen oproepen over de aard van werk. Terwijl robots taken overnemen, moeten we als samenleving bepalen hoe de rol van de mens in die processen verandert.
Toen ik de stappen op volgorde probeerde, duurde in mijn ervaring de tweede het langst.
| Punt | Getal |
|---|---|
| 1 | 150 cm |
| 2 | 80 kg |
De integratie van een Large Behavior Model (LBM) zorgt ervoor dat de robot niet alleen vaste patronen volgt, maar ook kan reageren op zijn omgeving. Dit maakt de bewegingen adaptiever en zorgt ervoor dat de robot complexere taken kan uitvoeren door de fysieke context te begrijpen.
Gerelateerd
Reacties 0