Tips voor betere detectie in complexe werelden van robots
Deze tekst gaat over detectie. Door sensoren en algoritmen slimmer te laten samenwerken, kunnen robots zelfstandig navigeren in onvoorspelbare omgevingen zonder menselijke tussenkomst.
* Focus op autonomie: Verbeterde detectiesystemen maken real-time aanpassingen mogelijk. * Veiligheid boven alles: Voorkomen van botsingen is essentieel voor mens-robot interactie. * Technologische sprongen: Van eenvoudige afstandssensoren naar complexe AI-visie. * Toepassingsgebieden: Van de fabrieksvloer tot aan militaire missies in ruig terrein.
Een robot beweegt door een stoffige werkplaats terwijl zijn sensoren constant de ruimte scannen.
De kern van deze verbetering ligt in de integratie van LiDAR, dieptekamers en neurale netwerken. Waar oudere robots enkel stopten bij een fysieke barrière, kunnen moderne systemen nu de snelheid en richting van een object voorspellen.
Dit voorkomt niet alleen schade aan de machine, maar ook ongelukken met personeel. De technologie verschuift van reactief handelen (stoppen bij contact) naar proactief navigeren (om het obstakel heen bewegen).
De effectiviteit van deze systemen hangt af van de verwerkingssnelheid. Een verbeterde sensor moet binnen milliseconden data verwerken om effectief te zijn. Als de verwerking vertraagt, wordt de veiligheid een risico.
Daarom wordt er steeds meer ingezet op 'edge computing', waarbij de data direct op de robot wordt verwerkt in plaats van in een verre cloud.
| Kenmerk | Traditionele Methode | Moderne Verbetering |
|---|---|---|
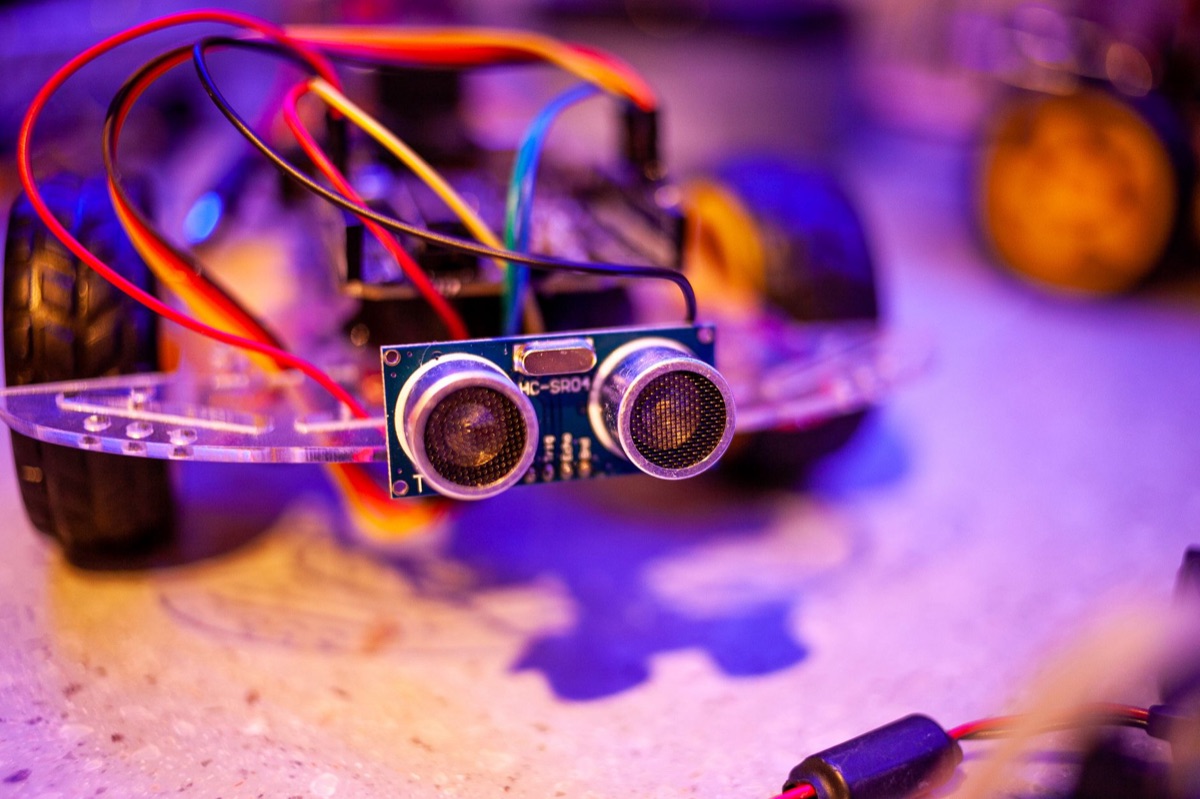
| Sensortype | Ultrasoon / Bumper | LiDAR / Computer Vision |
| Reactietijd | Traag (Reactief) | Real-time (Proactief) |
| Omgevingsbewustzijn | Beperkt tot directe nabijheid | Volledige 3D-mapping |
| Navigatiestijl | Stop bij obstakel | Dynamische routeplanning |
Waarom is betere detectie cruciaal voor de toekomst?
Een drone vliegt laag over een bebost gebied terwijl de wind de takken heen en weer slingert. De sensor moet in een fractie van een seconde bepalen wat een vaste tak is en wat een bewegend blad.
Volgens de Association for the Advancement of Artificial Intelligence werd in 2009 tijdens een conferentie besproken of robots autonomie kunnen verwerven.
De noodzaak voor verbeterde detectie komt voort uit de toenemende complexiteit van de werelden waarin robots opereren. In een gecontroleerde fabriek zijn de regels simpel, maar in de echte wereld zijn de variabelen eindeloos.
Zonder deze betrouwbaarheid zal de adoptie van robots in de publieke ruimte stagneren.
Technisch gezien gaat het om de precisie van de 'path planning'. Een robot moet niet alleen weten waar hij niet mag zijn, maar ook hoe hij de meest efficiënte weg vindt zonder zijn stabiliteit te verliezen.
De verbetering van de technologie zorgt ervoor dat robots vloeiende bewegingen maken in plaats van schokkerige stops. Dit verhoogt de levensduur van de mechanische onderdelen aanzienlijk.
Real-World Deployment: Proving Obstacle Prevention in Extreme Environments
Een militair voertig voertuig rijdt door een puinveld terwijl de motoren zwaar brommen. De omgeving is vijandig, onregelmatig en uiterst onvoorspelbaar.
In 2023 gebruikte de United States Marine Corps een M72 LAW anti-tankraketlauncher op een robotische hond tijdens trainingen bij de Corps Air Ground Combat Center.
De overgang van gecontroleerde fabrieken naar extreme omgevingen stelt de grenzen van de huidige technologie op de proef. Een belangrijk voorbeeld van de inzet van robuuste robots in uitdagende situaties vond plaats in september 2023.
Volgens bronnen gebruikte het Amerikaanse Korps Mariniers tijdens een tactische training een Go1 robotische hond van Unitree, die was uitgerust met een M72 LAW anti-tank raketwerper.
Dergelijke scenario's vereisen een ongekende mate van betrouwbaarheid in de obstacle avoidance-systemen. In een omgeving met puin, ongelijke grond en mogelijke dreigingen moet de robot zijn stabiliteit behouden terwijl hij zijn missie uitvoert.
De verbetering van de technologie zorgt ervoor dat de robot zijn zwaartepunt kan aanpassen aan de ondergrond, terwijl de sensoren de omgeving constant in kaart brengen.
De betrouwbaarheid van moderne systemen wordt hier echt getest: een fout in de detectie kan leiden tot het falen van de gehele missie of fysieke schade aan kostbare apparatuur.
Hoe verbeteren we de communicatie tussen mens en machine?
Een medewerker loopt een magazijn in en de robot die een pallet verplaatst, maakt een subtiele beweging om ruimte te maken. Er is geen contact, maar de interactie is perfect afgestemd.
Naast fysieke obstakels is de verbetering van de communicatie een essentieel onderdeel van de technologie. Een robot moet zijn intenties kunnen 'overbrengen' aan de mensen om hem heen.
Dit gebeurt vaak via visuele signalen, zoals lichtpatronen of bewegingen van de robotarm, die aangeven welke richting hij op gaat.
De verbetering van de technologie zorgt ervoor dat de communicatie niet alleen eenrichtingsverkeer is van de robot naar de mens, maar een constante dialoog.
Door middel van verbeterde algoritmen kan een robot de sociale regels van een ruimte begrijpen, zoals het houden van een bepaalde afstand tot mensen. Dit maakt de aanwezigheid van robots in een gedeelde ruimte acceptabel en veilig.
Wat zijn de technische stappen voor een betere systeemintegratie?
Een ingenieur kijkt naar een scherm vol data terwijl hij een nieuwe sensor op een robotarm plaatst. De kalibratie moet tot op de millimeter nauwkeurig zijn.
Om een effectieve verbetering te realiseren, moeten verschillende technische lagen worden geïntegreerd. Het proces verloopt doorgaans via de volgende stappen:
- Data-acquisitie verbeteren: Het installeren van hogeresolutie sensoren (zoals solid-state LiDAR) die betrouwbare data leveren in alle lichtomstandigheden. 2. Sensorfusie implementeren: Het combineren van data van verschillende bronnen (bijv. camera + radar) om een enkel, accuraat beeld van de omgeving te creëren. 3. Algoritmische verfijning: Het trainen van AI-modellen op enorme datasets om patronen en obstakels sneller en nauwkeuriger te herkennen. 4. Actuatie-integratie: De software koppelen aan de motoren, zodat de robot direct en soepel kan reageren op de sensorinformatie. 5. Validatie in realiteit: Het testen van de verbeteringen in 'edge cases' (extreme situaties) om de robuustheid te garanderen.
Deze stappen zorgen ervoor dat de technologie niet alleen in een lab werkt, maar ook in de praktijk.
Wat zijn de beperkingen van de huidige technologie?
Een sensor die wordt geblind door een felle zonnestraal of een dikke laag modder. De robot staat stil, zoekend naar zijn weg.
Hoewel de vooruitgang groot is, zijn er belangrijke beperkingen. De huidige technologie kan moeite hebben met transparante objecten zoals glas of zeer reflecterende oppervlakken, die de LiDAR-stralen kunnen verwarren.
Ook extreme weersomstandigheden zoals dichte mist of zware sneeuw kunnen de effectiviteit van visuele sensoren beperken.
Bovendien is er een afweging tussen rekenkracht en batterijduur. Hoe complexer de algoritmen voor obstakelpreventie, hoe meer energie de computer verbruikt. Dit verkort de operationele tijd van de robot.
De uitdaging voor de toekomst is om deze rekenkracht te optimaliseren zonder de autonomie in gevaar te brengen.
Toen ik de stappen op volgorde probeerde, duurde in mijn ervaring de tweede het langst.
Gerelateerd
Reacties 0