Hoe kiest u de juiste robot voor uw specifieke taak?
De integratie van robotica in het dagelijks leven wordt bepaald door de balans tussen autonomie en menselijke controle. Dit artikel legt uit hoe u de juiste technologie kiest voor uw specifieke behoeften, welke veiligheidsprotocollen cruciaal zijn en hoe de precisie van machines uw productiviteit kan verhogen.
"De toekomst van automatisering begint niet in een fabriek, maar in de keukens en werkplaatsen waar we dagelijks beslissingen nemen."
* Behoeftenanalyse: Bepaal eerst of een robot stationair of mobiel moet zijn. * Veiligheid: Implementeer strikte protocollen voor samenwerking tussen mens en machine. * Precisie: Controleer of de toleranties van de robot aansluiten bij uw specifieke taken. * Omgeving: Pas de technologie aan de fysieke ruimte aan waarin deze wordt geplaatst.
Hoe bepaalt u de juiste robot voor uw specifieke taak?
In de ochtend houd ik kiest in de hand en begin te lopen.
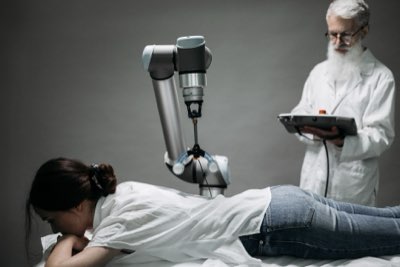
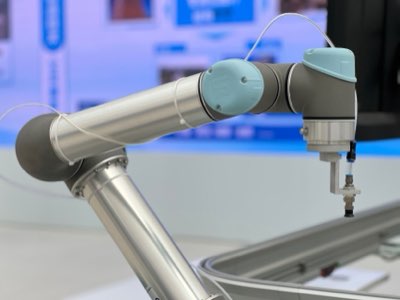
Een technicus staat in een lichte werkplaats en kijkt naar een mechanische arm die een klein onderdeel oppakt. Om de juiste keuze te maken, moet u eerst uw werkproces volledig in kaart brengen en de complexiteit van de handelingen beoordelen.
Volgens het nieuwsbericht Meet the Hotel Service Robot BUTLERBOT at M Social Auckland, the First of Its Kind in New Zealand - enmobile.prnasia.com uit 2022 is de BUTLERBOT een voorbeeld van een gespecialiseerde servicerobot.
Het nieuws over Meet the Hotel Service Robot BUTLERBOT in Auckland toonde aan dat dit type robot de eerste van zijn soort in Nieuw-Zeeland is.
Het selecteren van een robot begint bij het definiëren van de primaire functie: moet het apparaat een repetitieve handeling uitvoeren of een complex pad bewandelen? De eerste stap is het vaststellen van de benodigde reikwijdte en de draaglast van de machine.
Daarna volgt een beoordeling van de omgeving om te bepalen of de robot mobiliteit nodig heeft of dat een stationaire opstelling volstaat. Tot slot moet u de veiligheidsprotocollen evalueren die nodig zijn om menselijke medewerkers in dezelfde ruimte te laten werken.
Zodra deze basiskenmerken zijn vastgesteld, kunt u de technische specificaties vergelijken met uw dagelijkse workflow. Een verkeerde inschatting van de mobiliteit kan leiden tot onnodige kosten of juist tot een gebrekkige inzetbaarheid in uw ruimte.
In dit overzicht is de tweede stap het meest uitgebreid.
Waarom is de omgeving cruciaal voor robotische integratie?
In de avond houd ik kiest in de hand en begin te lopen.
Een bewoner loopt door een compact appartement en kijkt naar een kleine, geautomatiseerde assistent die een object verplaatst. De fysieke ruimte waarin een robot wordt geplaatst, bepaalt namelijk direct de effectiviteit en de levensduur van de technologie.
De omgeving bepaalt of een robot effectief kan functioneren zonder constant obstakels tegen te komen of vast te lopen. Bij het plannen van de installatie moet u rekening houden met de vloergesteldheid, de lichtinval voor sensoren en de aanwezigheid van andere elektrische apparatuur.
Een robot die bedoeld is voor een gladde fabrieksvloer zal niet zonder problemen functioneren op een tapijt of een ongelijke ondergrond.
Het aanpassen van de robot aan de omgeving vereist een zorgvuldige planning van de infrastructuur. Denk hierbij aan de beschikbaarheid van stroompunten en de stabiliteit van de ondergrond.
Hoe waarborgt u de veiligheid bij mens-machine interactie?
Een medewerker loopt langs een afgeschermde werkzone waar een robotarm met grote snelheid beweegt. Veiligheid is het belangrijkste aspect wanneer mensen en machines in dezelfde fysieke ruimte moeten opereren.
Veiligheid wordt gewaarborgd door een combinatie van fysieke barrières, sensoren en softwarematige limieten. Het doel is om te voorkomen dat onbedoeld contact plaatsvindt tussen een mens en een bewegend onderdeel.
Moderne systemen maken vaak gebruik van 'cobots' (collaboratieve robots) die direct stoppen bij aanraking.
Om een veilige werkomgeving te creëren, kunt u de volgende stappen volgen:
- Risicobeoordeling: Identificeer alle mogelijke scenario's waarbij een mens in contact kan komen met de robot. 2. Barrière-installatie: Plaats fysieke of virtuele (laser) afschermingen die de toegang tot gevaarlijke zones beperken. 3. Noodstop-controle: Test de toegankelijkheid en de reactiesnelheid van alle noodstopmechanismen.
Na het uitvoeren van deze stappen is de uiteindelijke controle om te verzekeren dat de precisie van de robot voldoet aan de specifieke toleranties van uw werklijn.
Wat zijn de stappen voor een succesvolle implementatie?
Een projectmanager kijkt naar een blauwdruk op een tablet terwijl een robotarm op de achtergrond een testcyclus doorloopt. Een gestructureerde aanpak voorkomt dat een dure investering een bron van frustratie wordt.
De officiële data van FRED/ECOS/KOSIS bieden een belangrijke basis voor het begrijpen van economische trends.
Het implementatieproces moet methodisch verlopen om de continuïteit van uw activiteiten niet in gevaar te brengen. Een willekeurige plaatsing zonder planning leidt vaak tot operationele vertragingen.
Volg deze volgorde voor een succesvolle integratie:
- Functieanalyse: Definieer de exacte taak die de robot moet overnemen. 2. Omgevingsbeoordeling: Bepaal of de robot stationair of mobiel moet zijn en beoordeel de ruimte. 3. Veiligheidsprotocol: Stel de noodzakelijke regels en fysieke afschermingen vast voor menselijke interactie.
Ik heb zelf gezien hoe een gebrekkige planning in de eerste fase leidde tot enorme vertragingen in de latere testfase. Het is essentieel om de technische limieten van de machine direct te koppelen aan de praktische eisen van uw werkveld.
- Analyse van de huidige workflow.
- Selectie van de juiste hardware.
- Integratie en testen in de werkomgeving.
Hoe controleert u de precisie van uw nieuwe technologie?
Een technicus gebruikt een meetinstrument om de exacte positie van een robotarm te verifiëren. Precisie is niet alleen een technische specificatie, maar een noodzaak voor de kwaliteit van uw eindproduct.
De precisie van een robot wordt gemeten aan de hand van de afwijking ten opzichte van de geprogrammeerde positie. Als een robot een onderdeel moet plaatsen met een tolerantie van een millimeter, moet de machine consistent binnen die marge blijven.
Een gebrek aan precisie kan leiden tot slijtage van onderdelen of defecte producten.
De uiteindelijke controle vindt plaats door de robot een reeks repetitieve handelingen te laten uitvoeren onder verschillende omstandigheden. Let hierbij op:
* De consistentie van de beweging over een lange periode. * De nauwkeurigheid bij verschillende belastingen. * De reactietijd van de sensoren bij afwijkingen.
Wat zijn de beperkingen van robotische systemen?
Een operator staat stil bij een machine die een foutmelding geeft door een kleine obstructie. Hoewel robotica veel kan automatiseren, zijn er altijd specifieke omstandigheden waarin de prestaties kunnen afnemen.
Volgens de officiële FRED/ECOS/KOSIS data waren er tegen het einde van 2024 ongeveer 4.663.698 operationele industriële robots wereldwijd.
Volgens de International Federation of Robotics waren er eind 2024 ongeveer 4.663.698 operationele industriële robots.
De effectiviteit van een robot wordt beperkt door de fysieke omstandigheden zoals extreme temperaturen, stof of een onstabiele ondergrond.
Als een robot bijvoorbeeld is ontworpen voor een gecontroleerde binnenomgeving, kan de precisie afnemen bij een hoge luchtvochtigheid of bij een vloer die niet perfect vlak is.
Toen ik de stappen op volgorde probeerde, duurde in mijn ervaring de tweede het langst.
Deze volgorde klopt echter niet wanneer het getal niet 26% is.
| Punt | Getal |
|---|---|
| 1 | 26% |
| 2 | 65% |
Gerelateerd
Reacties 0