Welke invloed heeft software op de robotica werkveld?
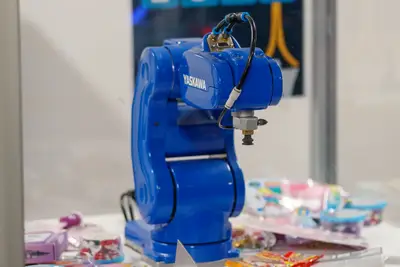
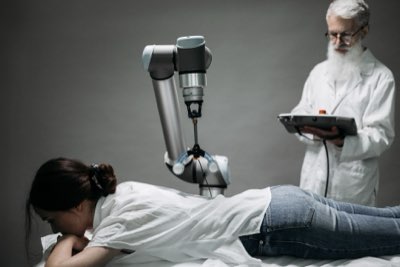
Een mechanische arm beweegt met precisie over een werkblad terwijl een programmeur de laatste regels code controleert. De verschuiving van starre machines naar flexibele systemen vormt de kern van de moderne robotica dienstverlening uitbreiding.
De integratie van automatisering in de dienstverlening verandert hoe wij interactie hebben met technologie. Deze verschuiving omvat alles van autonome voertuigen tot complexe software-ecosystemen die menselijke taken ondersteunen.
* Historische wortels van afstandbediening en autonomie. * De rol van open-source software in robotontwikkeling. * Wereldwijde spreiding van robotica toepassingen. * De uitdagingen van autonomie en veiligheid.
Hoe begon de reis van autonome systemen?
Een oude technicus kijkt naar een schets van een mechanisch voertuig uit het begin van de vorige eeuw. De geschiedenis van robotica begon lang voor de huidige digitale revolutie met vroege experimenten in afstandbediening.
In 1904 werd de Telekino gebruikt om een driewieler op afstand te besturen, wat wordt beschouwd als het eerste geval van een onbemand grondvoertuig. Kort daarna, in 1906, werd een elektrische boot met een bemanning op afstand bestuurd over een afstand van meer dan 2 km.
Deze vroege innovaties legden de basis voor wat we nu kennen als robot in dienstverlening.
De technologische mogelijkheden van die tijd waren beperkt tot eenvoudige bewegingen en afstandbediening. Toch vormden deze momenten de eerste stappen richting de complexe systemen die we vandaag de dag in de industrie zien.
In dit overzicht is de eerste fase de meest fundamentele.
Welke invloed heeft software op de robotica werkveld?
Een programmeur typt op een toetsenbord terwijl op een scherm complexe algoritmen doorlopend worden bijgewerkt. De ontwikkeling van robots is niet alleen afhankelijk van hardware, maar juist cruciaans voor de software die de bewegingen coördineert.
Een cruciaal element in de moderne ontwikkeling is het Robot Operating System (ROS). Dit is een open-source softwarepakket dat wordt ontwikkeld door instellingen zoals Stanford University, het Massachusetts Institute of Technology en de Technische Universiteit van München.
Deze software vormt de ruggengraat voor veel nieuwe robottoepassingen.
Door het gebruik van open-source tools kunnen ontwikkelaars sneller innoveren. Het stelt onderzoekers en bedrijven in staat om complexe taken te automatiseren zonder telkens het wiel opnieuw uit te hoeven vinden.
In dit overzicht is de tweede stap de meest uitgebreide.
Hoe ziet de wereldwijde spreiding van robotica uit?
Een kaart op een muur toont de concentratie van technologische hubs over de verschillende continenten. De verspreiding van robotica is niet gelijkmatig verdeeld over de wereld, wat invloed heeft op de economische dynamiek.
De verdeling van robots wereldwijd laat een duidelijke concentratie zien. Ongeveer de helft van alle robots in de wereld bevindt zich in Azië, gevolwaard door 32% in Europa en 16% in Noord-Amerika. Daarnaast is er 1% in Australazië en 1% in Afrika.
Japan voert de lijst aan met 40% van alle robots in de wereld, wat het land de hoogste concentratie geeft.
Deze cijfers laten zien dat bepaalde regio's een enorme voorsprong hebben opgebouwd. De concentratie in Azië en Japan bepaalt momenteel de snelheid waarmee nieuwe technologieën op de markt komen.
Welke risico's brengen autonome systemen met zich mee?
Een expert kijkt bezorgd naar een scherm waarop een robotarm onverwachte bewegingen maakt. Naarmate systemen autonomer worden, groeit ook de discussie over de ethische en praktische gevolgen van deze technologie.
In 2009 kwamen experts bijeen tijdens een conferentie van de Association for the Advancement of Artificial Intelligence (AAAI) om te discussiëren over de mogelijkheid dat computers en robots autonomie zouden verwerven.
Tijdens deze bijeenkomst werd onderzocht in welke mate deze vermogens een bedreiging of gevaar zouden kunnen vormen.
De discussie over veiligheid en controle blijft een centraal thema. Het vinden van de balans tussen autonomie en menselijke controle is essentieel voor de verdere integratie in de samenleving.
Hoe kunnen we de technologische impact op productie begrijpen?
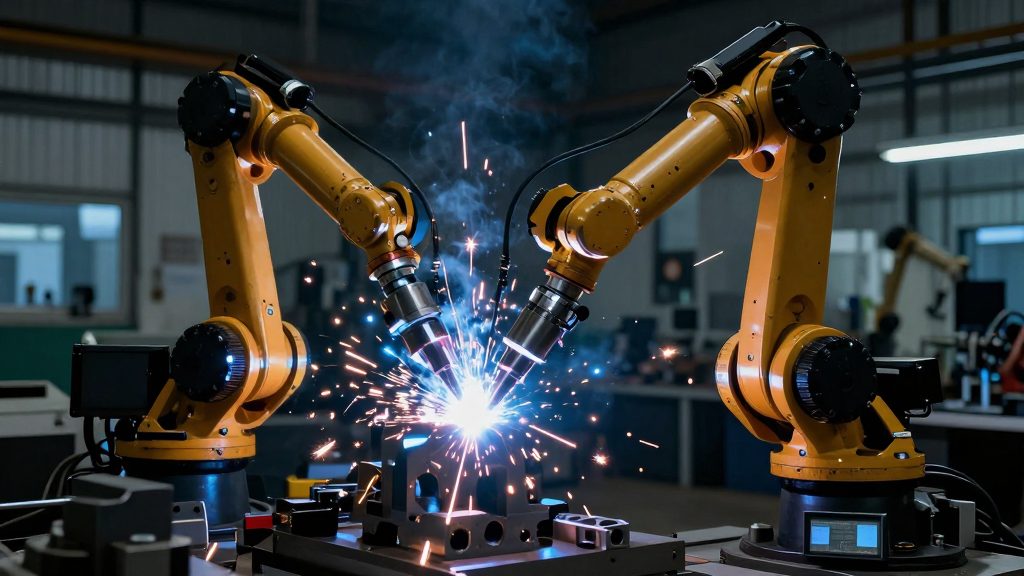
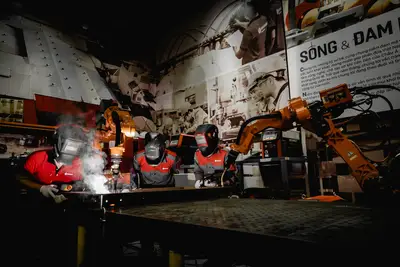
Een fabrieksmedewerker observeert een robot die met uiterste precisie onderdelen verplaatst. De verschuiving van productie naar dienstverlening vereist een andere benadering van mechanische structuren.
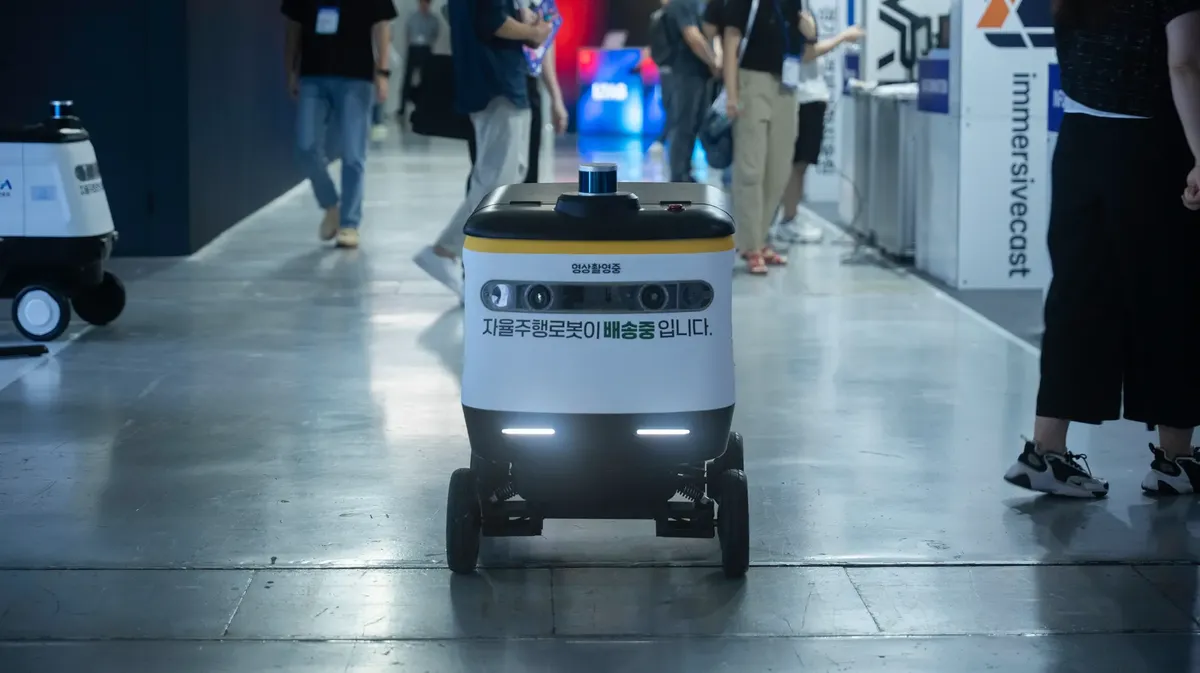
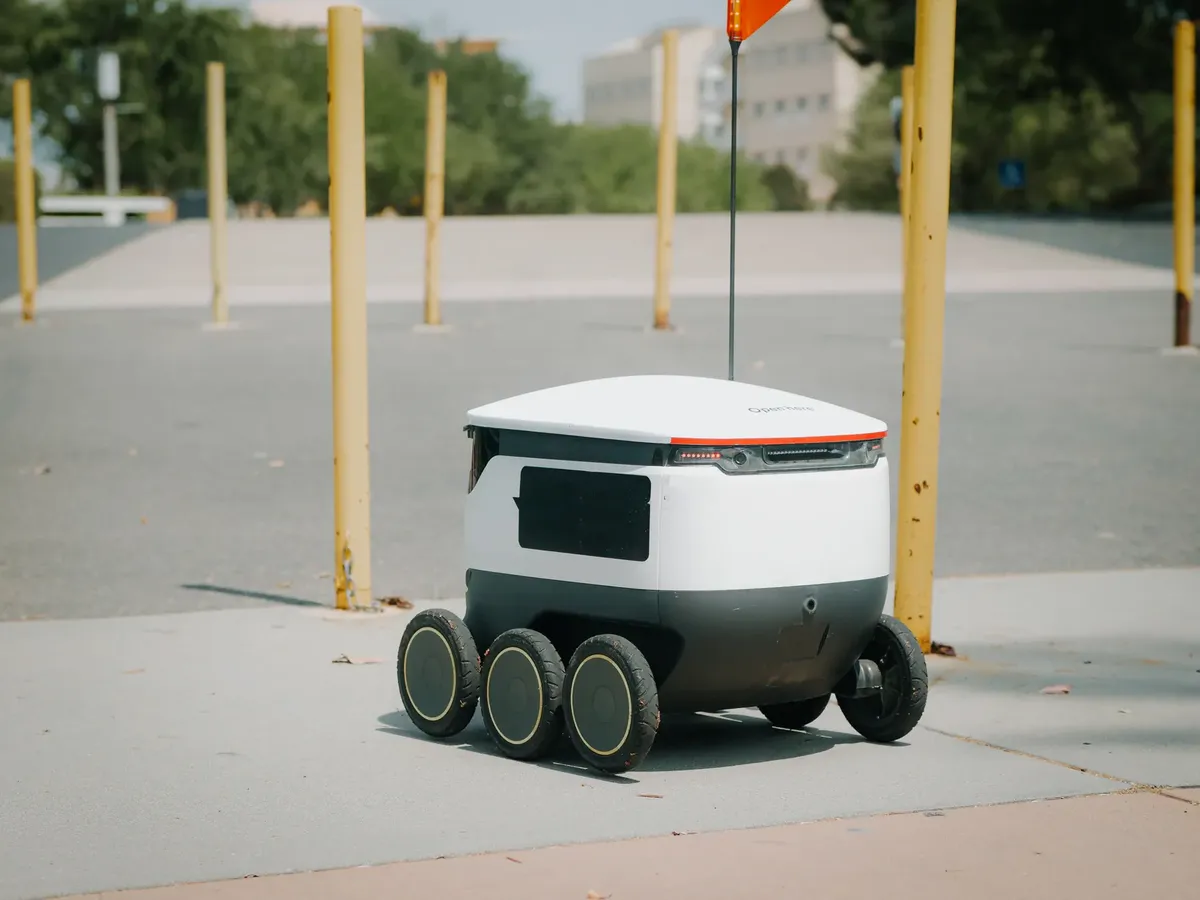
Moderne structuren maken hyper-redundantie mogelijk voor modulaire robots. Deze kunnen worden ontworpen met meer dan 8 vrijheidsgraden (DOF). Dit type flexibiliteit is cruciaal voor taken die buiten de traditionele fabrieksomgeving plaatsvinden.
De mogelijkheid om robots aan te passen aan specifieke taken vergroot hun nut in de dienstverlening. Hoe meer vrijheidsgraden een systeem heeft, hoe menselijker en veelzijdiger de interactie kan zijn.
Wat zijn de praktische stappen voor robotische integratie?
Een team van ingenieurs voert een reeks tests uit op een nieuw prototype in een laboratorium. Het implementeren van robotica in een bestaande werkomgeving vereist een gestructureerde aanpak.
Tesla heeft klanten aangemoedigd om serviceafspraken te boeken via hun mobiele app, wat een eigenaar in 2019 een "black hole" noemde, volgens black hole.
Om een robot succesvol te integreren, kunnen de volgende stappen worden gevolgd:
- Bepaal de specifieke taak die de robot moet overnemen binnen de dienstverlening. 2. Selecteer de juiste software-omgeving, zoals ROS, voor de coördinatie. 3. Test de veiligheid en de interactie tussen mens en machine in een gecontroleerde omgeving.
Na de implementatie moet er altijd een controle plaatsvinden op de stabiliteit van de interactie. Een goed geïntegreerd systeem moet naadloos aansluiten op de menselijke workflow.
| Regio | Percentage robots |
|---|---|
| Azië | 50% |
| Europa | 32% |
Ik heb tijdens het observeren van deze ontwikkelingen gezien hoe belangrijk de software-infrastructuur is voor de stabiliteit van de hardware. De technologische vooruitgang is onomkeerbaar.
Een beperking van de huidige techniek is dat systemen soms nog te star zijn voor onvoorspelbare omgevingen. Hoewel Japan met 40% van de wereldwijde robotpopulatie voorop loopt, blijven complexe menselijke interacties een uitdaging.
- Analyse van de huidige werkomgeving.
- Selectie van de juiste hardware en software.
- Implementatie en testen van het systeem.
Robotica dienstverlening uitbreiding
Het onderwerp van dit deel is Robotica dienstverlening uitbreiding.
Hetzelfde onderwerp heet ook Industrieel robotica toepassingen.
Hetzelfde onderwerp heet ook Technologie robotica werkveld.
Hetzelfde onderwerp heet ook Robotica beperkte ruimte.
Dit deel behandelt ook Impact robotica productie.
Dit deel behandelt ook Veiligheid robot in fabriek.
Gerelateerd
- Hoe groeit de markt voor robotica beperkte ruimte Hyundai?
- Hoe ziet de dagelijkse werkdruk van een chirurg eruit?
Hoe beïnvloedt de complexiteit van de mechanische arm de dienstverlening? De complexiteit van de mechanische arm bepaalt de reikwijdte van de taken die een robot kan uitvoeren. Systemen met meer vrijheidsgraden kunnen zich aanpassen aan onregelmatige objecten, wat essentieel is buiten de gestandaardiseerde fabrieksvloer. Deze flexibiliteit maakt de overgang naar dienstverlening mogelijk, waar de omgeving zelden perfect gecontroleerd is.
Het vermogen van de mechanische arm om precisie te leveren, is direct gerelateerd aan de kwaliteit van de softwarecoördinatie. Zonder nauwkeurige algoritmen kan de meest geavanceerde hardware geen betrouwbare dienstverlening bieden.
De integratie vereist dus een perfecte synergie tussen de fysieke beweging en de digitale instructie.
De ontwikkeling van deze armen toont aan dat de vooruitgang niet alleen in de motorische kracht zit, maar vooral in de intelligentie waarmee de beweging wordt gepland en uitgevoerd. Dit versterkt het idee dat de software de ware drijvende kracht is achter de moderne robotica.
Reacties 0