Robotiek krappe ruimtes industrie: hoe bereik je precisie
"De integratie van geavanceerde technologie in compacte omgevingen vormt de kern van de moderne productie."
De robotiek krappe ruimtes in de industrie transformeren de manier waarop fabrieken opereren, waarbij de focus verschuift van enorme installaties naar compacte, efficiënte oplossingen.
Deze verschuiving is essentieel voor sectoren die werken met beperkte oppervlaktes, maar het vereist strikte naleving van veiligheidsnormen om mens en machine te beschermen.
In dit artikel bekijken we hoe robotiek krappe ruimtes in de industrie beïnvloedt, wat de belangrijkste veiligheidsnormen zijn en hoe deze technologie de industriële standaard vormt.
De belangrijkste punten zijn: * De verschuiving naar compacte robotica in de industrie. * Het belang van internationale veiligheidsstandaarden zoals ISO en ANSI. * De rol van collaboratieve robotica in geïntegreerde toepassingen.
Hoe beïnvloedt robotiek krappe ruimtes in de industrie de productie?
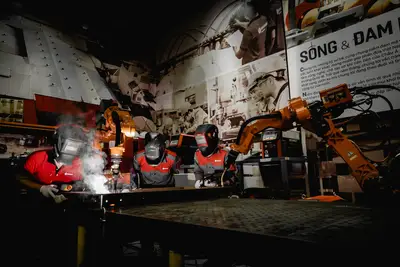
Een technicus loopt door een smalle gang in een fabriekshal en ziet een robotarm die met precisie taken uitvoert in een krappe hoek. De robotiek krappe ruimtes in de industrie is niet langer een uitdaging, maar een strategisch voordeel geworden voor bedrijven met beperkte faciliteiten.
Volgens de data van de Robotic Industries Association in de VS was in 2016 de automobielindustrie met 52% van de totale verkoop de belangrijkste klant van industriële robots. Deze enorme vraag dreef de ontwikkeling van compactere systemen die in diverse omgevingen kunnen worden geplaatst.
Een robot in smalle werkplek vereist een hoge mate van precisie en veiligheid.
De techniek robot beperkte ruimte is het resultaat van decennia aan innovatie in sensoriek en bewegingscontrole. Waar vroeger grote kooien nodig waren, maken moderne systemen het mogelijk om taken uit te voeren in omgevingen die voorheen onbereikbaar waren.
De nieuwe standaard fabriek robot wordt hiermee steeds kleiner en intelligenter.
Aan welke veiligheidsnormen moet robotica in krappe ruimtes voldoen? Een inspecteur controleert de certificering op het paneel van een nieuwe robotarm in een compacte assemblage-unit. Veiligheid is het fundament bij het inzetten van robotica krappe ruimtes in de industrie, vooral wanneer mensen in de buurt werken.
De basis voor veel moderne richtlijnen ligt in het verleden. De ISO-standaarden zijn gebaseerd op ANSI/RIA R15.06-1999. In 2011 werd ANSI/RIA R15.06 opnieuw bijgewerkt en is het nu een nationale overname van de gecombineerde ISO 10218-1 en ISO 10218-2 veiligheidsnormen.
Deze normen zorgen ervoor dat de interactie tussen mens en machine voorspelbaar en veilig blijft. Het is cruciaal dat apparatuur voldoet aan de meest recente technische specificaties om ongelukken in krappe werkzones te voorkomen.
De integratie van AI robotica productieproces vereist dat deze veiligheidslagen in het ontwerp zelf zijn verankerd.
Hoe werken collaboratieve robots in een geïntegreerde omgeving?
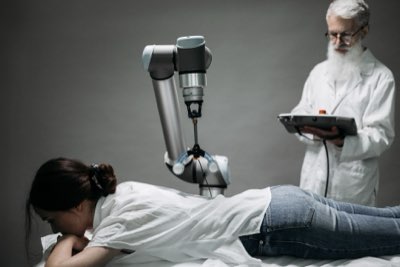
Een medewerker staat naast een robotarm die met een zachte beweging een object verplaatst zonder de werkstroom te onderbreken. Veiligheid robot in krappe ruimte is het hoofddoel van collaboratieve robotica, wat vaak wordt afgekort als cobots.
Een specifiek document werd ontwikkeld door ISO TC299 WG3 en gepubliceerd als een ISO technische specificatie, ISO/TS 15066:2016, die collaboratieve robotica behandelt, inclusief hun vereisten en geïntegreerde toepassingen.
Dit document biedt richtlijnen voor het veilig werken met robots die bedoeld zijn om met mensen samen te werken.
Toepassing robot in productie wordt steeds vaker gekenmerkt door deze mens-machine interactie. Waar traditionele robots in afgesloten ruimtes werkten, kunnen deze systemen in een dynamische omgeving operen.
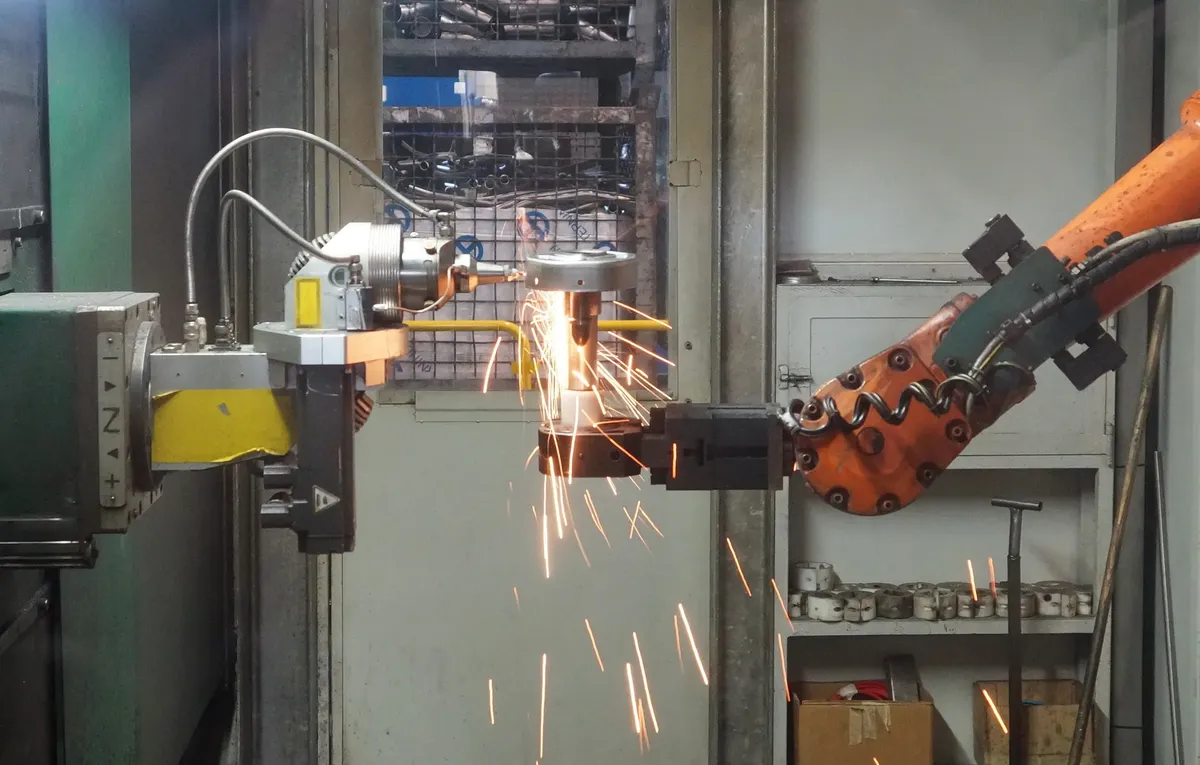
Het is essentieel dat de integratie van deze technologie de workflow niet belemmert, maar juist versterkt.
Wat zijn de technische vereisten voor robotintegratie? Een ingenieur tekent een blauwdruk voor een nieuwe opstelling waarbij de robotarm perfect in een bestaande machine-unit past. Het integreren van robotica in bestaande structuren vereist een diep begrip van zowel mechanische als softwarematige beperkingen.
ISO 10218-2:2011 en ISO/TS 15066 bevatten de veiligheidseisen voor zowel collaboratieve als niet-collaboratieve robottoepassingen. Dit betekent dat de regels voor veiligheid specifiek zijn afgestemd op het type interactie dat plaatsvindt.
De volgende stappen zijn cruciawd bij het opzetten van een systeem in een beperkte ruimte: 1. Analyse van de fysieke ruimte en de bewegingsvrijheid van de robot. 2. Implementatie van de relevante veiligheidsnormen zoals ISO/TS 15066. 3.
Validatie van de interactie tussen de robot en de menselijke operator.
Na deze stappen moet een laatste controle op de integriteit van de veiligheidssystemen plaatsvinden. Ik heb zelf gezien hoe een zorgvuldige planning van de robotbewegingen in een smalle ruimte het verschil maakt tussen een efficiënte lijn en een gevaarlijke situatie.
Wat zijn de beperkingen van robotica in compacte industriële omgevingen?
Een operator kijkt naar een scherm waarop de grenzen van de robotbeweging zijn aangegeven. Ondanks de vooruitgang blijven er uitdagingen bestaan bij het combineren van kracht en compactheid.
Een beperking is dat de veiligheidseisen voor collaboratieve robots strikt zijn en niet altijd alle complexe industriële taken kunnen dekken.
Volgens ISO/TS 15066:2016 zijn de eisen voor collaboratieve robotica specifiek gericht op bepaalde interacties, wat betekent dat niet elke robottoepassing direct als collaboratief kan worden geclassificeerd.
| Kenmerk | Traditionele Robot | Collaboratieve Robot |
|---|---|---|
| Ruimtebehoefte | Groot (behuizing nodig) | Compact (open opstelling) |
| Veiligheidsfocus | Fysieke scheiding | Sensorgestuurde interactie |
Robotiek krappe ruimtes industrie
Het onderwerp van dit deel is Robotiek krappe ruimtes industrie.
Hetzelfde onderwerp heet ook Industrie 4.0 beperkte ruimte.
AI robotica productieproces
Gerelateerd
- Welke invloed heeft software op de robotica werkveld?
- Hoe groeit de markt voor robotica beperkte ruimte Hyundai?
Hoe zorgt de integratie van geavanceerde technologie voor efficiëntie in krappe ruimtes? 1. De compacte robotica stelt bedrijven in staat om operaties uit te voeren in faciliteiten met beperkte oppervlaktes. 2. De hoge mate van precisie die een robot in een smalle werkplek vereist, wordt mogelijk gemaakt door innovaties in sensoriek. 3. Deze technologische vooruitgang leidt tot een steeds kleiner en intelligenter wordende standaard fabriek robot. 4. De integratie van geavanceerde technologie transformeert de operationele methoden van fabrieken.
De verschuiving naar compacte robotica is een direct gevolg van de vraag vanuit sectoren die met oppervlaktebeperkingen kampen. Dit dwingt tot de ontwikkeling van systemen die zowel krachtig als ruimtebesparend zijn.
De focus ligt hierbij op het maximaliseren van het werkvolume binnen een minimale fysieke footprint.
Wanneer is de naleving van veiligheidsnormen absoluut noodzakelijk? Veiligheid is een absolute vereiste wanneer mens en machine in nauw contact komen in een krappe omgeving. De ISO-standaarden vormen de basis voor het waarborgen van voorspelbare interacties. Het is een voorwaarde dat apparatuur voldoet aan de meest recente technische specificaties om risico's te minimaliseren.
De implementatie van collaboratieve robotica vereist dat de veiligheidslagen al in het ontwerp zijn verankerd. Dit garandeert dat de integratie van geavanceerde technologie niet leidt tot onvoorziene gevaren in de productieomgeving.
Reacties 0