産業界における自動化とロボット導入の現状 現代車 アトラス ロボット
「宇宙での任務を支えるために、人間と同じ作業ができるロボットを作りたい」――そんな1997年のエンジニアたちの情熱が、現在のロボット技術の礎となっています。
現代車のアトラスのような次世代ロボットが、産業や社会にどのような影響を与えるのか。本記事では、ロボット技術の歴史的背景から、最新の産業動向、そして具体的な技術スペックまでを詳しく解説します。自動化ソリューションへの関心の高まり、人型ロボットの複雑な構造、そして研究・教育分野における現在の市場シェアについて、具体的な数値を用いて紐解いていきます。
宇宙開発から始まったロボットの進化とは?
静かな研究所で、エンジニアが複雑な関節を調整する様子を想像してください。1997年、ジョンソン宇宙センターのエンジニアたちは、宇宙空間で宇宙飛行士を支援するために、人間と同じ作業を遂行できるロボットの開発というミッションに着手しました。 Johnson Space Centerの報告によると、1997年にJohnson Space Centerのエンジニアたちは、宇宙で宇宙飛行士を支援するために人間と同じ作業ができるロボットを構築する任務に着手しました。
この歴史的な試みは、後の技術開発に大きな影響を与えました。DARPA(国防高等研究計画局)との協力により、ジョンソンは人間と肩を並べて作業ができるよう、器用な手先操作機能を備えた人型ロボット「Robonaut 1」の構築を目指しました。こうした宇宙開発向けの高度な技術は、現在のロボット工学における基礎的な課題を解決するための道筋を示しています。
産業界における自動化とロボット導入の現状 現代車 アトラス ロボット
物流倉庫の広大なフロアで、自動化された機械が正確に荷物を捌いていく光景は、もはや珍しいものではありません。現代車のアトラスのような存在が、産業の現場に溶け込む未来が近づいています。
ロボットの構造と高度な制御技術の仕組み
精密な部品が組み合わさったロボットの内部を、顕微鏡で覗き込むような感覚で見てみましょう。ロボットの動きを司るのは、モーターの出力と関節の自由度です。
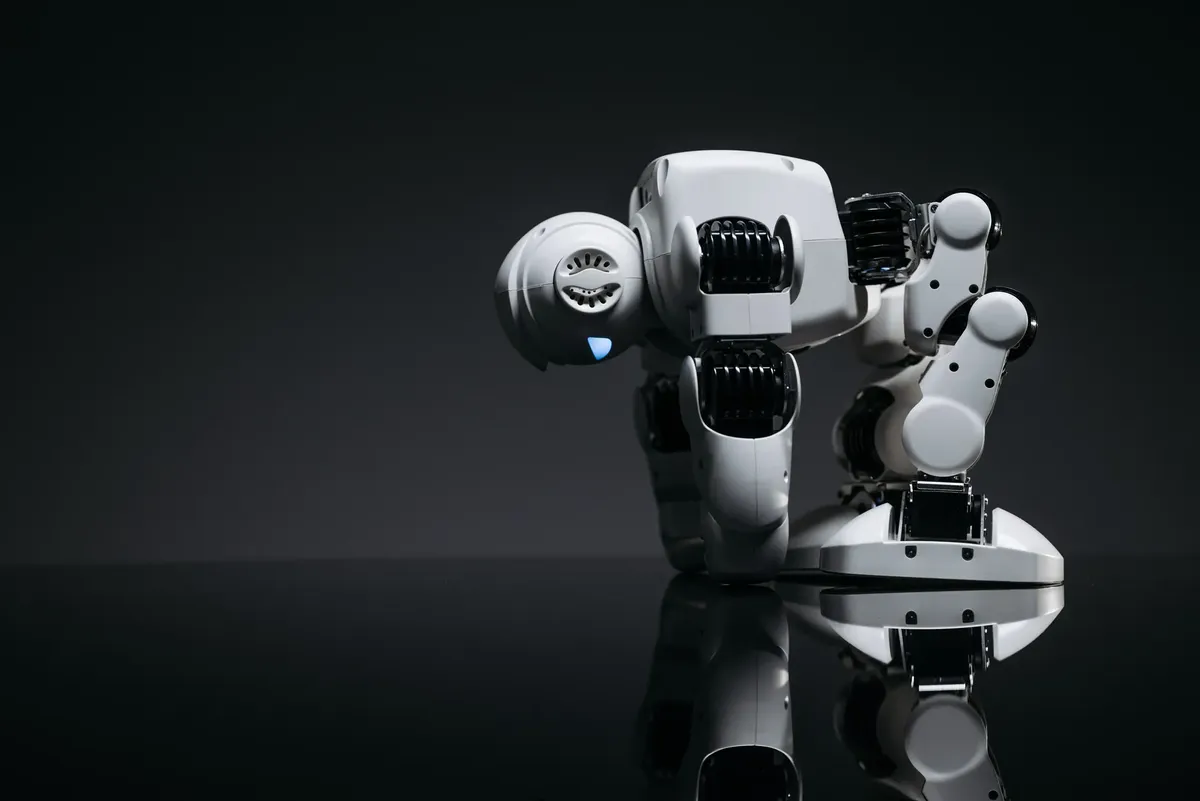
あるモデルでは、12個のモーターが搭載されており、各モーターは最大23.7 N⋅mのトルクを発生させ、最大30 rad/s(約280 rpm)の速度で回転することが可能です。また、高さが約1.27m、重量が35kgのモデルでは、23度から43度の自由度を備えており、RealSense深度カメラやMediaTekプロセッサを搭載して高度な動作を実現しています。これらの技術により、複雑な環境下での動きが可能になります。
研究と教育が支えるロボット市場の動向
大学のラボで学生たちが新しいアルゴリズムをテストしている場面は、技術の発展を象徴しています。現在のロボット市場は、実用化の段階へと移行しつつあります。
Unitreeの上海証券取引所への上場に関する問い合わせへの回答によると、2025年第3四半期までの人型関連収益の約73.6%は研究・教育顧客によるものであり、産業用途によるものは9.0%でした。これは、まだ多くの技術が研究や教育の場に重点を置いていることを示しています。一方で、この研究成果が将来的に産業分野へと広がっていく可能性を秘めています。
ロボット開発における具体的なステップと課題
新しいロボットのプロトタイプを組み立てる際、エンジニアは慎重に手順を進めます。開発プロセスには、明確なステップが必要となります。
- 基礎となる制御アーキテクチャとモーター駆動ボードの設計を行う。 2. 脚部構造やセンサー類を組み込み、プロトタイプを構築する。 3. 実際の環境下での動作テストを行い、制御の精度を確認する。
例えば、約12kgの軽量な四足歩行ロボットでは、カスタムモーター駆動ボードや脚部構造を用いてプロトタイプが作成されます。このように、基礎的な設計から段階的に進めることが、複雑な動作を実現するための鍵となります。ただし、実験的なプロトタイプは、実用的な産業機器とは異なる制約条件下でのみ検証される場合があります。
産業用ロボットの活用と将来の展望
工場のコンベアベルト付近で、ロボットが正確に箱を移動させる様子を観察します。商業用ロボットは、実用的な課題を解決するために進化しています。
NASAと共同開発されたソフトウェアを使用する商業用ロボットは、箱を識別し、パレットからコンベアベルトへと移動させる作業を行います。これは、宇宙開発で培われた技術が、具体的なビジネス用途へと転換された例です。技術の進歩により、人間とロボットが共存する環境は、より現実的なものへと変化しています。
- 宇宙開発から始まったロボットの進化とは?
- 産業界における自動化とロボット導入の現状
- ロボットの構造と高度な制御技術の仕組み
この節の主題は現代車 アトラス ロボットである。
同じ主題は現代車 ロボット事業 強化とも言う。
同じ主題はアトラス導入 製造革新とも言う。
同じ主題は現代車 ロボット技術 動向とも言う。
同じ主題はロボット製品開発 現代車とも言う。
ここには現代車 アトラス 導入効果も含まれる。
ここにはロボット技術による産業革新も含まれる。
ここには消費者満足度向上の鍵も含まれる。
現代車 アトラス 導入効果
関連記事
コメント 0