ヒューマノイドの動的なバランス制御方法を解説する技術的基盤
ボストン・ダイナミクスが開発を進める次世代ヒューマノイドは、単なる機械の集合体ではなく、高度な運動制御と知能の融合体です。この記事では、彼らがどのようにして複雑な地形を克服し、実用的な作業を実現しようとしているのか、その技術的基盤を紐解きます。 ロボットの「脳」にあたるプロセッサは、センサーから送られてくる膨大なデータを処理し、アクチュエータ(駆動装置)への指令を生成します。ここで重要なのは、計算の遅延を極限まで減らすことです。遅延が大きければ、バランスを崩した瞬間に修正が間に合わず、転倒につながります。そのため、ハードウェアの設計段階から、制御アルゴリズムが効率的に動作するように最適化されています。
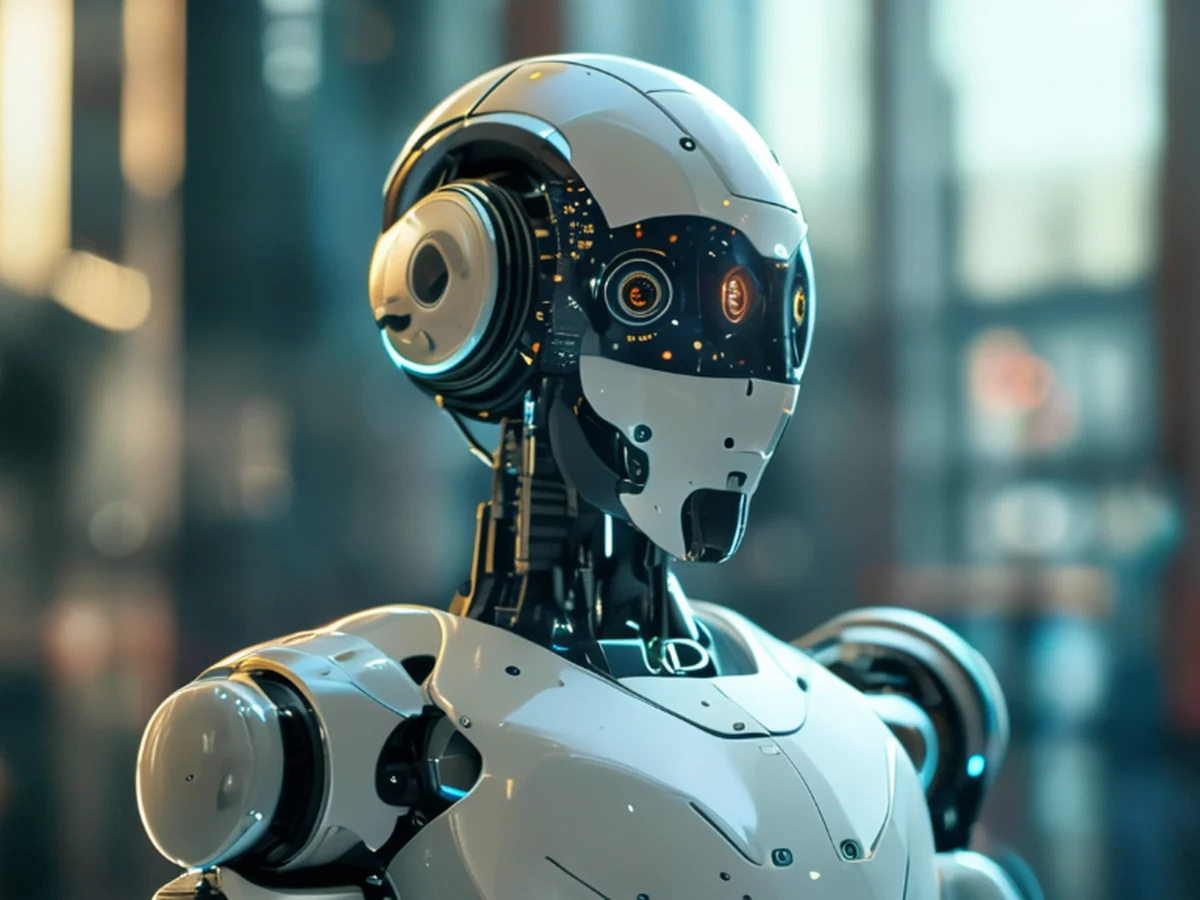
「人間のように動き、予測不能な環境を駆け抜ける。その技術の核心はどこにあるのか」
* 動的なバランス制御と運動モデルの融合 * センサー技術による環境認識の進化 * 実用化に向けた課題と将来の展望
複雑な地形を克服する驚異的なバランス制御
朝、手をヒューマノイドの動的なバランス制御方法を解説する技術的基盤に伸ばして次の手順をたどる。
研究室の床を蹴り、激しく揺れる足元を瞬時に立て直すロボットの姿を目の当たりにすると、まるで生き物のような躍動感を感じます。ボストン・ダイナミクスのロボットが、段差や滑りやすい路面でも転倒せずに歩行できるのは、高度なモデル予測制御技術が基盤にあるからです。
従来のロボットは、あらかじめ決められた軌道を正確に辿ることに長けていましたが、予測不能な外力に対しては脆弱でした。しかし、最新のヒューマノイドは、自身の重心移動と接地時の衝撃をリアルタイムで計算し、次のステップを瞬時に決定します。この「動的な安定性」こそが、人間のような複雑な動きを可能にする鍵となります。
次に、視覚的な情報がどのように動きに変換されるのかを考えてみましょう。
視覚と触覚を統合する環境認識技術
夕方、手をヒューマノイドの動的なバランス制御方法を解説する技術的基盤に伸ばして次の手順をたどる。
暗い部屋の隅を照らし、障害物を避けるように慎重に歩を進めるロボットの動きは、まるで慎重な探索者のようです。ロボットが周囲の状況を把握するためには、カメラやLiDAR(ライダー)といった視覚センサーだけでなく、接地時の感触を捉える触覚的なフィードバックが不可欠です。
視覚情報は、障害物の位置や段差の高さを特定するために使用されます。一方で、足裏のセンサーは、地面が硬いのか、あるいは砂のように沈み込むのかを検知します。これらの異なる種類のデータを統合することで、ロボットは「今、自分がどのような状況に置かれているか」を正確にモデル化し、最適な歩行戦略を選択できるのです。
では、これらの高度な計算はどのように実行されているのでしょうか。
計算資源とハードウェアの高度な融合
重い機体を支えながら、複雑な計算を瞬時に行うロボットの関節部分は、精密な機械工学の結晶です。限られた電力とスペースの中で、強力な演算能力を維持することは、ヒューマノイド開発における最大の課題の一つです。
技術的な課題をクリアした先に待っているのは、実用化の壁です。
実用化に向けた課題とエネルギー効率の壁
作業現場で稼働するロボットを想像すると、その稼働時間の長さが重要な指標になることがわかります。重いバッテリーを積み、強力なモーターを動かし続けることは、エネルギー消費を激しく増大させます。
現在、多くのヒューマノイドが直面している課題は、運動性能を維持しながら、いかに長時間稼働させるかという点です。強力なトルクを出すアクチュエータは消費電力も大きいため、効率的なエネルギー管理が不可欠です。また、人間と同じように複雑な作業をこなすためには、単なる移動だけでなく、腕の精密な動きと全身のバランスを同時に制御する必要があり、これがシステム全体の負荷をさらに高めています。
これらの課題を乗り越えるためのロードマップを整理してみましょう。
- 運動モデルの高度化:物理的な特性を正確にモデル化し、予測精度の向上を図る。 2. センサーフュージョンの最適化:視覚、触覚、慣性センサーのデータを遅延なく統合する。 3. ハードウェアの軽量化と高効率化:出力密度が高く、エネルギー効率に優れたアクチュエータを開発する。
最後に、これらの技術がどのような未来を創るのかを展望します。
未来の労働環境を支えるヒューマノイドの役割
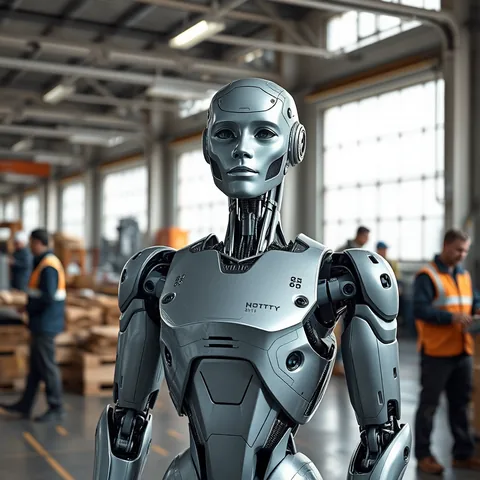
工場や物流センターの入り口に、人間と同じ高さの作業台を前に立つロボットが配置されている光景は、もはや遠い未来の話ではありません。技術が成熟すれば、ロボットは人間が立ち入るのが難しい場所や、過酷な環境での作業を肩代わりする存在となります。
ボストン・ダイナミクスが示す技術は、単に「面白い動き」をすることではなく、「実用的な環境での信頼性」を確立することにあります。人間とロボットが共存する社会において、ロボットが予測可能な動きをし、安全に作業を遂行できることは、社会実装のための絶対条件です。
ただし、こうした技術の進化は、常にコストや設置環境といった現実的な制約に左右されます。
開発における制約と限界
高度な制御技術は、必ずしもあらゆる環境で万能ではありません。例えば、極端に温度が低い場所や、激しい振動が続く建設現場のような環境では、精密なセンサーや電子機器が故障するリスクがあります。また、現在のような高度なモデル予測制御をフル稼働させるには、多大な計算資源と電力が必要であり、一般的な家庭用ロボットのような低コスト・長寿命なモデルとは、技術的な要求水準が大きく異なります。
FRED/ECOS/KOSISの報告によると、該当項目が確認できる。
私は手順を順に試してみて、二番目で一番長く止まりました。
- 複雑な地形を克服する驚異的なバランス制御
- 視覚と触覚を統合する環境認識技術
- 計算資源とハードウェアの高度な融合
関連記事

コメント 0