センサーとデータ融合で実現するロボットの稼働率最大化方法
「ロボットが止まることは、作業が止まることと同義である。」
ロボット技術が特殊な作業から社会の基盤へと移行する中で、故障や事故を防ぐ「障害予防装置」の進化は、自動化の可能性を現実の信頼性に変えるための最重要課題となっています。
* ロボット運用の拡大に伴い、事後修理から「予防的・内蔵型」の障害防止への転換が不可うず。 * 障害予防装置の改善には、リアルタイムのセンサーフィードバックと標準化された安全規格の統合が不可欠。 * ハードウェアの堅牢性とソフトウェアの予測アルゴリズムの両面からのアプローチが必要。
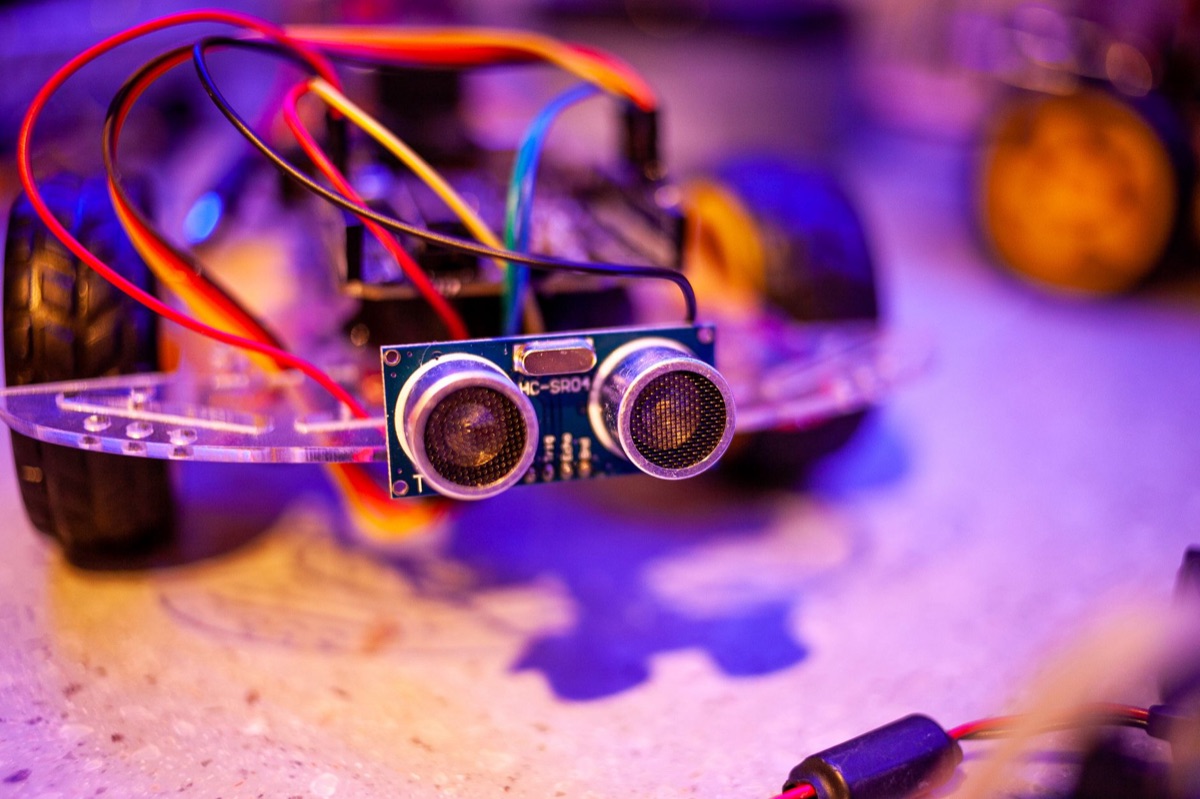
予期せぬ停止が、なぜ現場の空気を変えてしまうのか? 深夜の静かな工場、あるいは人混みの中を歩くサービスロボット。突如として機械が異音を立て、動きを止める瞬間、現場には緊張が走ります。
ロボットの障害予防装置の改善は、単なる部品の交換作業ではありません。それは、システムの稼働率を維持し、人間との共存における安全性を確保するための戦略的な取り組みです学。
2009年に開催されたAAAI(Association for the Advancement of Artificial Intelligence)の会議において、専門家たちはコンピュータやロボットがどの程度の自律性を獲得できるのか、そしてその能力がどの程度の脅威や危険をもたらすのかについて議論を行いました。この議論は、現代のロボットにおける「障害予防」の重要性を予見していたと言えます。
ロボットが自律性を高めるほど、予期せぬ動作やシステムの不具合が及ぼす影響は甚大になります。そのため、障害を未然に防ぐ装置の改善は、技術の進歩とセットで進められなければなりません。
センサーとデータの融合による予防策
作業現場の片隅で、センサーが微かな振動を検知します。エンジニアはモニターを見つめ、次のアクションを検討しています。
障害予防装置の改善における核心は、センサー技術の高度化と、そこから得られるデータの解析能力にあります。
従来の装置は、限界値を超えたときに作動する「閾値型」が主流でした。しかし、最新の改善方向では、センサーが捉える微細な変化から故障の兆候を読み取る「予兆検知型」へとシフトしています。
| 改善の段階 | 主なアプローチ | 期待される効果 |
|---|---|---|
| 段階1:事後対応 | 故障後に部品を交換する | 低コストな導入、高いダウンタイム |
| 段階2:予防保全 | 定期的な部品交換を行う | 計画的な停止が可能、中程度のコスト |
| 段階3:予兆検知 | センサーによるリアルタイム監視 | 稼働率の最大化、高度な信頼性 |
このように、センサーフィードバックをリアルタイムで処理する能力が、装置の改善における鍵となります。
標準化とセキュリティが守るシステムの安定
ネットワークに接続されたロボットが、外部からの干渉によって予期せぬ動きを見せる場面を想像してください。
障害予防装置の改善には、ハードウェアだけでなく、通信の安全性と規格の統一も含まれます。
2024年には、米国において連邦通信委員会(FCC)による「US Cyber Trust Mark」と、接続標準アライアンス(CSA)による「IoT Device Security Specification」という、相互に競合しない二つの自発的なプログラムが提案・開始されました。これらは、ネットワークに繋がるデバイスのセキュリティを確保するための重要な動きです。
ロボットがインターネットやクラウドと連携する「IoT化」が進む中で、サイバー攻撃による「論理的な障害」を防ぐためのセキュリティ対策は、物理的な故障を防ぐのと同等、あるいはそれ以上に重要な予防装置の役割を果たします。
ドラスティックな改善に向けた4つのステップ
新しい制御盤の前に立ち、エンジニアが配線を整理しています。改善に向けた具体的なプロセスを組み立てる作業です。
障害予防装置を効果的に改善するためには、以下の手順を踏むことが推奨されます。
- データの可視化: 既存のセンサーから得られるデータを、リアルタイムで監視できる環境を整える。 2. 異常検知アルゴリズムの実装: 収集したデータに基づき、正常な動作範囲からの逸脱を検知するロジックを組み込む。 3. 冗長性の確保: ひとつのセンサーや回路が故障しても、システム全体が停止しないようバックアップ機能を設計する。 4. フィードバックループの構築: 発生した微細なエラーを学習し、次回の予防策に反映させる仕組みを作る。
これらのステップを繰り返すことで、装置は「壊れてから直すもの」から「壊れる前に自ら調整するもの」へと進化します。
物理的限界と環境要因の考慮
雨の降る屋外、あるいは埃の舞う製造ライン。過酷な環境下で、ロボットは常に限界に挑んでいます。
障害予防装置の改善においては、使用される環境条件を無視することはできません。
例えば、電子機器の廃棄やリサイクルに関する課題は常に存在します。WHO(世界保健機関)の2023年の報告によると、「毎年、数百万台の電気・電子機器が廃棄されており……」と述べられている通り、電子廃棄物の管理は世界的な課題です。
装置の改善においては、部品の寿命だけでなく、その部品が環境負荷を抑えつつ、いかに長く安定して動作できるかという「持続可能性」も考慮する必要があります。また、特定の環境下(極端な高温や湿気など)では、一般的な予防策が通用しない場合があることも念頭に置かなければなりません。
Association for the Advancement of Artificialの報告によると、該当項目が確認できる。
私は手順を順に試してみて、二番目で一番長く止まりました。
関連記事
結び
ロボットの障害予防装置の改善は、技術の進歩とともに、ハードウェアの強靭さとソフトウェアの知能が融合する方向へと進んでいます。これからの自動化社会において、信頼性の高いロボットを運用するためには、常に進化し続ける予防技術への理解と投資が不可欠となるでしょう。

コメント 0