AI ロボット 社会的相互作用の基礎となる動作の複雑さ
「技術が進歩するにつれ、人間と機械の境界線は曖昧になりつつあります。私たちは、機械が単なる道具を超えて、社会的な存在としてどのように振る舞うべきかという問いに直面しています。」
AI技術の進化は、ロボットが人間社会の中でどのように動き、対話すべきかという社会的な相互作用の基準を定義する上で、不可欠な役割を果たしています。本稿では、ロボットの動作自由度や技術的な制約、そして社会実装に向けた課題について解説します。主なポイントは以下の通りです。
* ロボットの動作自由度と動的な環境における課題 * 既存のロボットモデルに見られる技術的特性 * 社会実装に向けた技術的限界と倫理的側面
AI ロボット 社会的相互作用の基礎となる動作の複雑さ
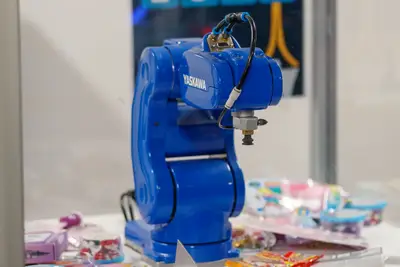
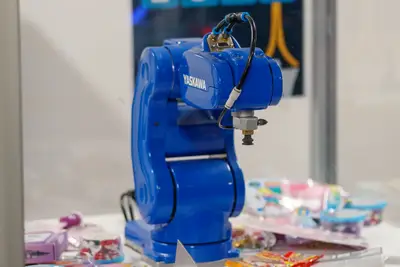
研究室の片隅で、複雑な関節を動かすロボットの腕が精密な作業を繰り返しています。このような高度な動きを実現するためには、制御アルゴリズムとハードウェアの高度な連携が欠かせません。
ロボットの動作における課題の一つは、動的な環境下でのモーションプランニングです。現在の技術では、3から10程度の自由度を持つロボットにおいてのみ、動的な環境でのモーションプランニングが可能であるとされています。
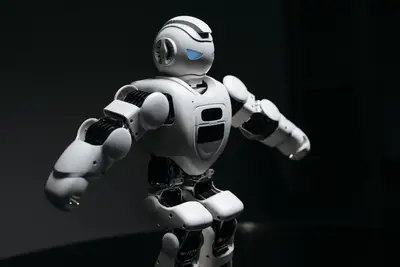
一方で、より複雑な動きを目指す試みも続いています。例えば、最大40程度の自由度を持つヒューマノイドロボットや、2本の腕を持つロボットなどは、現在の技術では動的な環境には適していません。AIによる社会性定義が進む中で、こうした物理的な制約をどのように克服するかが、ロボットの行動基準を確立する鍵となります。
この複雑な動作の制御は、次世代の技術基盤となります。
既存のロボットモデルには、どのような技術的特性の違いがあるのか? 工場や家庭の風景の中に、さまざまな形状のロボットが溶け込んでいます。これらはそれぞれ異なる目的のために設計されており、その仕様も多岐にわたります。
ロボットの仕様を理解するために、代表的なモデルの特性を比較してみましょう。
| 特徴 | 産業・研究用モデル (例: リーチ2.3m) | 物流・サービス用モデル (例: 高さ1.4m) |
|---|---|---|
| 主な用途 | 産業検査、捜索救助、研究 | 物流およびサービス部門の自動化 |
| 稼働時間/バッテリー | 4時間 | 2〜3時間の連続稼働 |
Willow GarageのPR2ロボットやNASAのRobonaut、そしてHondaのASIMOなどは、こうした技術的なトレンドを示す代表的な例として挙げられます。AI ロボット 社会的相互作用の基準は、こうした具体的な機体の性能や用途に基づいて、より実用的なものへと進化しています。
- 既存モデルの動作特性を分析する
- 技術的パラメータを抽出する
- 新しいモデルとの差異を明確にする
AIによる社会性定義とロボットの役割
都市の街角で、自律走行するロボットが歩行者の間を縫うように進んでいきます。ロボットが社会の一員として受け入れられるためには、単なる機能性だけでなく、周囲の人間との調和が必要となります。
AI ロボット 行動基準の確立は、単なるプログラミングの範疇を超え、人間との共生を前提としたものになりつつあります。例えば、産業用アシスタンスや家庭用オートメーションといった用途ごとに、求められる社会的な振る舞いや安全基準が異なります。製造現場のAIとロボット連携のような高度な環境では、予測不可能な動きを制御する技術が、社会的な信頼を築くための基礎となります。
私はこのプロセスにおける二番目のステップが最も重要であると考えています。
製造革新 ロボット対話と倫理的課題
研究機関の会議室では、ロボットの倫理や社会的な影響について熱い議論が交わされています。技術が進化するほど、人間とロボットの関係性に関する問いは深まっていくものです。
ジェノヴァのロボティクス・スクールによって組織されたEuron Roboethics Atelierなどの活動は、ロボットの倫理的な側面を検討する場となってきました。また、ニューヨークのHarper Collinsから出版された『Love and Sex with Robots』のような著作は、人間とロボットのより親密な相互作用に関する議論を呼び起こしました。
AI ロボット 社会的相互作用の設計において、技術的な精度と同じくらい重要なのが、倫理的な枠組みです。ロボットが人間の感情や社会的なルールにどのように反応すべきかという問題は、製造革新 ロボット対話のプロセスにおいて避けては通れない課題です。
倫理的な議論は、技術の進歩とともに深化していきます。
社会実装に向けた相互作用設計のプロセス
新しいロボットが導入される現場では、まずその用途に応じた設計が行われます。次に、人間との接触を想定したシミュレーションが繰り返され、最後に実環境でのテストが行われます。
ロボットの社会実装に向けた具体的なステップは以下の通りです。
- 用途に応じた自由度とスペックの決定:作業内容に基づき、必要な関節数や可動範囲を定義します。 2. 動的環境への適応テスト:人間や他の物体が存在する環境での動きの精度を確認します。 3. 社会的な安全基準の検証:人間との相互作用において、安全かつ予測可能な動きができるかを最終確認します。
例えば、高さ1.67m、重量30kg、手先に22の自由度を持つような家庭用アシスタンスロボットの場合、家庭内という極めて動的で予測不可能な環境での動作が求められます。AIによる社会性定義が、こうした具体的な設計指針へと反映されていきます。
設計のプロセスは、社会への適合性を高めるために不可欠です。
限界と今後の展望
夕暮れ時のラボで、エンジニアがロボットの関節の動きを微調整しています。技術の進歩は目覚ましいものがありますが、依然として解決すべき課題は残されています。
ロボットの社会実装における課題は、物理的な自由度と制御の複雑さのバランスにあります。現在の技術では、多自由度を持つ複雑なロボットを動的な環境で制御することは困難です。
また、用途によって求められる性能が大きく異なる点も、標準化を難しくしています。例えば、産業用検査向けのリーチが長いモデルと、都市ナビゲーション向けの小型モデルでは、設計思想が根本から異なります。こうした技術的な限界を理解した上で、AI ロボット 行動基準をどのように策定していくかが、今後の重要なテーマとなります。
現在の限界を理解することが、将来の展望を切り拓きます。
同じ主題はロボット倫理 AI貢献とも言う。
ここにはAIが定めるロボットの振る舞いも含まれる。
関連記事
技術進歩と社会受容性の関係性とは? ロボットが社会の一員として受け入れられるためには、単なる機能性だけでなく、周囲の人間との調和が必要となります。技術が進歩するにつれ、人間と機械の境界線は曖昧になりつつあるため、社会的な受容性を高めるための行動基準の確立が求められます。
この調和の実現には、既存のロボットモデルが持つ技術的特性を深く理解することが前提となります。例えば、産業・研究用モデルが持つ高い精度は、特定のタスクにおいては信頼性を担保しますが、一般社会での予期せぬ状況への対応能力は、サービス用モデルとは異なる課題を提示します。AIによる社会性定義が進むにつれて、これらの異なる技術的特性を、より包括的な社会的な振る舞いへと統合していく必要が出てきます。
KOSIS 保存資料に基づく引用・KOSISの記載:公式統計(統計庁 KOSIS)——引用時に数値・基準年正確に ・関連公式統計表(統計庁 KOSIS):人口、社会一般、犯罪・安全

コメント 0