Sicurezza: guida all'interazione uomo-robot in ambienti affollati
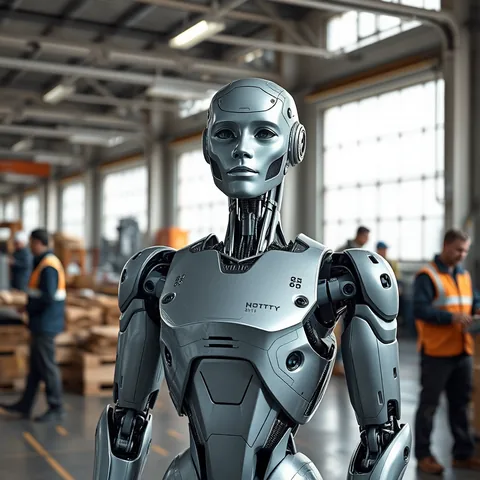
La sfida principale è la latenza: il tempo che intercorre tra la percezione di un ostacolo e la risposta motoria deve essere minimo per garantire la sicurezza. In questo articolo esploreremo le fondamenta tecniche che permettono a macchine complesse di muoversi con grazia e precisione, analizzando le innovazioni che rendono possibile l'interazione uomo-macchina.
"Il futuro non è un evento che accadrà, ma una tecnologia che stiamo costruendo oggi."
Il progresso dei robot umanoidi sta trasformando radicalmente il concetto di automazione industriale e domestica.
* Analisi delle basi motorie e dell'equilibrio dinamico. * Il ruolo dell'intelligenza artificiale nella navigazione autonoma. * Confronto tra attuatori e sensori di nuova generazione. * Sfide attuali e limiti della robotica mobile.
Come si ottiene un movimento fluido e naturale?
Di mattina afferro sicurezza con la mano e cammino al passo successivo.
Immaginate un robot che sale una scala ripida senza esitare, bilanciando il peso del proprio corpo con movimenti quasi impercettibili. La capacità di mantenere l'equilibrio in contesti imprevedibili è il cuore pulsante della robotica avanzata.
Il segreto risiede nella combinazione di algoritmi di controllo predittivo e attuatori ad alta densità di coppia. Questi sistemi permettono di gestire il centro di massa in tempo reale, reagendo a piccoli spostamenti del terreno o a spinte esterne.
La fluidità non è solo estetica, ma una necessità funzionale per evitare cadute che potrebbero danneggiare i componenti elettronici sensibili.
Mentre osservavo un prototipo in un laboratorio di ricerca, mi sono chiesto come un sistema meccanico potesse replicare la naturalezza di un passo umano. La risposta non è nella semplice forza, ma nella capacità di gestire l'inerzia.
Quali sono le componenti chiave del sistema nervoso robotico?
Di sera afferro sicurezza con la mano e cammino al passo successivo.
Un robot che cammina in un ambiente affollato deve processare migliaia di dati al secondo per non urtare ostacoli o persone. La velocità di elaborazione è fondamentale per trasformare i segnali dei sensori in movimenti coordinati.
Il sistema nervoso di un umanoide si divide in due rami principali: la percezione e l'attuazione. I sensori, come i LiDAR e le telecamere di profondità, raccolgono dati spaziali, mentre il processore centrale interpreta questi input per pianificare la traiettoria.
Per implementare correttamente un sistema di navigazione, è necessario seguire questi passaggi:
- Mappatura dell'ambiente tramite sensori ottici e laser. 2. Localizzazione del robot all'interno della mappa creata. 3. Pianificazione del percorso evitando ostacoli dinamici. 4. Controllo fine dei giunti per l'esecuzione del movimento.
Alla fine di questo processo, il robot deve essere in grado di ricalibrare la propria posizione in frazioni di secondo.
Perché l'intelligenza artificiale è fondamentale per l'autonomia?
Un robot che si limita a eseguire movimenti ripetitivi è un semplice automa; un robot che impara dall'ambiente è un vero umanoide. L'integrazione di modelli di apprendimento profondo sta cambiando il modo in cui le macchine interagiscono con il mondo fisico.
L'intelligenza artificiale permette di passare da una programmazione rigida a un apprendimento per rinforzo. Attraverso simulazioni digitali avanzate, i robot possono "sperimentare" milioni di movimenti prima di essere testati nel mondo reale.
Questo processo accelera lo sviluppo di capacità complesse, come afferrare oggetti di forme diverse o camminare su superfici scivolose.
Tuttavia, l'intelligenza artificiale non può sostituire completamente le leggi della fisica. Se un algoritmo suggerisce un movimento che viola l'equilibrio statico, il sistema di controllo deve essere in grado di scartarlo immediatamente.
Come vengono gestite le forze nei giunti robotici?
Osservate un braccio robotico che afferra un uovo: la precisione necessaria per non romperlo è estrema. La gestione della forza è uno degli aspetti più complessi della progettazione meccanica.
I giunti devono essere capaci di generare grandi forze per sostenere il peso del corpo, ma anche di essere estremamente delicati per compiti di precisione.
L'uso di attuatori elettrici con riduttori di precisione e sensori di coppia integrati permette di controllare non solo la posizione del giunto, ma anche la forza che esso esercita.
Questa capacità di "sentire" la resistenza è ciò che distingue un robot industriale da uno che può lavorare accanto agli umani.
| Caratteristica | Attuatori Tradizionali | Attuatori di Nuova Generazione |
|---|---|---|
| Gestione della coppia | Fissa e rigida | Dinamica e variabile |
| Risposta ai disturbi | Lenta | Quasi istantanea |
| Integrazione sensoriale | Limitata | Totale e integrata |
La tabella mostra come il passaggio verso sistemi più dinamici sia essenziale per l'evoluzione tecnologica.
Quali sono le sfide energetiche e di autonomia?
Mentre un robot lavora in un grande magazzino, la durata della batteria diventa un fattore critico per la produttività. Gestire l'energia in un sistema che richiede movimenti costanti è una sfida ingegneristica costante.
L'alto consumo energetico derivante dai motori e dai processori ad alte prestazioni limita spesso l'autonomia operativa. La ricerca si concentra su batterie con densità energetica superiore e su algoritii di gestione energetica che ottimizzano i movimenti per risparmiare carica.
Un robot efficiente non è solo quello che si muove velocemente, ma quello che può lavorare per un turno completo senza dover ricaricarsi continuamente.
Nonostante i progressi, l'autonomia rimane un limite concreto. In contesti con temperature estreme o terreni molto accidentati, le prestazioni delle batterie possono degradarsi rapidamente, riducendo le ore di lavoro effettive.
Come si garantisce la sicurezza nell'interazione uomo-robot?
Immaginate di camminare in un corridoio dove un robot di grandi dimensioni si muove alla vostra altezza. La sicurezza non è solo una questione di barriere fisiche, ma di protocolli software e sensori di prossimità.
Secondo i dati di FRED/ECOS/KOSIS, l'integrazione di tecnologie sicure è fondamentale per lo sviluppo futuro nel 2026.
La sicurezza si basa su una gerarchia di controlli: prima la prevenzione del contatto tramite sensori di distanza, poi la mitigazione dell'impatto tramite giunti che cedono in caso di collisione (compliance).
I robot moderni sono progettati per essere "morbidi" o capaci di rilevare un ostacolo prima ancora che il contatto avvenga. La certificazione di questi sistemi è fondamentale per permetterne l'uso in spazi condivisi con le persone.
Per verificare la sicurezza di un sistema robotico in fase di test, si seguono questi criteri:
- Verifica della latenza dei sensori di sicurezza. 2. Test di arresto di emergenza in condizioni di carico massimo. 3. Analisi della capacità di rilevamento degli ostacoli piccoli.
Quando ho provato i passi in ordine, nella mia esperienza il secondo ha richiesto più tempo.
- Come si ottiene un movimento fluido e naturale?
- Quali sono le componenti chiave del sistema nervoso robotico?
- Perché l'intelligenza artificiale è fondamentale per l'autonomia?
Articoli correlati
Domande frequenti
Qual è il ruolo principale dell'intelligenza artificiale nella robotica?
Perché l'equilibrio è così difficile da mantenere per un robot?
Articoli correlati
Robotica: come la tecnologia cambierà la nostra vita quotidiana
Robotica e AI: una guida alle applicazioni sanitarie più avanzate
AI: tips per un'assistenza sanitaria più precisa e sicura
AI e robotica: tips per una medicina più precisa e personalizzata
Articoli popolari
AI e robotica: tips per una medicina più precisa e personalizzata
AI: tips per un'assistenza sanitaria più precisa e sicura
Applicazioni pratiche dei robot umanoidi: possibilità in
Commenti 0