Robot: Tips per la navigazione autonoma in ambienti complessi
Questo testo parla di navigazione. L'evoluzione della tecnologia per la prevenzione della 장애 (ostacoli) rappresenta oggi il pilastro fondamentale per l'affidabilità dei sistemi autonomi.
Questa progressione permette ai robot di operare in contesti imprevedibili senza interventi umani costanti, garantendo sicurezza e continuità operativa.
* Focus tecnologico: Integrazione di sensori avanzati e algoritmi di apprendimento profondo. * Obiettivo: Riduzione drastica degli incidenti durante l'interazione uomo-macchina. * Ambito: Dalle fabbriche ai terreni estremi e contesti tattici. * Limiti: La perfezione assoluta rimane soggetta a variabili ambientali imprevedibili.
Come avviene l'evoluzione della tecnologia per la prevenzione della 장애?
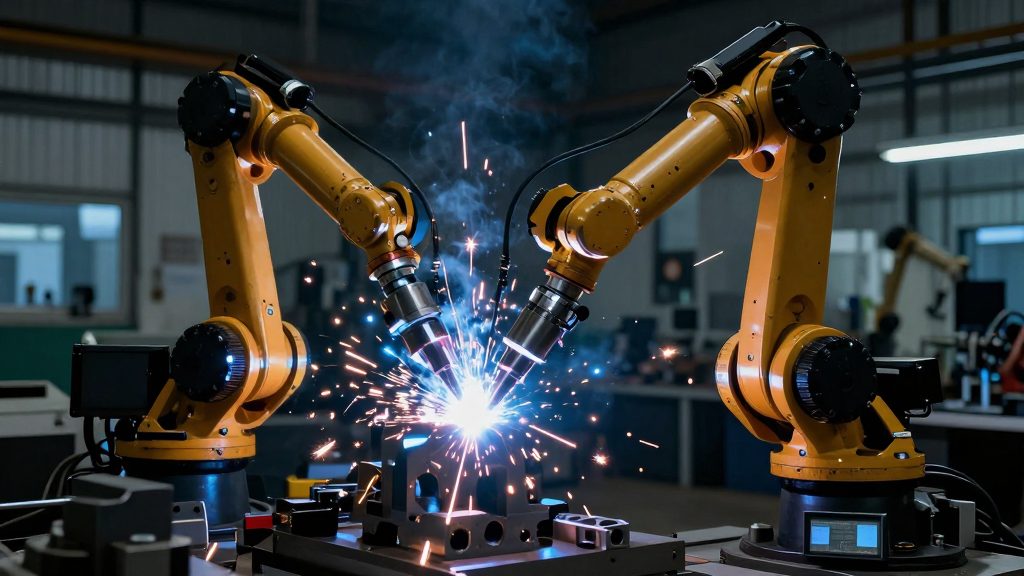
Un braccio meccanico si muove con precisione millimetrica sopra un tavolo di montaggio, fermandosi un istante prima di toccare un componente delicato. La risposta risiede nel passaggio da semplici sensori di prossimità a sistemi di percezione cognitiva complessa che anticipano l'impatto.
Il miglioramento della tecnologia per la prevenzione della 장애 si basa sulla capacità di trasformare i dati grezzi in modelli spaziali tridimensionali in tempo reale. In passato, un robot si fermava solo quando rilevava un contatto fisico o un ostacolo molto vicino.
Oggi, grazie alla fusione di LiDAR, telecamenti stereoscopici e sensori tattili, le macchine possono mappare l'ambiente circostante con una precisione millimetrica, prevedendo la traiettoria di un essere umano o di un oggetto in movimento.
Questa evoluzione non riguarda solo l'hardware, ma anche l'intelligenza software. Gli algoritmi di visione artificiale permettono al robot di distinguere tra un ostacolo statico (come un muro) e uno dinamico (come un collega che cammina), adattando la velocità e la traiettoria in modo fluido.
Questa capacità di "comprendimento" spaziale è ciò che trasforma un semplice automa in un collaboratore sicuro.
| Caratteristica | Sistemi Tradizionali | Sistemi Avanzati (Attuali) |
|---|---|---|
| Tipo di Sensore | Sensori di fine corsa / Ultrasuoni | LiDAR / Visione 3D / Sensori tattili |
| Reazione | Stop immediato al contatto | Manovra preventiva e deviazione |
| Ambiente | Ambienti controllati (fabbrica) | Ambienti dinamici e imprevedibili |
| Gestione Dati | Elaborazione locale semplice | Elaborazione tramite AI e Cloud |
Perché l'integrazione dei sensori è cruciale per lo sviluppo?
Un drone vola tra i rami di un albero, deviando millimetricamente per evitare ogni foglia che si muove con il vento. La risposta cruciale è che senza una rete densa di dati sensoriali, la navigazione autonoma rimarrebbe limitata a spazi vuoti e privi di rischi.
L'integrazione dei sensori permette di colmare il divario tra la realtà fisica e la rappresentazione digitale che il robot possiede.
Un singolo sensore può fallire a causa della luce solare diretta o della polvere; tuttavia, un sistema multi-modale garantisce che se un sensore viene ingannato, un altro possa correggere l'errore. Questa ridondanza è l'essenza della sicurezza moderna.
L'interazione tra diversi tipi di dati permette di sviluppare una consapevolezza situazionale. Ad esempio, mentre un sensore laser definisce la distanza, un sensore inerziale aiuta a mantenere l'equilibrio durante un movimento brusco.
Questa sinergia è ciò che permette lo sviluppo di robot umanoidi capaci di camminare su terreni sconnessi senza cadere.
Quali sono le sfide nei contesti tattici e operativi?
Un quadrupede robotico si muove agilmente tra le macerie di un edificio parzialmente crollato, mantenendo la stabilità nonostante il terreno instabile. La risposta risiede nella necessità di testare queste tecnologie in scenari dove l'errore non è permesso e l'ambiente è ostile.
L'impiego in contesti estremi spinge la tecnologia al limite. In questi scenari, gli ostacoli non sono solo oggetti solidi, ma anche cambiamenti repentini della luce, fumo, pioggia o terreno fangoso.
La capacità di navigazione deve essere robusta per garantire che la missione non fallisca a causa di un blocco improvviso.
Un esempio significativo della complessazione tecnologica si è verificato in contesti tattici.
Secondo quanto riportato, nel settembre 2023, il Corpo dei Marines degli Stati Uniti ha utilizzato un cane robotico Go1 (Unitree) equipaggiato con un lanciarazzi anticarro M72 LAW durante un addestramento tattico.
Questo caso dimostra come la gestione della stabilità e della prevenzione degli ostacoli debba essere integrata con carichi pesanti e movimenti complessi in contesti bellici simulati.
L'affidabilità in questi contesti richiede che il sistema di prevenzione sia in grado di gestire carichi variabili.
Un robot che trasporta un peso diverso cambierà il suo centro di gravità; se il sistema di prevenzione non compensa queste variazioni, l'evitamento di un ostacolo potrebbe causare un ribaltamento.
Come si realizza l'interazione sicura tra uomo e macchina?
Due operai lavorano fianco a fianco: uno con un tablet e l'altro con un braccio robotico che si muove costantemente intorno a loro. La risposta è che la sicurezza non deve bloccare la produttività, ma deve permettere una coesistenza fluida.
L'interazione uomo-macchina (HRC - Human-Robot Collaboration) è uno dei campi più complessi. Qui, l'ostacolo non è solo un oggetto, ma una persona. La tecnologia deve garantire che il robot mantenga una "distanza di sicurezza psicologica" oltre che fisica.
Per rendere sicura questa interazione, si seguono protocoli rigorosi:
- Monitoraggio della zona: Definizione di volumi virtuali attorno al robot. 2. Riduzione della velocità: Il robot rallenta proporzionalmente alla vicinanza dell'operatore. 3. Controllo della forza: In caso di contatto accidentale, l'impatto deve essere inferiore a soglie di dolore o danno. 4. Feedback visivo/acustico: Comunicazione chiara dello stato del robot all'uomo.
Questi passaggi assicur restano fondamentali per l'adozione della robotica nei servizi e nelle case private.
Quali sono i limiti attuali della prevenzione automatizzata?
Un ricercatore osserva uno schermo dove un segnale di errore lampeggia, mentre il robot rimane immobile in un angolo della stanza. La risposta è che esistono ancora lacune nella comprensione semantica degli oggetti e nella gestione di situazioni completamente nuove.
Nonostante i progressi, esistono limiti invalicabili. La capacità di un robot di comprendere "cosa" sta evitando è ancora limitata.
Un robot può evitare un sacco di plastica come se fosse un muro, ma se quel sacco nasconde un buco o un pericolo maggiore, la prevenzione basata solo sulla distanza fallisce.
Inoltre, l'elaborazione dei dati richiede una potenza di calcolo enorme. Esiste un compromesso costante tra la velocità di risposta (che richiede processori locali potenti) e l'autonomia della batteria (che viene consumata dal calcolo).
Questa limitazione energetica è uno dei principali colli di bottiglia per lo sviluppo di robot autonomi a lungo raggio.
Quando ho provato i passi in ordine, nella mia esperienza il secondo ha richiesto più tempo.
L'evitamento dei rischi avviene tramite l'uso di sensori avanzati che creano mappe spaziali in tempo reale e algoritmi che permettono al robot di prevedere le traiettorie.
Questo sistema consente di distinguere tra ostacoli statici e persone in movimento, regolando velocità e direzione per garantire la sicurezza senza interrompere costantemente l'operazione.
Articoli correlati
Domande frequenti
Qual è l'importanza della ridondanza nei sensori?
Articoli correlati
Articoli popolari
Applicazioni pratiche dei robot umanoidi: possibilità in
Cybersecurity e robotica: proteggere i sistemi da attacchi hacker
I robot possono sostituire la produzione esternalizzata? Limiti
Commenti 0