Atlas : Guide de l'équilibre comme pilier de la robotique avancée
« Le mouvement n'est plus une simple mécanique, c'est une intention. »
L'évolution fulgurante d'Atlas redéfinit ce que nous attendons d'un robot mobile capable d'interagir avec notre monde complexe. Ce nouveau standard de robotique mobile ne se limite plus à l'équilibre, mais s'étend désormais à l'intelligence comportementale.
* L'intégration de modèles de comportement pour une agilité accrue. * La collaboration stratégique entre les leaders de l'industrie. l'autonomie décisionnelle dans des environnements imprévisibles. * Le passage d'un robot de démonstration à un outil fonctionnel.
Comment l'IA transforme-t-elle les capacités d'Atlas ?
Dans un laboratoire baigné d'une lumière blanche, un bras articulé se déplace avec une fluidité presque organique, sans l'aide d'un câble. Ce mouvement fluide est le résultat d'une fusion entre la puissance physique et l'intelligence artificielle.
Selon Boston Dynamics and Toyota Research Institute, l'annonce de 2025 porte sur un Large Behavior Model (LBM) alimentant le robot humanoïde Atlas.
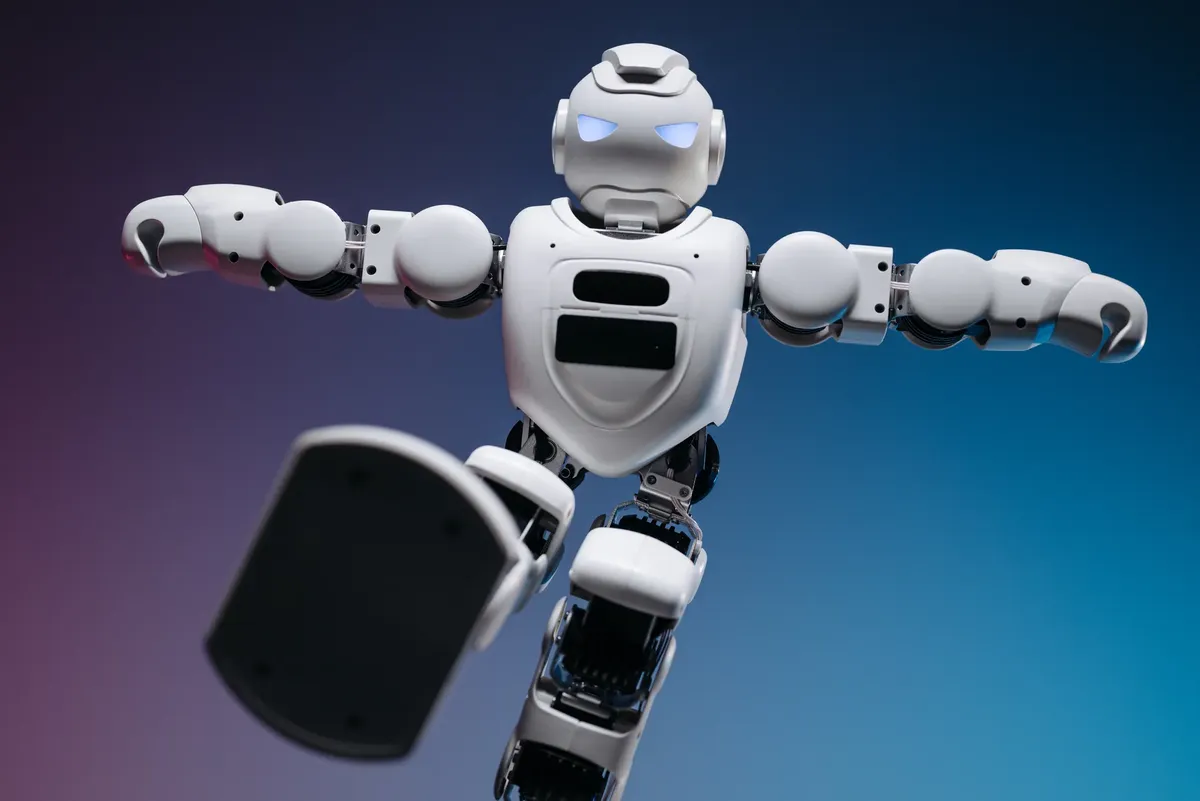
L'intégration d'un modèle de comportement de grande taille (LBM) permet désormais au robot Atlas de transformer des données sensorielles complexes en actions motrices précises et adaptatives.
Selon une annonce majeure faite en 2025, l'intégration de ce modèle de comportement de grande taille (LBM) constitue une avancée majeure pour le robot humanoïde Atlas.
Cette technologie permet au robot de ne plus simplement exécuter une suite de commandes préprogrammées, mais d'apprendre et d'ajuster ses mouvements en temps réel face à des obstacles ou des changements de terrain.
Cette avancée est le fruit d'un travail de recherche intensif. La collaboration stratégique entre Boston Dynamics et le Toyota Research Institute (TRI) a permis de poser ces bases technologiques cruciales pour l'avenir de la robotique.
Ce partenariat souligne l'importance de l'alliance entre l'ingénierie mécanique de pointe et l'intelligence artificielle de nouvelle génération.
L'objectif est de passer d'une machine qui répète des tâches à un agent capable de naviguer dans l'imprévisibilité. Le potentiel futur de cette intégration suggère une transition vers des fonctionnalités humanoïdes polyvalentes et adaptatives.
Cela signifie qu'Atlas pourrait bientôt effectuer des tâches variées sans nécessiter de reprogrammation complexe pour chaque nouvelle situation.
Quelle place pour les robots comme Atlas dans mon quotidien ? Un employé de bureau observe, fasciné, un robot franchir une marche d'escalier sans hésiter une seule seconde. Le silence de la pièce n'est rompu que par le léger ronronnement des servomoteurs.
La question de l'utilité réelle de ces machines se pose alors : à quoi servent-elles vraiment dans un monde déjà automatisé ?
Les robots mobiles de nouvelle génération comme Atlas trouvent leur place dans des environnements où l'agilité humaine est indispensable. Ils ne sont pas conçus pour remplacer l'homme dans toutes ses tâches, mais pour intervenir là où la structure est irrégulière ou dangereuse.
Cela inclut la logistique complexe, l'assistance en milieu hospitalier ou l'intervention dans des zones de catastrophe.
L'intégration de l'intelligence comportementale permet à ces machines de s'insérer dans des flux de travail existants sans nécessiter de modifications structurelles majeures de l'environnement.
Contrairement aux robots industriels classiques qui nécessitent des cages de sécurité, un robot capable de gérer son équilibre et son environnement peut théoriquement évoluer aux côtés des humains.
L'avenir de l'intégration se dessine dans la polyvalence. Un robot capable de se déplacer avec l'aisance d'un humain peut passer d'un rôle de transporteur de charges à celui d'inspecteur technique en un clin d'œil. C'est cette flexibilité qui définit le nouveau standard de la robotique mobile.
Quels défis techniques la mobilité autonome doit-elle relever ? Un capteur laser balaie une pièce sombre, créant une cartographie numérique instantanée sur un écran de contrôle. Le robot s'arrête brusquement, ajuste sa posture et contourne un objet qui vient d'être posé sur son chemin.
La gestion de l'équilibre et de la perception est un combat constant contre les lois de la physique.
Le défi majeur réside dans la gestion de l'imprévisibilité. Pour qu'un robot soit véritablement mobile, il doit pouvoir interpréter des données visuelles et tactiles de manière cohérente.
La synchronisation entre la perception (voir l'obstacle) et l'action (ajuster le centre de gravité) doit se faire en quelques millisecondes pour éviter la chute.
Voici les principaux défis techniques à surmonter :
- La gestion de l'équilibre dynamique lors de déplacements rapides ou sur des surfaces instables. 2. La puissance de calcul nécessaire pour traiter l'IA en temps réel sans épuiser les batteries. 3. La précision de la proprioception, c'est-à-dire la capacité du robot à connaître la position exacte de ses membres. 4. L'autonomie énergétique, qui limite actuellement la durée des missions opérationnelles.
La résolution de ces défis dépend de l'amélioration constante des algorithmes et de la densité énergétique des composants. Chaque petite victoire dans la gestion de l'équilibre ouvre la voie à des capacités de mouvement plus complexes.
Pourquoi l'équilibre est-il le pilier de la robotique mobile ?
Un technicien ajuste une articulation métallique, vérifiant la tension d'un joint de haute précision. Le robot se tient debout, immobile, mais on sent une tension prête à se libérer au moindre mouvement.
Sans une maîtrise parfaite de la gravité, toutes les autres capacités technologiques restent inutiles.
L'équilibre est la condition sine qua non de toute interaction physique. Un robot qui ne peut pas maintenir sa stabilité est un robot limité à des tâches statiques ou très contrôlées.
Pour atteindre le niveau de liberté humaine, le contrôle du centre de masse doit être intégré de manière fluide dans chaque mouvement.
L'utilisation de modèles de comportement permet de lier l'équilibre à l'objectif de la tâche. Par exemple, si le robot doit porter un objet lourd, l'IA doit anticiper le déplacement du centre de gravité et ajuster la posture avant même que l'objet ne soit soulevé.
C'est cette anticipation qui différencie un robot de laboratoire d'un robot opérationnel.
| Caractéristique | Robot Industriel Classique | Robot Mobile de Nouvelle Génération (type Atlas) |
|---|---|---|
| Environnement | Contrôlé et sécurisé (cages) | Dynamique et imprévisible |
| Mouvement | Précis mais limité (axes fixes) | Agile et multidirectionnel |
| Interaction | Aucune ou très limitée | Collaboration humaine possible |
| elle |
Cette comparaison montre que l'enjeu n'est pas seulement la précision, mais l'adaptabilité. Le passage d'un environnement contrôlé à un environnement réel est le saut qualitatif que la technologie actuelle tente de combler.
Quel est l'impact économique de ces avancées ?
Dans un entrepôt automatisé, le coût d'une seule minute d'arrêt de production se chiffre en milliers d'euros. Le silence de l'usine est interrompu par le passage régulier de machines qui semblent travailler sans fatigue.
L'investissement dans la robotique est un calcul stratégique de productivité et de fiabilité.
L'introduction de robots humanoïdes mobiles dans l'industrie peut transformer radicalement les modèles économiques. En automatisant des tâches qui nécessitent une mobilité humaine, les entreprises peuvent optimiser l'utilisation de leurs espaces sans avoir à tout réorganiser pour des robots fixes.
Cela représente un gain d'efficacité majeur dans les secteurs de la logistique et de la production.
Cependant, le coût d'acquisition et de maintenance de ces machines reste un obstacle. Le retour sur investissement dépend de la capacité du robot à effectuer des tâches variées et à fonctionner de manière autonome sur de longues périodes.
La réduction des coûts de développement grâce aux avancées de l'IA est un facteur clé pour une adoption massive.
L'impact se fera sentir dans la gestion de la main-d'œuvre. La robotique ne remplace pas l'humain, mais déplace l'humain vers des tâches de supervision et de gestion de systèmes complexes. La valeur économique se déplace de l'exécution physique vers l'intelligence de gestion.
Quelles sont les limites actuelles de cette technologie ?
Un ingénieur consulte un graphique montrant une chute rapide de la tension de la batterie. Le robot se met en mode économie d'énergie et ralentit ses mouvements. Malgré les progrès, la réalité physique impose des contraintes que l'intelligence artificielle ne peut pas encore ignorer.
Comme l'indique le fait que Boston Dynamics est une entreprise fondée en 1992 en tant que spin-off du Massachusetts Institute of Technology, l'évolution technologique est constante.
D'après ce que le Department of Defense a déclaré en 2013, il n'avait aucun intérêt pour l'utilisation du robot à des fins de guerre offensive ou défensive.
Il est crucial de noter que ces technologies ne sont pas encore prêtes pour une utilisation universelle et sans supervision. La complexité des interactions humaines et la variabilité infinie des environnements réels restent des défis majeurs.
L'autonomie totale est un objectif de recherche, pas encore une réalité commerciale généralisée.
Les limites se trouvent principalement dans trois domaines :
- L'autonomie énergétique : les composants de haute performance consomment énormément d'énergie. 2. La robustesse matérielle : les articulations subissent des contraintes mécaniques extrêmes lors de mouvements agiles. 3. La fiabilité de l'IA : un comportement imprévu peut entraîner des dommages matériels ou des accidents.
Ces limites ne sont pas des impasses, mais des zones de recherche active. La compréhension de ces contraintes est essentielle pour fixer des attentes réalistes sur ce que la robotique peut accomplper aujourd'hui.
Quand j'ai suivi les étapes dans l'ordre, d'expérience c'est la deuxième qui a pris le plus de temps.
Questions fréquentes
Comment l'IA influence-t-elle le mouvement d'Atlas ?
Quel est l'origine de la recherche sur l'agilité d'Atlas ?
Articles populaires
Applications pratiques des robots humanoïdes : un avenir
Comment comparer les robots sociaux et les outils traditionnels
Comparer les rôles de l'IA dans la rééducation et la chirurgie
Commentaires 0