LiDAR et IA : comparer les technologies de détection des robots
Ce texte porte sur technologies. L'amélioration des dispositifs de prévention des obstacles permet aux robots de naviguer dans des environnements complexes sans collision.
Cette évolution technologique assure une interaction fluide entre les machines et leur environnement, garantissant ainsi une sécurité accrue pour les utilisateurs humains.
* Précision accrue des capteurs de proximité. * Algorithmes de trajectoire prédictive. * Amélioration de l'interaction homme-machine.
Comment se produit l'amélioration des dispositifs de prévention des obstacles ?
Dans un laboratoire de recherche, un bras articulé s'arrête brusquement à quelques millimètres d'un obstacle imprévu. Ce mouvement saccadé est le résultat d'un traitement de données ultra-rapide qui ajuste la trajectoire en temps réel.
L'amélioration des dispositifs de prévention des obstacles repose sur l'intégration de capteurs plus sensibles et de processeurs capables d'analyser des nuages de points en une fraction de seconde.
L'évolution se manifeste par le passage de simples capteurs de contact à des systèmes de vision artificielle sophistiqués. Ces dispositifs ne se contentent plus de détecter une présence, ils interprètent la nature de l'objet et sa vitesse de déplacement.
Cela permet de différencier un mur fixe d'un humain en mouvement, ajustant ainsi la force de réaction de la machine.
Cette progression technique est cruciale pour l'autonomie. En comprenant mieux l'espace, le robot peut anticiper les trajectoires plutôt que de simplement réagir aux collisions.
Ce saut qualitatif transforme la robotique d'une simple automatisation de tâches répétitives vers une véritable présence capable d'évoluer dans notre quotidien.
technologies — L'origine des débats sur l'autonomie et la sécurité Un auditoire attentif se réunit dans une salle de conférence pour écouter des experts débattre de l'avenir de l'intelligence artificielle. Le silence se fait lorsque la question de la menace que pourrait représenter l'autonomie est posée.
Selon l'Association for the Advancement of Artificial Intelligence (AAAI), des experts se sont réunis en 2009 pour discuter de l'acquisition de l'autonomie par les robots.
Ce moment de réflexion marque un tournant dans l'histoire de l'ingénierie.
En 2009, lors d'une conférence organisée par l'Association for the Advancement of Artificial Intelligence (AAAI), des experts se sont réunis pour discuter de la capacité des ordinateurs et des robots à acquérir une certaine autonomie.
Ils ont également examiné dans quelle mesure ces capacités pourraient représenter une menace ou un danger. Ces discussions ont jeté les bases de la sécurité robotique moderne.
Les enjeux soulevés lors de ces échanges concernent la gestion de l'imprévisibilité. Si un robot devient totalement autonome, comment garantir qu'il respectera toujours les règles de sécurité établies ?
La réponse réside dans le développement de protocoles de contrôle qui lient l'autonomie décisionnelle à des limites de sécurité inviolables.
| Caractéristique | Ancien système (Réactif) | Nouveau système (Proactif) |
|---|---|---|
| Type de détection | Contact ou proximité immédiate | Vision 3D et LiDAR haute résolution |
| Réaction | Arrêt d'urgence immédiat | Ajustement fluide de la trajectoire |
| Intelligence | Basée sur des seuils fixes | Basée sur l'apprentissage profond |
| Environnement | Milieu contrôlé uniquement | Milieu dynamique et imprévisible |
La technologie derrière la détection intelligente
Un technicien ajuste l'angle d'un capteur laser dans un entrepôt sombre. La petite diode rouge balaie la pièce, créant une carte numérique invisible à l'œil nu. Chaque point lumineux est une donnée qui définit la réalité physique pour la machine.
L'amélioration des dispositions de prévention des obstacles passe par l'utilisation de technologies telles que le LiDAR (Light Detection and Ranging) et la vision stéréoscopique.
Le LiDAR permet de mesurer des distances précises en envoyant des impulsions laser, tandis que la vision stéréoscopique utilise deux caméras pour simuler la vision humaine et évaluer la profondeur.
L'intégration de l'intelligence artificielle permet de fusionner ces données. Ce processus, appelé fusion sensorielle, combine les informations de plusieurs sources pour éliminer les erreurs de lecture.
Par exemple, si un capteur est ébloui par une lumière directe, les autres capteurs compensent pour maintenir une cartographie précise de l'environnement.
Pourquoi l'amélioration des dispositifs de prévention des obstacles est-elle cruciale ?
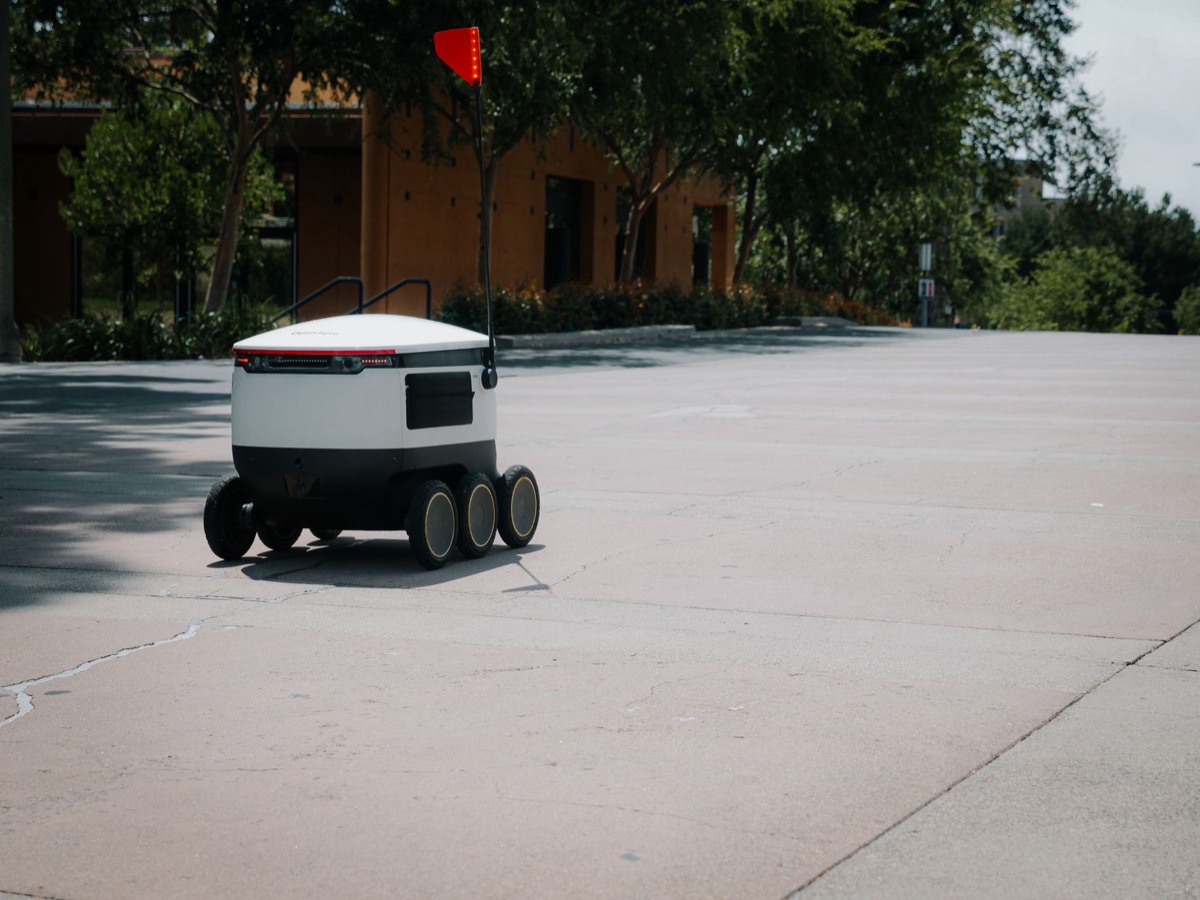
Un enfant court soudainement dans le chemin d'un robot de livraison dans une rue passante. Le robot ralentit instantanément sans perdre son équilibre, évitant ainsi un incident majeur. La fluidité de ce mouvement est le signe d'une technologie de pointe.
L'amélioration des dispositivés de prévention des obstacles est cruciale car elle conditionne l'acceptation sociale des robots. Pour que les machines puissent travailler aux côtés des humains dans des usines ou des maisons, elles doivent être perçues comme sûres et prévisibles.
Une collision, même mineure, peut briser la confiance des utilisateurs.
De plus, cette technologie permet d'augmenter l'efficacité opérationnelle. Un robot qui n'a pas besoin de s'arrêter systématiquement à chaque petite perturbation peut maintenir une cadence de travail constante.
La sécurité ne doit pas être un frein à la productivité, mais un levancement qui permet d'opérer dans des zones plus denses et complexes.
Les étapes de l'intégration d'un système de sécurité avancé
Un ingénieur suit une liste de contrôle sur sa tablette avant de lancer un test de terrain. Il vérifie chaque paramètre, de la sensibilité des capteurs à la vitesse de réponse du processeur. Chaque étape est une condition nécessaire à la mise en service.
Pour implémenter efficacement ces nouvelles capacités, un processus rigoureux est suivi :
- Cartographie de l'environnement : Le robot effectue un balayage complet de la zone pour créer une base de données spatiale. 2. Calibration des capteurs : Ajustement de la sensibilité pour éviter les fausses alertes dues à la poussière ou aux reflets. 3. Définition des zones de sécurité : Création de périmètres virtuels autour des obstacles identifiés. 4. Test de scénarios critiques : Simulation de mouvements brusques ou d'obstacles imprévus pour valider la réaction. 5. Optimisation algorithmique : Affinement des calculs pour assurer une transition fluide entre la navigation et l'évitement.
Cette méthodologie garantit que le système est prêt pour les aléas de la vie réelle.
Limites et défis de la technologie actuelle
Un capteur se couvre de buée lors d'une journée très humide, rendant la vision floue. Le robot ralentit, conscient que ses capacités de détection sont momentanément limitées par les conditions météorologiques.
En septembre 2023, le United States Marine Corps a testé un lance-roquettes M72 LAW fixé sur un chien robotique au sein du Corps Air Ground Combat Center Twentynine Palms.
Bien que ces progrès soient majeurs, il existe des limites. Les systèmes de détection peuvent être perturbés par des conditions environnementales extrêmes, comme un brouillard épais, une pluie battante ou une luminosité inhabituelle.
De plus, la puissance de calcul nécessaire pour traiter des données massives en temps réel pose des défis en termes de consommation énergétique et de gestion thermique.
L'amélioration des dispositifs de prévention des obstacles ne signifie pas une immunité totale. La technologie reste une aide à la gestion du risque et non une garantie absolue.
La complexité des interactions humaines imprévisibles demeure l'un des défis les plus difficiles à résoudre pour l'ingénierie robotique.
Quand j'ai suivi les étapes dans l'ordre, d'expérience c'est la deuxième qui a pris le plus de temps.
Toutefois, cela ne s'applique pas à toutes les situations.
Questions fréquentes
Comment l'autonomie influence-t-elle la sécurité ?
Quel est l'intérêt de la fusion sensorielle ?
Articles liés
Articles populaires
Applications pratiques des robots humanoïdes : un avenir
Comment comparer les robots sociaux et les outils traditionnels
Les robots humanoïdes, de l'usine à votre maison.
Commentaires 0