IA y robots interacción social: cómo la IA define normas robots
"La tecnología de inteligencia artificial está redefiniendo los límites de lo que una máquina puede lograr en entornos compartidos con humanos."
La IA y robots interacción social se basan en la capacidad de procesar entornos dinámicos, un reto técnico que actualmente limita el movimiento fluido. Este proceso permite que la tecnología IA y robots se integre en la vida diaria, aunque existen limitaciones físicas importantes.
En este artículo, exploraremos cómo los grados de libertad afectan la movilidad, las diferencias entre modelos industriales y domésticos, y los desafíos de la interacción en entornos cambiantes.
¿Cómo influye la complejidad mecánica en la interacción social?
Un ingeniero observa con atención cómo un brazo robótico se mueve con precisión quirúrgica en un laboratorio. La robótica busca replicar la agilidad humana, pero la complejidad mecánica es un factor determinante.
La planificación de movimientos en entornos dinámicos es un desafío que, en este momento, solo puede lograrse en robots con entre 3 y 10 grados de libertad. Esta limitación técnica significa que la IA define normas robots de movimiento que deben ser extremadamente precisas para evitar colisiones.
La gestión de la trayectoria es esencial para que la máquina no represente un peligro en espacios compartidos.
Los robots con mayor complejidad suelen ser más difíciles de controlar en entornos impredecibles. Por ejemplo, los robots humanoides o incluso los de dos brazos, que pueden tener hasta 40 grados de libertad, no son adecuados para entornos dinámicos con la tecnología actual.
Esto demuestra que la libertad de movimiento excesiva puede complicar la seguridad y la respuesta rápida.
¿Qué diferencias existen entre los modelos de asistencia y los industriales?
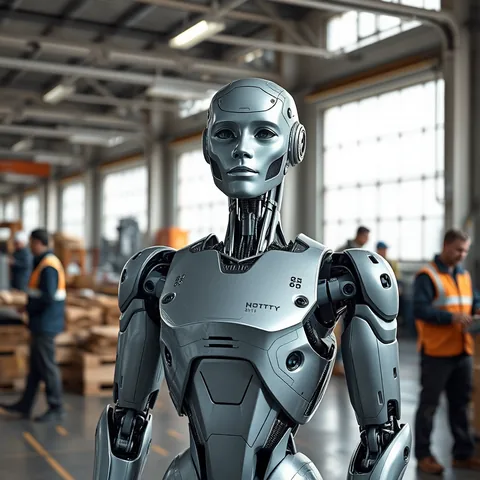
Un operario ajusta la altura de una plataforma mientras un robot de inspección se desplaza por el suelo de la fábrica. La diversidad de diseños responde a necesidades de uso específicas.
La comparación entre diferentes tipos de robots revela que el diseño se adapta al propósito. Mientras que algunos están hechos para la fuerza, otros buscan la agilidad.
| Tipo de Robot | Uso Principal | Características Clave |
|---|---|---|
| Asistencia Industrial | Asistencia industrial y automatización del hogar | Movilidad de articulación mejorada |
| Asistencia Doméstica | Asistencia en el hogar | Enfoque en el uso diario |
Los modelos de asistencia industrial, con una altura de aproximadamente 1,73 m y un peso de unos 57 kg, ofrecen una movilidad de articulación mejorada para manipulaciones precisas.
En contraste, los robots de asistencia doméstica, con una altura de 1,67 m y un peso de 30 kg, cuentan con 22 grados de libertad por mano. La elección del modelo depende de la complejidad de la tarea.
¿Cómo se definen las capacidades de un robot funcional?
Un técnico revisa el código de programación en una pantalla mientras el robot completa una secuencia de movimientos. La definición técnica establece el marco de actuación de estas máquinas.
Esta definición abarca desde máquinas simples hasta sistemas complejos.
La robótica con IA permite que estas tareas se ejecuten con mayor autonomía. La innovación social robots IA surge cuando estas capacidades de movimiento se combinan con la capacidad de respuesta al entorno.
Sin embargo, la ejecución de tareas sigue dependiendo de la estabilidad de los sistemas de control.
¿Qué retos enfrentan los robots en tareas de rescate y logística?
Un equipo de rescate observa cómo un robot de gran tamaño se desplaza por un terreno irregular. Los entornos de trabajo extremos exigen características de resistencia superiores.
Los robots diseñados para la inspección industrial, búsqueda y rescate, con una altura de 1,9 m y un peso de 90 kg, tienen un alcance de 2,3 m.
Por otro lado, los robots para automatización en logística y servicios, con una altura de aproximadamente 1,4 m y un peso de entre 40 y 50 kg, se centran en un rendimiento ágil y rentable.
El manejo de la autonomía es vital en estas aplicaciones. Los robots de logística pueden operar con una batería de 2 a 3 horas de funcionamiento continuo, mientras que los de rescate ofrecen un tiempo de ejecución de 4 horas.
La gestión de la energía es un factor crítico para la viabilidad de la interacción en misiones largas.
¿Cuáles son las aplicaciones de navegación urbana y logística?
Un repartidor observa cómo un pequeño robot recorre la acera con suavidad. La integración en la ciudad requiere diseños compactos y seguros.
Los robots para navegación urbana y aplicaciones logísticas, con una altura de alrededor de 1,2 m y un peso de aproximadamente 30 kg, tienen una capacidad de carga de hasta 15 kg. Estos modelos están diseñados para la eficiencia en desplazamientos cortos.
La autonomía en movimiento es un pilar de la robótica moderna. Estos dispositivos pueden operar durante aproximadamente 4 horas de funcionamiento continuo. La capacidad de carga y la duración de la batería definen su utilidad en el transporte de mercancías.
¿Qué factores limitan el desarrollo de la robótica avanzada?
Un investigador analiza los datos de una simulación de movimiento complejo. El progreso tecnológico enfrenta obstáculos físicos y de software.
El análisis de los datos demográficos y de seguridad social según el reporte de KOSIS, que incluye estadísticas oficiales sobre población, sociedad, crimen y seguridad, permite comprender el contexto social en el que se desarrollan estas tecnologías.
La robótica con IA busca cerrar la brecha entre la capacidad mecánica y la inteligencia. Sin embargo, el exceso de grados de libertad puede ser contraproducente. Los robots con 40 grados de libertad enfrentan dificultades para mantener la estabilidad en entornos cambiantes.
El desarrollo de la robótica se encuentra en una fase de equilibrio entre la complejidad y la utilidad práctica. La capacidad de respuesta en tiempo real sigue siendo un objetivo principal para lograr una interacción segura.
- ¿Cómo influye la complejidad mecánica en la interacción social?
- ¿Qué diferencias existen entre los modelos de asistencia y los industriales?
- ¿Cómo se definen las capacidades de un robot funcional?
IA y robots interacción social
El tema de esta sección es IA y robots interacción social.
El mismo tema también se llama Robots interacción social IA.
Esta parte también cubre Estándares sociales robots IA.
Esta parte también cubre Impacto IA en robótica.
Esta parte también cubre Interacción humano robot IA.
Estándares sociales robots IA
Artículos relacionados
Preguntas frecuentes
¿Qué limita la capacidad de los robots en entornos dinámicos?
¿Cuáles son las diferencias de uso entre los modelos de asistencia?
Publicaciones relacionadas
Robótica Hyundai 226 kg guía precisión en industria
Robots chinos y poder global: mejores consejos para la robótica
Robots médicos diagnóstico IA: cómo la robótica mejora la cirugía
Mejores consejos aprendizaje máquina robótica médica en clínica
Publicaciones populares
Aplicaciones prácticas de los robots humanoides
Atlas: Cómo la robótica redefine la movilidad autónoma avanzada 1
Boston Dynamics industria: cómo la IA potencia sus modelos
Comentarios 0