Atlas: Cómo la robótica redefine la movilidad autónoma avanzada 1
"El futuro de la robótica no se trata de máquinas que siguen órdenes, sino de sistemas que comprenden su entorno."
El nuevo modelo de Atlas de Boston Dynamics está redefiniendo lo que entendemos por movilidad autónoma al integrar modelos de comportamiento avanzado que permiten una interacción fluida con el mundo físico.
Este avance marca un cambio de paradigma hacia robots capaces de realizar tareas complejas sin programación manual constante, aunque su implementación masiva aún enfrenta retos de costo y escalabilidad.
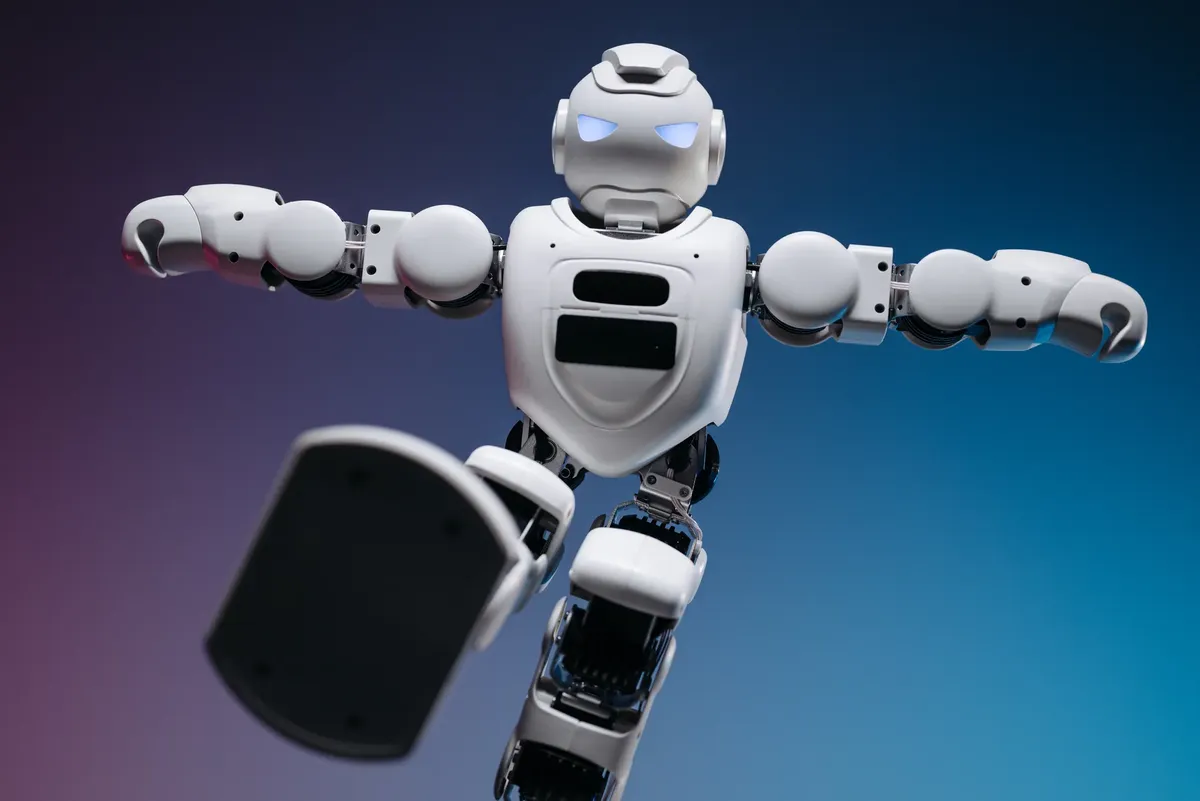
* Integración de modelos de comportamiento a gran escala para una movilidad natural. * Colaboración estratégica entre Boston Dynamics y Toyota Research Institute (TRI). * Transición de robots especializados a sistemas de propósito general. * Capacidad de adaptación en entornos no estructurados y cambiantes.
¿Dónde encajan robots como Atlas en el mundo real?
Un ingeniero observa cómo el brazo metálico de un prototipo se mueve con una fluidez casi orgánica al esquivar un obstáculo inesperado en el laboratorio. Como indica la historia de la empresa, Boston Dynamics fue fundada en 1992 como una spin-off del Massachusetts Institute of Technology.
Los robots de este tipo no están diseñados para una sola tarea repetitiva, sino para integrarse en entornos donde la flexibilidad es la prioridad absoluta.
El objetivo principal de este desarrollo es permitir que el robot navegue por espacios diseñados para humanos, como almacenes, fábendas o incluso entornos domésticos complejos.
Al alejarse de la rigidez de los robots industriales fijos, estos sistemas buscan cubrir el vacío de la mano de obra en tareas que requieren desplazamiento constante y toma de decisiones en tiempo real.
La versatilidad de estos sistemas permite que puedan ser reconfigurados para diferentes labores sin necesidad de cambiar su estructura física fundamental. Esta capacidad de adaptación es lo que separa a un autómata de una herramienta de trabajo inteligente.
movilidad — El salto hacia la inteligencia de movimiento El sonido de los servomotores trabajando al unísono llena la sala mientras el robot realiza una maniobra de equilibrio perfecta sobre una superficie irregular.
El gran avance tecnológico que ha cambiado las reglas del juego fue la demostración de un Modelo de Comportamiento a Gran Escala (LBM) que impulsa al robot humanoide Atlas.
Según la información técnica disponible, este avance fundamental en la investigación de robótica e inteligencia artificial fue anunciado en 2025 a través de una colaboración entre Boston Dynamics y el Toyota Research Institute (TRI).
Este modelo permite que el robot aprenda patrones de movimiento complejos, permitiéndole gestionar la estabilidad y la trayectoria de forma autónoma.
Este tipo de inteligencia no solo mejora la velocidad, sino que reduce el error humano en la programación de trayectorias. Al utilizar modelos de comportamiento, el robot puede "entender" la física de su entorno, lo que resulta en una marcha mucho más natural y menos robótica.
¿Cómo cambia la colaboración entre empresas el estándar robótico?
Dos científicos revisan una serie de datos en una pantalla táctil mientras discuten cómo la sinergia entre hardware y software está acelerando el despliegue comercial.
La alianza entre gigantes tecnológicos busca combinar la ingeniería mecánica de precisión con la inteligencia artificial de vanguardia para acelerar la llegada al mercado.
Este paso clave hacia adelante en la investigación de robótica e IA se consolidó gracias al trabajo conjunto entre Boston Dynamics y el Toyota Research Institute (TRI) en 2025.
Mientras que una parte aporta la maestría en el control de sistemas dinámicos, la otra aporta la capacidad de procesamiento de datos y aprendizaje profundo necesario para la autonomía cognitiva.
Esta colaboración establece un nuevo estándar de velocidad en el desarrollo tecnológico. Al unir fuerzas, las empresas pueden abordar problemas que una sola entidad tardaría décadas en resolver, especialmente en la integración de sistemas de visión y control motor.
| Característica | Robótica Tradicional | Nueva Generación (Atlas) | | :---ás | :--- | :--- | | Control de movimiento | Programación rígida | Modelos de comportamiento (LBM) | | Entorno de trabajo | Espacios controlados | Entornos no estructurados | | Capacidad de aprendizaje | Limitada a scripts | Adaptación continua |
El potencial de la funcionalidad de propósito general
Un operario de almacén observa con curiosidad cómo el robot se detiene para dejar paso a una persona, ajustando su velocidad de forma intuitiva.
La integración de estos modelos sugiere un movimiento hacia una funcionalidad humanoide más general y adaptable, capaz de realizar múltiples labores con una misma estructura.
El potencial futuro de estos sistemas radica en su capacidad para ser herramientas de propósito general. En lugar de comprar un robot para mover cajas y otro para limpiar, la idea es que un solo modelo de Atlas pueda desempeñar diversas funciones simplemente ajustando sus objetivos de tarea.
Esta transición es fundamental para la viabilidad económica de la robótica móvil. Si un robot puede ser útil en diferentes departamentos de una empresa, el retorno de la inversión se vuelve mucho más claro y atractivo para los inversores y dueños de negocios.
- Definición de objetivos de tarea mediante lenguaje natural o comandos visuales. 2. Procesamiento de datos sensoriales para mapear el entorno inmediato. 3. Ejecución de movimientos coordinados mediante el modelo de comportamiento. 4. Ajuste autónomo de la estabilidad ante interrupciones externas.
Los límites de la autonomía actual
El robot se detiene frente a una escalera y sus sensores procesan la geometría de los peldaños antes de dar el primer paso. A pesar de los avances, todavía existen limitaciones críticas que impiden que estos robots reemplacen totalmente al ser humano en cualquier circunstina.
De acuerdo con lo que señaló The Department of Defense en 2013, no había interés en utilizar el robot para la guerra ofensiva o defensiva.
La integración de estos sistemas avanzados no es una solución mágica para todos los problemas de logística.
Los desafíos relacionados con la duración de la batería, el costo de mantenimiento de los actuadores de alta precisión y la seguridad en interacciones humanas complejas siguen siendo barreras significativas.
Es importante notar que la autonomía total en entornos completamente caóticos todavía es un objetivo en desarrollo. Los sistemas actuales son excelentes en entornos semi-estructurados, pero la imprevisibilidad absoluta sigue siendo el mayor reto para la estabilidad de los modelos de comportamiento.
Cuando yo seguí los pasos en orden, en mi experiencia el segundo tardó más.
Sin embargo, esto no se aplica en todas las situaciones.
Artículos relacionados
Preguntas frecuentes
¿Qué permite el nuevo modelo de comportamiento en Atlas?
¿Quiénes colaboraron en este avance tecnológico?
Publicaciones populares
Aplicaciones prácticas de los robots humanoides
Cómo la IA en robots mejora la empatía y la convivencia social
Cómo la IA revoluciona la medicina con robótica y alta precisión
Comentarios 0