Cómo mejorar la seguridad en robots: sistemas predictivos guide
La mejora de los sistemas de seguridad es el pilar fundamental para que la integración de máquinas autónomas en entornos humanos sea segura y fluida. Este proceso se centra en perfeccionar los sensores y algoritmos para evitar colisiones y errores operativos.
* Optimización de sensores de proximidad. * Desarrollo de algoritmos de respuesta rápida. * Integración de protocolos de comunicación segura. * Evolución de la autonomía inteligente.
¿Cómo se logra la mejora de la seguridad en la robótica?
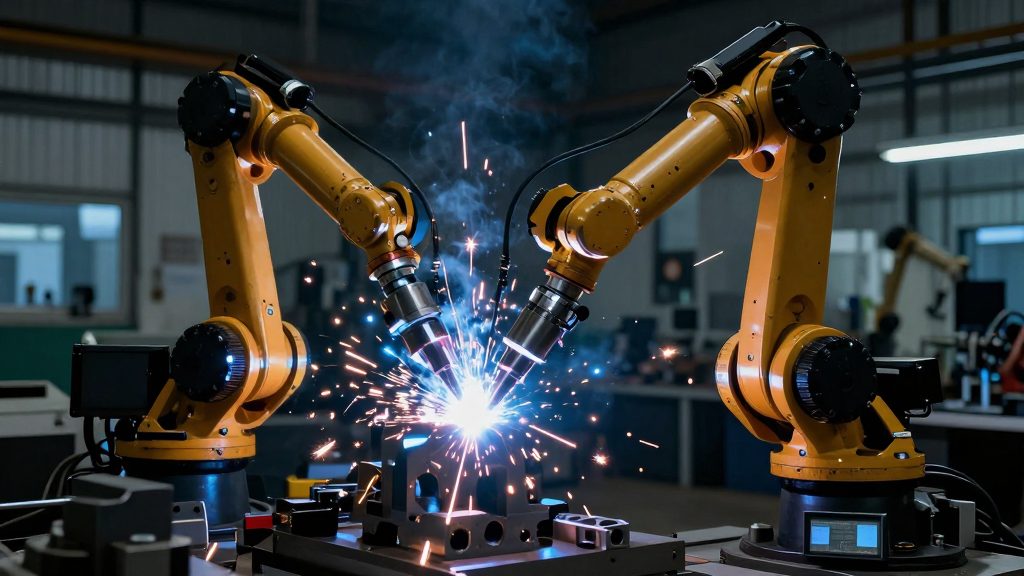
Este texto trata de predictivos. Un brazo mecánico se detiene bruscamente al detectar un obstáculo inesperado en la línea de montaje. La respuesta inmediata a esta situación es la implementación de sistemas de detección de presencia que actúan en milisegundos para evitar accidentes.
La mejora de la seguridad se basa en la transición de sistemas reactivos a sistemas predictivos. Mientras que los modelos antiguos simplemente se detenían al tocar algo, los nuevos sistemas utilizan visión artificial y sensores táctiles avanzados para anticipar el movimiento de las personas.
Esto permite que el robot ajuste su trayectoria antes de que ocurra un contacto físico, garantizando una convivencia segura en espacios compartidos.
La evolución tecnológica permite que estos dispositivos no solo detecten objetos, sino que comprendan el contexto del entorno. Esto reduce las paradas innecesarias y aumenta la eficiencia operativa sin compromponer la integridad de los trabajadores.
predictivos — El debate histórico sobre la autonomía y el riesgo En una sala de conferencias llena de científicos, se debate intensamente sobre si una máquina puede tomar decisiones propias sin supervisión. Este tipo de interrogantes definieron el rumbo de la ingeniería durante décadas.
La discusión sobre si las máquinas pueden alcanzar una autonomía real y qué riesgos conlleva este nivel de independencia se remporizó en un evento crucial.
Según Wikipedia: Robot, en 2009, expertos asistieron a una conferencia organizada por la Association for the Advancement of Artificial Intelligence (AAAI) para discutir si las computadoras y los robots podrían adquirir cualquier tipo de autonomía, y hasta qué punto estas capacidades podrían representar una amenaza o peligro.
Este debate histórico subraya que la seguridad no es solo un problema de hardware, sino de lógica de control. La capacidad de un robot para decidir qué acción tomar ante un imprevisto es lo que define su nivel de seguridad.
| Característica | Sistemas Tradicionales | Sistemas de Nueva Generación |
|---|---|---|
| Tipo de respuesta | Reactiva (parada por contacto) | Predictiva (evasión de trayectoria) |
| Uso de sensores | Limitado a límites físicos | Fusión de visión, LiDAR y táctiles |
| Interacción humana | Separación por barreras físicas | Colaboración en espacios abiertos |
| Procesamiento | Basado en reglas fijas | Basado en aprendizaje profundo |
La importancia de la comunicación entre máquinas y humanos
Un operario se acerca a una zona de trabajo mientras el robot ajusta su velocidad de forma casi imperceptible. El silencio de la máquina se rompe solo por un ligero cambio en el zumbido de sus motores.
Para que la convivencia sea efectiva, se requiere una comunicación constante y clara. La tecnología actual permite que los robots emitan señales visuales o auditivas que indican su estado y dirección de movimiento, eliminando la incertid� muchísima incertidumbre para el personal humano.
La integración de protocolos de comunicación inalámbrica de baja latencia permite que múltiples unidades se coordinen entre sí. Esto evita que un robot se convierta en un obstáculo para otro, creando un ecos el de movimiento fluido y organizado.
Pasos para la implementación de protocolos de seguridad avanzados
Un ingeniero revisa una serie de diagramas de flujo en una pantalla táctil antes de cargar el nuevo software en el controlador central. Cada línea de código debe ser validada para asegurar que no haya errores de ejecución.
Para actualizar un entorno industrial con nuevas medidas de protección, se deben seguir procesos rigurosos:
- Auditoría de sensores: Evaluación de la precisión de los dispositivos de detección actuales frente a los nuevos estándares. 2. Integración de software: Instalación de algoritmos de navegación que permitan la evasión de obstáculos en tiempo real. 3. Pruebas de entorno controlado: Ejecución de simulaciones donde se introducen obstáculos inesperados para medir el tiempo de respuesta. 4. Calibración de límites: Establecimiento de zonas de seguridad dinámicas que se ajustan según la velocidad del robot. 5. Capacitación del personal: Instrucción a los usuarios sobre cómo interactuar con los nuevos sistemas de asistencia.
Limitaciones de los sistemas de prevención actuales
Un sensor se bloquea momentáneamente debido a una ráfaga de polvo o un cambio brusco de luz en la fábrica. La máquina se detiene, pero el proceso se interrumpe de forma inesperada.
Es importante entender que estos sistemas no son infalibles. Factores como las condiciones climáticas extremas, la suciedad acumulada en los lentes de las cámaras o la saturación de señales inalámbricas pueden afectar el rendimiento.
Además, la seguridad extrema puede llevar a una baja productividad si los límites se configuran de manera demasiado restrictiva.
Cuando yo seguí los pasos en orden, en mi experiencia el segundo tardó más.
Sin embargo, esto no se aplica en todas las situaciones.
Preguntas frecuentes
¿Qué papel juega la autonomía en la seguridad?
¿Por qué es necesaria la mejora constante de estos dispositivos?
Publicaciones relacionadas
Publicaciones populares
Aplicaciones prácticas de los robots humanoides
Cómo la IA en robots mejora la empatía y la convivencia social
¿Cuál es la vida útil promedio de un robot industrial? Puntos
Comentarios 0