Robots en espacios reducidos: mejores aplicaciones en manufactura
Una línea de ensamblaje se mueve con precisión quirúrgica mientras los operarios ajustan los parámetros de seguridad.
El uso de robots en espacios reducidos permite optimizar procesos complejos en entornos donde el espacio es un factor crítico. Este artículo analiza cómo los estándares internacionales y la evolución técnica han permitido que la robótica en industria limitada sea una realidad segura y eficiente. 1. El papel histórico de la industria automotriz en la adopción robótica. 주 2. La evolución de los estándares de seguridad ANSI/RIA y ISO. 3. La integración de la robótica colaborativa bajo normativas técnicas. * La diferencia entre aplicaciones colaborativas y no colaborativas.
¿Cuál es el origen del auge de los robots en espacios reducidos?
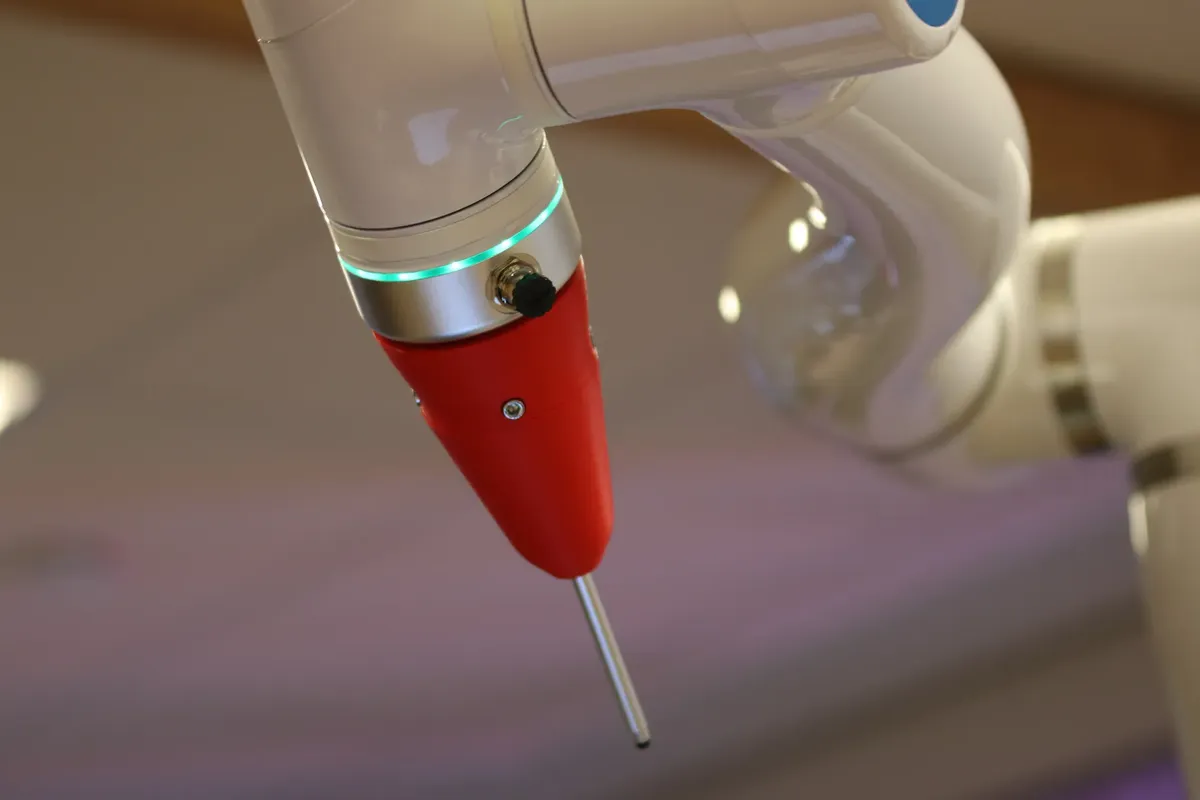
Un operario observa cómo un brazo mecánico se desplaza con fluidez entre estructuras metálicas. La historia de la automatización muestra que ciertos sectores han liderado la integración de estas máquinas.
Según la Robotic Industries Association, en 2016 la industria automotriz fue el principal cliente de los robots industriales con el 52% de las ventas totales.
UU., en 2016 la industria automotriz fue el principal cliente de los robots industriales, representando el 52% de las ventas totales. Este volumen de mercado impulsó la necesidad de soluciones compactas.
La robótica en industria limitada comenzó a desarrollarse precisamente para responder a estas demandas de eficiencia en plantas de producción masiva.
¿Cómo han evolucionado los estándares de seguridad?
Un técnico revisa los manuales de seguridad junto a una celda robótica cerrada. La seguridad es el pilar que permite que los robots operen cerca de los humanos.
De acuerdo con la Association US data, en 2016 la industria automotriz fue el principal cliente de los robots industriales con el 52% de las ventas totales.
El desarrollo normativo ha sido constante para garantizar la integridad física. En marzo de 2002, la Robotic Industries Association publicó el borrador del estándar de seguridad RIA BSR/T15.1 para dispositivos de asistencia inteligente.
Este avance sentó las bases para lo que hoy conocemos como robótica en espacios reducidos. La evolución técnica permitió transitar de máquinas aisladas a sistemas integrados.
¿Qué papel juegan las normas ISO en la robótica colaborativa?
Un ingeniero ajusta los sensores de proximidad de un robot colaborativo. La convergencia de normas internacionales ha permitido una mayor claridad operativa.
La normativa actual es el resultado de procesos de armonización global. En 2011, ANSI/RIA R15.06 fue actualizado y se convirtió en una adopción nacional de los estándares combinados ISO 10218-1 e ISO 10218-2. Estos estándares se basan en el precedente de ANSI/RIA R15.06-1999.
La innovación en manufactura depende directamente de que estas reglas sean claras para todos los fabricantes.
¿Cómo se gestiona la seguridad en aplicaciones integradas?
Un equipo de mantenimiento inspecciona los límites de movimiento de un brazo robótico. La integración requiere documentos técnicos que cubran todas las variables.
Para complementar las normas existentes, se desarrolló un documento complementario por ISO TC299 WG3. Este fue publicado como una Especificación Técnica ISO, específicamente la ISO/TS 15066:2016. Este documento cubre la robótica colaborativa, incluyendo sus requisitos y aplicaciones integradas.
La tecnología robótica avanzada utiliza estas guías para permitir que humanos y máquinas compartan el mismo espacio de trabajo.
¿Qué diferencia hay entre aplicaciones colaborativas y no colaborativas?
Un operario camina junto a un robot sin barreras físicas, mientras que en otra sección hay una valla de seguridad. La distinción técnica es vital para la gestión de riesgos.
La normativa distingue claramente los tipos de interacción. Según los estándares, ISO 10218-2:2011 e ISO/TS 15066 contienen los requisitos de seguridad tanto para aplicaciones robóticas colaborativas como no colaborativas.
La aplicación real de robots depende de identificar correctamente en qué categoría cae cada proceso. La seguridad en entornos confinados se logra siguiendo estas directrices estrictas.
| Tipo de Aplicación | Normativa de Referencia |
|---|---|
| Colaborativa | ISO/TS 15066 |
| No Colaborativa | ISO 10218-2 |
He observado cómo la implementación de estas normas permite que los equipos de trabajo operen con mayor confianza.
¿Bajo qué condiciones se aplican estas normas?
Un supervisor verifica que los límites de carga y velocidad coincidan con los parámetros de seguridad. La aplicación depende del entorno.
Para implementar correctamente estas tecnologías, se deben seguir estos pasos:
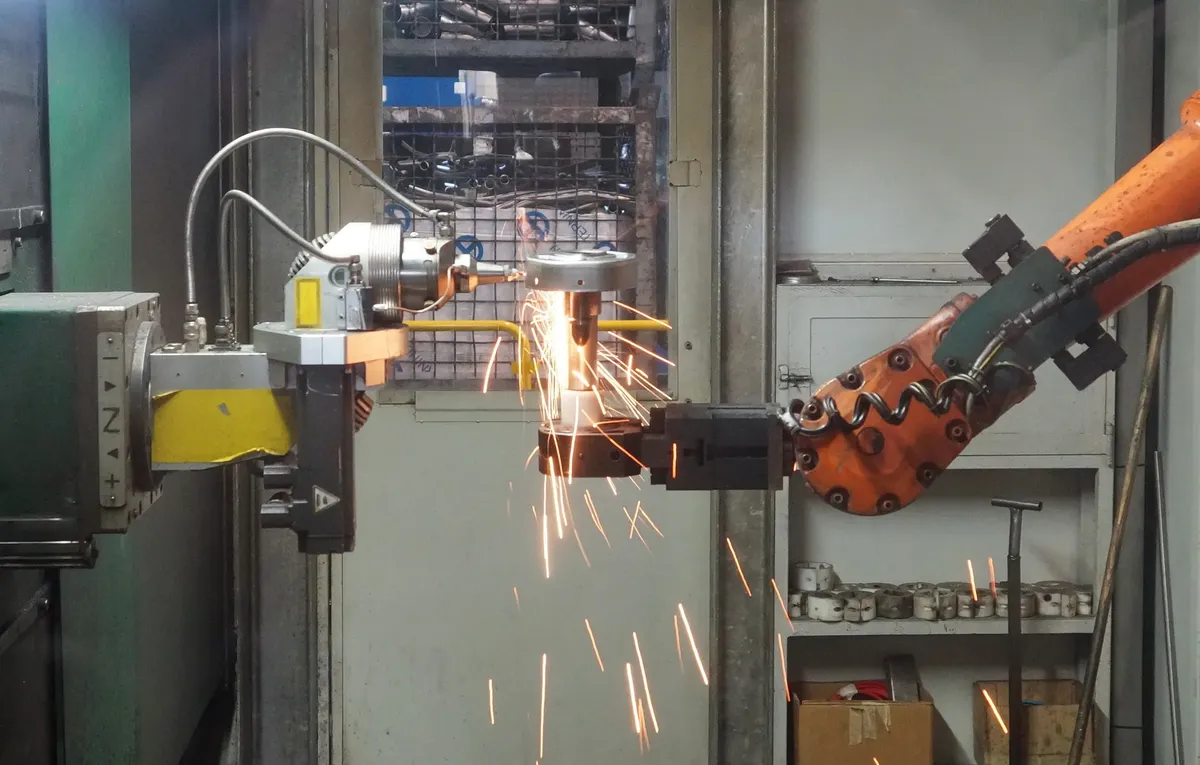
- Identificar si la aplicación es colaborativa o no colaborativa según los requisitos de ISO/TS 15066. 2. Verificar que los sistemas cumplan con los estándares de seguridad vigentes como ISO 10218-2. 3. Realizar una evaluación de riesgos que considere la integración de aplicaciones según los documentos técnicos. 4. Comprobar que los límites de fuerza y velocidad estén ajustados a los estándares de seguridad.
Una limitación importante es que los requisitos de seguridad pueden variar si no se cuenta con la documentación técnica completa para aplicaciones integradas.
El tema de esta sección es Robots en espacios reducidos.
Esta parte también cubre Estándares robóticos nuevos.
Esta parte también cubre Integración de IA en fábricas.
Estándares robóticos nuevos
Artículos relacionados
- ¿Cómo comenzó la trayectoria de los vehículos sin conductor?
- Robots en espacios reducidos Hyundai: guía de seguridad en celdas
¿Cómo influye la evolución técnica en la operatividad de la línea de ensamblaje? La evolución técnica ha permitido que la línea de ensamblaje se adapte a requerimientos cada vez más específicos. Los sistemas integrados, guiados por normativas como la ISO/TS 15066:2016, permiten que los operarios y los robots compartan el mismo espacio de trabajo de forma segura. Esta capacidad de coexistencia es un resultado directo de la mejora en los sensores de proximidad y los algoritmos de control robótico.
La transición de máquinas aisladas a sistemas integrados se facilita gracias a los avances que han permitido la implementación de la robótica colaborativa.
Este cambio implica que los parámetros de seguridad deben ser ajustados meticulosamente para cada tarea específica dentro de la línea de ensamblaje. Los estándares internacionales proporcionan el marco para esta adaptación.
¿Qué implicaciones tiene la distinción entre aplicaciones colaborativas y no colaborativas en la seguridad? La distinción entre aplicaciones colaborativas y no colaborativas determina el nivel de barreras físicas necesario en la línea de ensamblaje. Si el proceso es no colaborativo, se requiere una valla de seguridad, siguiendo los parámetros de ISO 10218-2. Por el contrario, en el caso colaborativo, se aplican los requisitos específicos de ISO/TS 15066 para permitir la interacción directa.
La correcta identificación de la categoría de aplicación es crucial, pues dicta el conjunto de directrices de seguridad aplicables.
Seguir estas directrices estrictas asegura que el movimiento preciso de la línea de ensamblaje se mantenga dentro de los límites aceptables para la integridad física de los trabajadores.
Preguntas frecuentes
¿Qué porcentaje de ventas representaba la industria automotriz en 2016?
¿Qué cubren los requisitos de la ISO/TS 15066:2016?
Publicaciones relacionadas
¿Cómo comenzó la trayectoria de los vehículos sin conductor?
Robots en espacios reducidos Hyundai: guía de seguridad en celdas
¿Cómo ha cambiado el volumen de procedimientos en el quirófano?
¿Puede la robótica reemplazar la producción externa? Limitaciones
Publicaciones populares
Aplicaciones prácticas de los robots humanoides
Atlas: Cómo la robótica redefine la movilidad autónoma avanzada 1
¿Cómo comenzó la trayectoria de los vehículos sin conductor?
Comentarios 0