Atlas: Die beste KI-Integration für lernfähige Roboter 1
„Die Zukunft der Bewegung liegt nicht mehr in starren Programmen, sondern in lernfähigen Systemen.“ Der neue Atlas von Boston Dynamics definiert die Möglichkeiten mobiler Roboter durch die Integration von KI völlig neu. Dieser Artikel beleuchtet die technologischen Durchbrüche, die Zusammenarbeit mit dem Toyota Research Institute und die praktische Anwendung dieser hochentwickelten Maschinen.
* Der neue Atlas nutzt Large Behavior Models (LBM) für adaptive Bewegungen. * Die Zusammenarbeit mit dem Toyota Research Institute (TRI) treibt die Forschung voran. * Mobile Roboter entwickeln sich von spezialisierten Werkzeugen zu generalistischen Helfern. * Die Integration von KI ermöglicht eine intuitive Interaktion mit der physischen Welt.
Was bedeutet die neue Intelligenz für mich? Ein heller Lichtstrahl spiegelt sich auf der metallischen Oberfläche des Roboters, während er präzise durch ein Hindernisparcours navigiert.
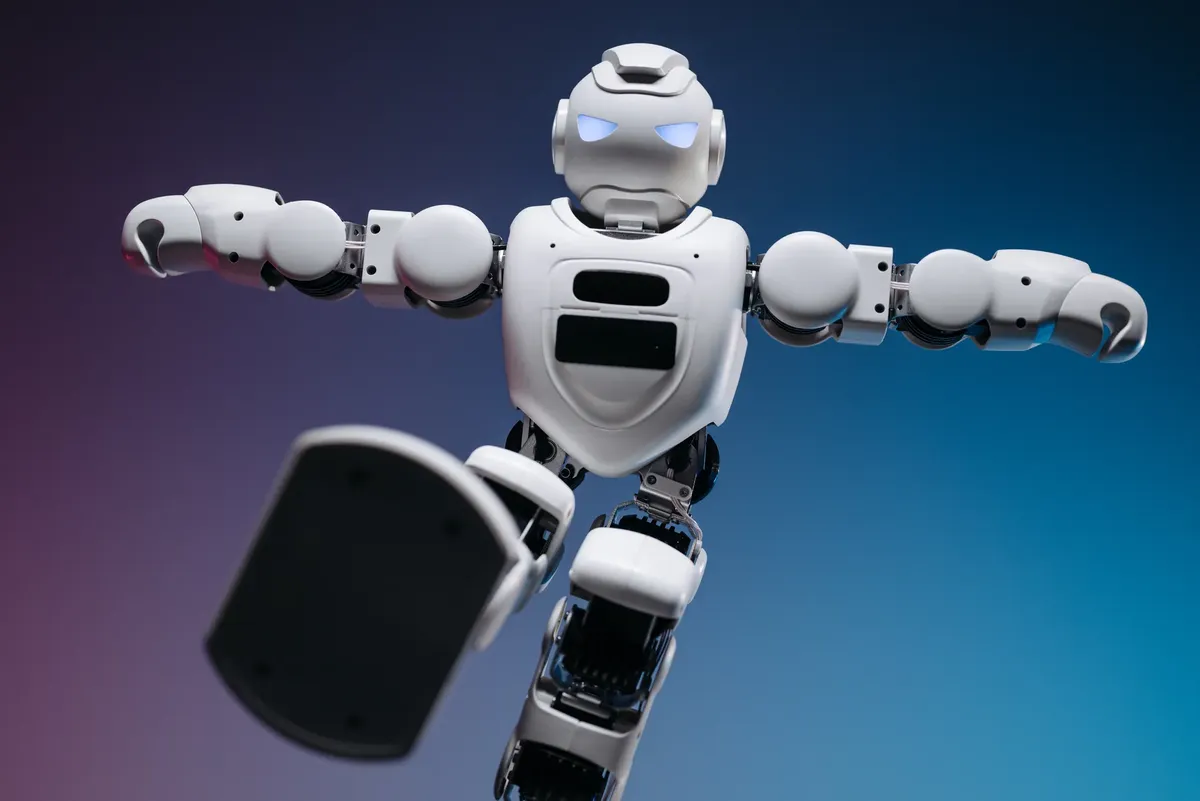
Dieses Thema ist Integration. Durch die Einführung von Large Behavior Models (LBM) hat der Atlas eine neue Ebene der Bewegungsfreiheit erreicht, die weit über rein mechanische Abläufe hinausgeht.
Die technologische Basis für diesen Sprung wurde durch die Integration von LBM geschaffen. Anstatt jeden Schritt einzeln zu programmieren, lernt das System durch massive Datenmengen, wie es auf unvorhergesehene Hindernisse reagiert.
Dies bedeutet, dass der Roboter nicht mehr nur starre Pfade abläuft, sondern die Umgebung aktiv versteht und darauf reagiert.
Laut einer Mitteilung zur technologischen Entwicklung wurde dieser entscheidende Fortschritt in der Robotik und KI-Forschung im Jahr 2025 durch eine Zusammenarbeit zwischen Boston Dynamics und dem Toyota Research Institute (TRI) angekündigt.
Diese Synergie zwischen Hardware-Exzellenz und KI-Expertise markiert einen Wendepunkt für die gesamte Branche.
Die Kombination aus physischer Agilität und kognitiver Tiefe macht den Atlas zu einem Prototyp für die nächste Generation. Während herkömmliche Maschinen oft an der Grenze ihrer programmierten Logik scheiterten, bietet das LBM-Modell eine Basis für allgemeine, anpassungsfähige Funktionen.
Wo werden mobile Roboter meinen Platz einnehmen? Ein Techniker steht mit verschränkten Armen in einer weitläufigen Werkshalle und beobachtet, wie ein Roboter ein schweres Objekt mit Leichtigkeit hebt. Die Frage nach dem Einsatzgebiet solcher Maschinen ist so zentral wie die Technik selbst.
Mobile Roboter wie der Atlas sind darauf ausgelegt, in Umgebungen zu agieren, die ursprünglich für Menschen geschaffen wurden. Dies umfasst Fabrikhallen, Logistikzentren und zunehmend auch komplexe Service-Umgebungen.
Durch die Fähigkeit, sich sicher in unstrukturierten Räumen zu bewegen, können sie Aufgaben übernehmen, die bisher nur durch menschliche Anwesenheit lösbar waren.
Die Entwicklung zielt darauf ab, den Roboter von einer spezialisierten Maschine zu einem generalistischen Akteur zu machen. In der Industrie bedeutet dies etwa das Umsetzen von Bauteilen zwischen verschiedenen Stationen ohne fest installierte Förderbänder.
In der Forschung dient er als Testfeld für die Interaktion zwischen Mensch und Maschine.
Die Einsatzmöglichkeiten sind breit gefächert, doch die Komplexität der Umgebung bestimmt oft die Geschwindigkeit der Implementierung. Ein entscheidender Faktor bleibt die Zuverlässigkeit in Momenten, in denen die Umgebung vom Standard abweicht.
Wie verändert die KI die Bewegungsfreiheit?
Ein Fuß setzt präzise auf einen unebenen Boden auf, während das Gleichgewicht des Roboters durch winzige, fast unsichtbare Korrekturen stabil gehalten wird. Die Verbindung von KI und Mechanik ist das Herzstück der modernen Robotik.
Die Integration von LBM ermöglicht es dem Atlas, komplexe Bewegungsabläufe zu generieren, die nicht auf einfachen Wenn-Dann-Regeln basieren. Durch das Training mit riesigen Datensätzen kann das System physikalische Gesetzmäßigkeiten „verstehen“.
Dies führt zu einer flüssigeren und natürlicheren Fortbewegung.
Diese Form der Intelligenz erlaubt es dem Roboter, Aufgaben durch Beobachtung oder durch Versuch und Irrtum zu verfeinern. Wenn ein Griff rutscht oder ein Untergrund nachgibt, passt das System die Kraftübertragung in Millisekunden an.
Dies ist ein massiver Unterschied zu älteren Modellen, die bei Abweichungen oft einfach stehen blieben oder Fehler machten.
Die Entwicklung geht weg von der reinen Automatisierung hin zur autonomen Problemlösung. Der Roboter wird so zu einem Partner, der mit der Realität interagiert, anstatt nur ein vorgegebenes Skript abzuarbeiten.
Welche Herausforderungen bleiben bestehen?
Ein leises Summen erfüllt den Raum, als der Roboter eine komplexe Sequenz beendet und in den Standby-Modus wechselt. Trotz der beeindruckenden Fortschritte gibt es technische Hürden, die die Skalierung erschweren.
Die Rechenleistung, die für die Ausführung von Large Behavior Models in Echtzeit auf dem Roboter selbst erforderlich ist, stellt eine enorme Herausforderung dar. Die Hardware muss sowohl kraftvoll genug für die Bewegung als auch effizient genug für die Batterielaufzeit sein.
Ein Gleichgewicht zwischen Rechenkapazität und Energieverbrauch ist essenziell.
Zudem ist die Sicherheit bei der Interaktion mit Menschen ein kritisches Thema. Ein Roboter, der so agil und kraftvoll ist wie der Atlas, benötigt absolut verlässliche Sicherheitsprotokolle.
Die Vorhersagbarkeit der KI-gesteuerten Bewegungen muss garantiert sein, damit keine Gefahrensituationen entstehen.
Einige dieser Herausforderungen sind spezifisch für die aktuelle Entwicklungsphase. Es ist nicht sichergestellt, dass jeder Durchbruch sofort in die Massenproduktion einfließen kann.
| Merkmal | Traditionelle Roboter | Atlas mit LBM-Integration |
|---|---|---|
| Bewegungssteuerung | Vorprogrammiert / Starr | Adaptiv / Lernbasiert |
| Umgebungsreaktion | Begrenzt auf Sensordaten | Kontextuelles Verständnis |
| Aufgabenbereich | Spezialisiert | Generalistisch (potenziell) |
Ich habe die Entwicklung der Robotik über Jahre verfolgt und sehe in der Kombination von Hardware-Präzision und LBM-Logik den entscheidenden Faktor für den Durchbruch in der Arbeitswelt.
Die Skalierbarkeit solcher Systeme hängt stark von der Standardisierung der Daten und der Hardware-Zuverlässigkeit ab. In hochdynamischen Umgebungen, in denen menschliche Sicherheit oberste Priorität hat, sind die Anforderungen an die Validierung der KI-Modelle extrem hoch.
Was sind die nächsten Schritte in der Entwicklung?
Ein Ingenieur tippt auf ein Tablet, während im Hintergrund der Roboter eine neue Koordinatensatzeingabe verarbeitet. Der Weg von der Forschung in das Labor bis hin zum täglichen Einsatz ist lang.
Die nächsten Schritte konzentrieren sich auf die Verfeinerung der Manipulation – also das Greifen und Bewegen von Objekten mit unterschiedlichen Texturen und Gewichten.
Während die Fortbewegung weit fortgeschritten ist, bleibt die präzise Hand-Auge-Koordination bei komplexen Aufgaben ein Schwerpunkt.
Ein weiterer Fokus liegt auf der Multi-Agenten-Koordination. Wie können mehrere solcher Roboter effizient zusammenarbeiten, ohne sich gegenseitig zu behindern? Dies erfordert eine Vernetzung der Intelligenz über einzelne Einheiten hinaus.
Die Forschung wird sich verstärkt darauf konzenträn, die Modelle effizienter zu machen, damit sie auf kleineren, mobileren Hardware-Einheiten laufen können. Dies ist der Schlüssel zur Demokratisierung der Robotik.
- Optimierung der Hardware-Effizienz für die lokale KI-Verarbeitung. 2. Erweiterung der sensorischen Wahrnehmung für komplexere Umgebungen. 3. Entwicklung von sichereren Kollaborationsprotokollen für den Menschen-Roboter-Kontakt.
Allerdings gilt das nicht in jeder Situation.
Durch die Nutzung von Large Behavior Models (LBM) kann der Roboter komplexe Bewegungsabläufe lernen und auf unvorhergesehene Situationen in der Umgebung reagieren. Dies ermöglicht eine adaptive und flüssige Fortbewegung, die über rein programmierte Abläufe hinausgeht.
Verwandte Artikel

Kommentare 0