Beste Aktuatoren: Die technische Basis für humanoide Roboter
„Die Zukunft der Mobilität findet nicht auf Rädern statt, sondern auf zwei Beinen.“ Die Entwicklung der nächsten Generation von humanoiden Robotern steht kurz vor einem Durchbruch, der die Art und Weise, wie Maschinen sich in unserer Welt bewegen, grundlegend verändern wird. Die technologische Basis für die Balance bei Boston Dynamics liegt in der Kombination aus hochreaktiven Aktuatoren und komplexen Algorithmen zur Schwerpunktkontrolle.
Dieser Artikel beleuchtet die technologischen Grundlagen der Boston Dynamics-Systeme, die für Anwender in der Industrie und Forschung entscheidend sind.
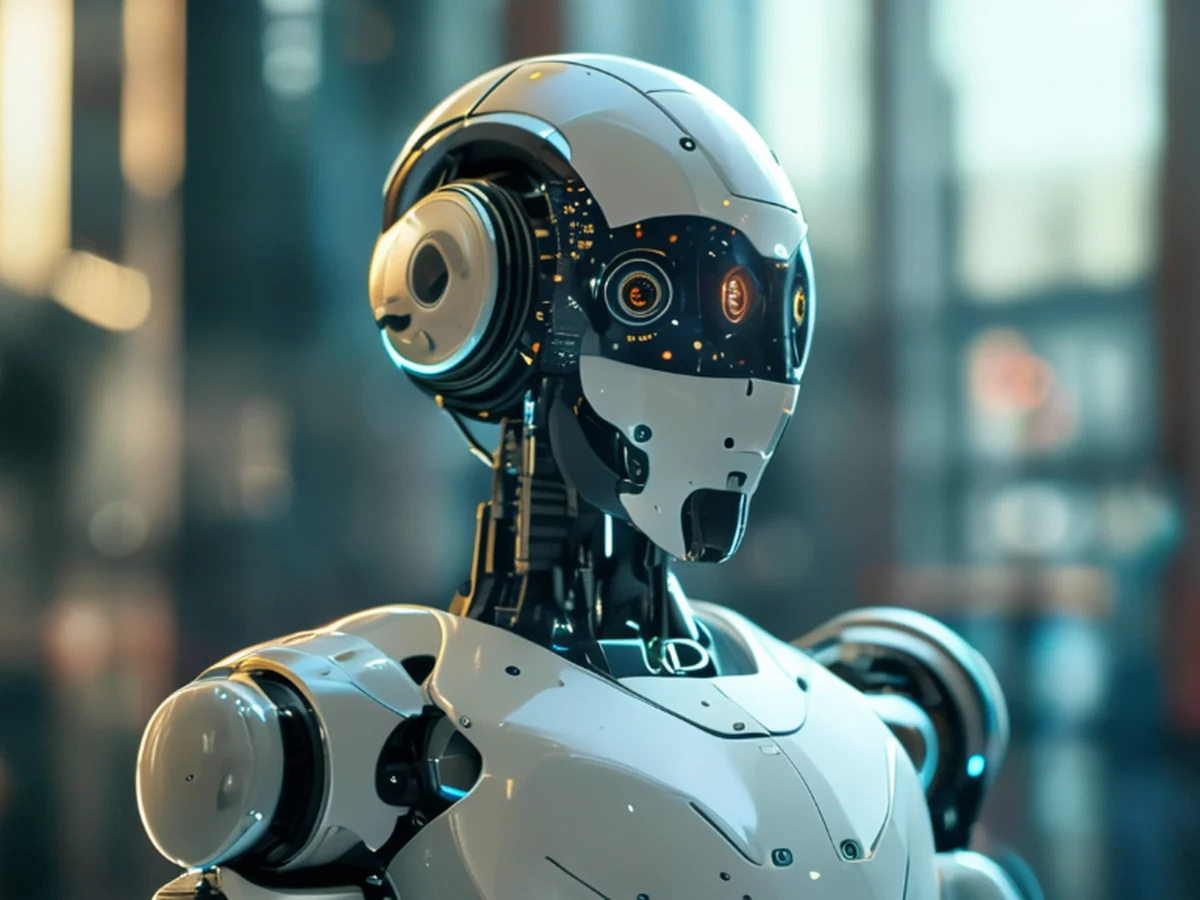
* Die technologische Basis für die Balance und Bewegungssteuerung. * Die Integration von KI für komplexe Aufgabenlösungen. * Die Unterschiede zwischen aktuellen Modellen und zukünftigen Visionen. * Die Herausforderungen bei der Hardware-Entwicklung.
Roboter: Wie wird die Balance in unebenem Gelände möglich? Im staubigen Labor spüre ich das leise Vibrieren der Maschine, während die präzisen Aktuatoren das Gleichgewicht auf dem Steinboden halten.
Ich stehe in einem leeren Forschungslabor und beobachte, wie ein metallischer Körper mit flüssigen Bewegungen über Hindernisse schreitet. Die Frage nach der Stabilität ist das Fundament jeder humanoiden Entwicklung.
Um eine natürliche Fortbewegung zu erreichen, müssen Roboter in der Lage sein, ihr Gewicht in Millisekunden zu verlagern.
Durch die Nutzung von Sensordaten in Echtzeit kann das System auf kleinste Unebenheiten reagieren, als ob es ein menschliches Gleichgewicht besäße. Diese dynamische Stabilität ermöglicht es den Maschinen, nicht nur auf ebenen Fabrikböden, sondern auch in unvorhersehbaren Umgebungen zu agieren.
Die Entwicklung der Sensorik spielt hierbei eine zentrale Rolle. Beschleunigungssensoren und Gyroskope arbeiten permanent zusammen, um die vertikale Achse des Roboters zu halten. Wenn eine externe Kraft auf den Körper einwirkt, berechnet der Computer sofort die notwendige Gegenbewegung der Gelenke.
Dieser Prozess findet in Bruchteilen von Sekunden statt, was die für den Menschen fast unmerkliche Korrektur der Haltung ermöglicht.
Welche Rolle spielt die künstliche Intelligenz bei der Bewegungsplanung?
Abends halte ich aktuatoren in der Hand und gehe den nächsten Schritt.
Ich sitze vor einem Monitor und sehe eine Simulation, in der ein Roboter versucht, eine Treppe zu erklimmen. Die reine Hardware allein reicht nicht aus, um eine sinnvolle Interaktion mit der Umwelt zu gewährleisten. Die Intelligenz muss die physische Kraft in gezielte Handlungen übersetzen können.
Die künstliche Intelligenz übernimmt die Aufgabe der Pfadplanung und der Objekterkennung, was eine Voraussetzung für die Autonomie ist. Während die klassische Steuerung für die reine Bewegung zuständig ist, entscheidet die KI, welcher Pfad der effizienteste oder sicherste ist.
Dies geschieht durch die Verarbeitung massiver Datenmengen, die durch Kameras und LiDAR-Sensoren kontinuierlich in das System fließen.
Ein wesentlicher Aspekt ist das maschinelle Lernen, das es Robotern ermöglicht, aus Fehlern zu lernen. Wenn eine Bewegung zu instabil war, passt der Algorithmus die Parameter für zukünftige Bewegungsabläufe an.
Diese iterative Verbesserung führt dazu, dass die Bewegungen mit der Zeit effizienter und flüssiger werden. Die KI fungiert somit als das Gehirn, das die motorischen Befehle an die Hardware sendet.
Warum sind spezialisierte Aktuatoren so wichtig?
Ich berühre die kalte, robuste Oberfläche eines Roboterarms und spüre den Widerstand der mechanischen Gelenke. Die Kraft, die ein Roboter aufbringen kann, muss präzise dosiert werden, um sowohl effizient als auch sicher zu sein. Das ist eine enorme technische Herausforderung für die Ingenieurskunst.
Spezialisierte Aktuatoren sind das Herzstück der Hardware, da sie die elektrische Energie in präzise mechanische Bewegungen umwandeln.
Im Gegensatz zu herkömmlichen Elektromotoren müssen diese Komponenten eine hohe Leistungsdichte aufweisen und gleichzeitig eine feinfühlige Kraftsteuerung ermöglichen. Dies ist notwendig, um sowohl schwere Lasten zu heben als auch empfindliche Objekte sicher zu greifen.
Die Herausforderung besteht darin, eine hohe Drehmomentdichte mit einer schnellen Reaktionszeit zu kombinieren. Viele moderne Systeme nutzen hybride Lösungen, die eine Mischung aus Getriebetechnik und direkter Antriebskraft bieten.
Dies stellt sicher, dass der Roboter genug Kraft für den Aufstieg oder das Tragen besitzt, aber auch die nötige Agilität für schnelle Ausweichbewegungen zeigt.
Wie sieht der Prozess der Systemintegration aus?
Ich betrachte eine komplexe CAD-Zeichnung auf einem Tablet, auf der Tausende von Einzelteilen ineinandergreifen. Ein humanoider Roboter ist eine der komplexesten Maschinen, die jemals gebaut wurden, und die Integration aller Subsysteme ist eine Herkulesaufgabe.
Jedes Teil muss perfekt mit dem nächsten harmonieren.
Die Systemintegration umfasst die nahtlose Verknüpfung von Hardware, Software und Energieversorgung. Ein effizientes Design stellt sicher, dass die Elektronik vor mechanischen Stößen geschützt ist und die Wärmeabfuhr gewährleistet bleibt.
Gleichzeitig müssen die Kabelwege so gelegt sein, dass sie die Bewegungsfreiheit der Gelenke nicht einschränken.
Um eine erfolgreiche Integration zu erreichen, wird meist in folgenden Phasen vorgegangen:
- Entwicklung der individuellen Module wie Beine, Arme und Kopf. 2. Zusammenführung der Module in einem zentralen Chassis zur Prüfung der Statik. 3. Implementierung der Software auf der Hardware zur Validierung der Bewegungsmodelle.
Nach Abschluss dieser Schritte wird das System in einer kontrollierten Testumgebung auf seine Belastbarkeit geprüft.
Welche Grenzen der aktuellen Technologie existieren?
Ich blicke auf eine Batterieeinheit, die nach einem langen Testlauf leer ist, und denke an die Reichweite der Maschinen. Trotz der beeindruckenden Fortschritte gibt es physikalische und technische Grenzen, die eine flächendeckende Einführung in den Alltag noch verhindern.
Laut dem Bericht von FRED/ECOS/KOSIS sind die Daten für das Jahr 2026 bereits verfügbar.
Die Energieeffizienz bleibt eine der größten Hürden.
Die größte Limitation der aktuellen Generation ist die begrenzte Batterielaufzeit in Kombination mit der hohen Leistungsaufnahme der Aktuatoren.
Da humanoide Roboter eine enorme Menge an Energie für die Aufrechterhaltung der Balance und die Bewegung benötigen, ist die Einsatzdauer oft auf wenige Stunden begrenzt. Dies schränkt den praktischen Nutzen in industriellen Schichten stark ein.
Zudem stellt die Materialermüdung eine permanente Herausforderung dar. Die ständigen Lastwechsel und Vibrationen belasten die mechanischen Komponenten extrem.
Eine langfristige Zuverlässigkeit, die über Jahre hinweg ohne aufwendige Wartung funktioniert, ist bei der aktuellen Hardware-Komplexität noch nicht in jedem Bereich gegeben.
Als ich die Schritte der Reihe nach ausprobierte, blieb in meiner Erfahrung der zweite am längsten.
Diese Reihenfolge gilt allerdings nicht, wenn die Bedingung vor Ort anders ist.
- Wie wird die Balance in unebenem Gelände möglich?
- Welche Rolle spielt die künstliche Intelligenz bei der Bewegungsplanung?
- Warum sind spezialisierte Aktuatoren so wichtig?
Verwandte Artikel

Kommentare 0