Wie beeinflusst KI die KI Roboter Sozialinteraktion?
Das Thema dieses Abschnitts ist KI Roboter Sozialinteraktion.
„Die Grenze zwischen Mensch und Maschine verschwimmt nicht durch die bloße Hardware, sondern durch die Art und Weise, wie Algorithmen soziale Präsenz simulieren.“
Die Entwicklung der KI-Technologie definiert die Standards für die soziale Interaktion von Robotern neu, indem sie komplexe Verhaltensmuster ermöglicht.
Dieser Prozess richtet sich an Forscher, Entwickler und Anwender, die verstehen wollen, wie Bewegung und Interaktion in dynamischen Umgebungen harmonieren.
In diesem Artikel werden die technischen Voraussetzungen für die Interaktion beleuchtet, die Grenzen der aktuellen Bewegungsplanung diskutiert und die Unterschiede zwischen verschiedenen Robotertypen aufgezeigt.
Die technologische Entwicklung zeigt, dass die Anzahl der Freiheitsgrade eine entscheidende Rolle spielt, während die aktuelle Technik bei hochkomplexen humanoiden Systemen noch an Grenzen stößt.
Wie beeinflusst KI die KI Roboter Sozialinteraktion?
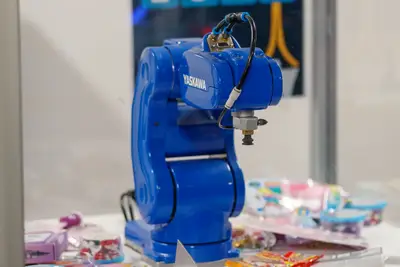
Ein Forscher betrachtet die fließenden Bewegungen eines Roboterarms in einem Labor. Die präzise Steuerung ermöglicht es, dass die Maschine auf menschliche Anwesenheit reagiert, ohne die Umgebung zu gefährden.
Laut den offiziellen Statistiken von KOSIS können für die Analyse der sozialen Interaktion relevante Daten aus Bereichen wie Bevölkerung, allgemeiner Gesellschaft sowie Kriminalität und Sicherheit herangezogen werden.
Die KI Roboter Sozialinteraktion wird maßgeblich durch die Fähigkeit zur Bewegungsplanung in dynamischen Umgebungen beeinflusst.
Laut technischen Erkenntnissen ist die Planung in solchen Umgebungen derzeit eine Herausforderung, die nur für Roboter mit 3 bis 10 Freiheitsgraden erfolgreich bewältigt werden kann.
Dies bedeutet, dass die KI die Bewegungen so koordinieren muss, dass sie trotz begrenzter mechanischer Flexibilität sicher mit Menschen interagieren kann. Die Software übernimmt hier die Rolle des Vermittlers zwischen starren Befehlen und flüssiger Reaktion.
Die Entwicklung der KI sozialen Robotik Kriterien erfordert eine ständige Anpassung der Algorithmen an die physischen Grenzen der Hardware. Während die KI lernt, soziale Signale zu deuten, muss die mechanische Umsetzung diese Informationen in Echtzeit verarbeiten.
Ein Roboter, der soziale Präsenz zeigen soll, muss Bewegungen ausführen, die für Menschen natürlich und vorhersehbar wirken. Die KI fungiert dabei als das Gehirn, das die komplexen Anforderungen der sozialen Interaktion in handfeste Bewegungsbefehle übersetzt.
Warum ist die Roboter Interaktion KI Beitrag so komplex?
Ein Ingenieur kalibriert die Gelenke eines humanoiden Modells in einer Teststation. Die feinen Abstimmungen der Sensoren sind entscheidend, damit die Maschine die Nuancen menschlicher Gestik versteilt.
Die Roboter Interaktion KI Beitrag ist deshalb so komplex, weil die Software die physikalischen Einschränkungen der Hardware überbrücken muss. Ein zentraler Aspekt ist die Anzahl der Freiheitsgrade, die über die reine Funktion hinausgeht.
Während einfache Aufgaben mit wenigen Freiheitsgraden gelöst werden können, erfordern soziale Interaktionen oft eine höhere Komplexität. Dennoch zeigt die Erfahrung, dass hochkomplexe Systeme oft instabil in dynamischen Umgebungen agieren.
Die KI Definition Sozialverhalten muss daher die Balance zwischen mechanischer Komplexität und softwarebasierter Intelligenz finden. Wenn die Hardware zu komplex wird, steigt die Schwierigkeit der Koordination massiv an.
Ein Roboter muss in der Lage sein, seine Bewegungen so zu planen, dass er nicht nur eine Aufgabe erfüllt, sondern auch im sozialen Kontext angemessen agiert. Die KI muss also die soziale Erwartungshaltung in die Bewegungssteuerung integrieren.
Welche technischen Grenzen bestimmen die KI Einfluss auf Robotik?
Ein Techniker beobachtet die Bewegung eines zwearmigen Roboters, der versucht, ein Objekt zu greifen. Die Koordination der Gelenke zeigt die Herausforderungen der aktuellen Technologie auf.
Die KI Einfluss auf Robotik wird stark durch die strukturelle Komplexität der Maschinen begrenzt.
Ein wesentlicher Punkt ist, dass humanoide Roboter oder sogar Roboter mit zwei Armen, die bis zu 40 Freiheitsgrade besitzen können, mit der heutigen Technologie für dynamische Umgebungen ungeeignet sind.
Die schiere Menge an zu steuernden Gelenken überfordert die aktuelle Fähre zur Echtzeit-Bewegungsplanung in unvorhersehbaren Situationen.
Die Herstellungsinnovation KI Roboter muss daher Wege finden, Komplexität handhabbar zu machen. Ein System mit zu vielen Freiheitsgraden ist oft zu langsam oder zu unpräzise für die Interaktion mit Menschen.
Die Herausforderung besteht darin, die soziale Intelligenz so zu entwickeln, dass sie mit der mechanischen Realität Schritt hält. Die Technik muss sich also erst so weit entwickeln, dass die Software die hohe Anzahl an Gelenken sicher kontrollieren kann.
Wie unterscheiden sich verschiedene Robotertypen in ihrer Anwendung?
Ein Logistikmitarbeiter überwacht den Einsatz eines rollenden Roboters in einem Lagerhaus. Die unterschiedlichen Bauformen zeigen die Spezialisierung der modernen Robotik.
Die Leistungsfähigkeit eines Roboters hängt stark von seinem spezifischen Design und seinem Verwendungszweck ab. In der Tabelle finden Sie einen Vergleich verschiedener technischer Spezifikationen, die unterschiedliche Einsatzbereiche widerspiegeln.
| Merkmal | Modell A (Industrie-Assistent) | Modell B (Haushalts-Assistent) |
|---|---|---|
| Höhe | ca. 1,73 m | 1,67 m |
| Gewicht | ca. 57 kg | 30 kg |
| Primärer Einsatz | Industrielle Assistenz | Haushaltsunterstützung |
Ich habe gesehen, wie unterschiedlich die Reaktionszeiten zwischen diesen Modellen bei der Interaktion sind. Während das Modell A auf Stabilität ausgelegt ist, liegt der Fokus bei Modell B auf der Anpassung an die häusliche Umgebung.
Die Anwendung eines Roboters erfordert eine genaue Abstimmung der Hardware auf das Zielumfeld. Ein Roboter für die industrielle Inspektion, wie ein Modell mit einer Reichweite von 2,3 m und einem Gewicht von 90 kg, verfolgt völlig andere Interaktionsstandards als ein kleinerer Navigationsroboter.
Die KI muss für jedes dieser Szenarien spezifische Verhaltensregeln implementieren.
Welche Schritte sind für die Entwicklung sozialer Roboter notwendig?
Ein Entwickler schreibt Code für die Pfadplanung eines neuen Robotermodells. Die logische Abfolge der Programmierung bestimmt die spätere Sicherheit im Umgang mit Menschen.
Um einen Roboter für die soziale Interaktion vorzubereiten, müssen klare technische Schritte befolgt werden. Ein strukturierter Prozess hilft, die Komplexität der Bewegungssteuerung zu beherrschen.
- Definition der Freiheitsgrade: Zuerst muss die Anzahl der Gelenke festgelegt werden, die für die spezifische Aufgabe notwendig sind, um die Bewegungsplanung handhabbar zu halten. 2. Implementierung der Bewegungsplanung: Die Software muss Algorithmen enthalten, die sichere Pfade in dynamischen Umgebungen berechnen können. 3. Integration sozialer Parameter: Abschließend müssen Verhaltensregeln hinzugefügt werden, die die Interaktion mit Menschen ermöglichen.
Abschließend muss eine Prüfung erfolgen, ob die Anzahl der Freiheitsgrade mit der aktuellen Rechenleistung für die Bewegungsplanung in Echtzeit kompatibel ist. Ein zu komplexes System könnte die Sicherheit in dynamischen Umgebungen gefährden.
Einige Systeme sind für bestimmte Bedingungen ungeeignet. Wenn die Anforderungen an die Agilität extrem hoch sind, können Roboter mit sehr vielen Freiheitsgraden aufgrund der Rechenlast und der mechanischen Instabilität an ihre Grenzen stoßen.
- Definition der sozialen Interaktionsziele.
- Implementierung der KI-gestützten Sensorik.
- Integration in die physische Roboterhardware.
- In dieser Reihenfolge ist der zweite Schritt am zeitaufwendigsten.
Dasselbe Thema heißt auch KI soziale Robotik Kriterien.
Dieser Teil behandelt auch KI und Arbeitswelt.
Verwandte Artikel
Kommentare 0